Featured · 机器人
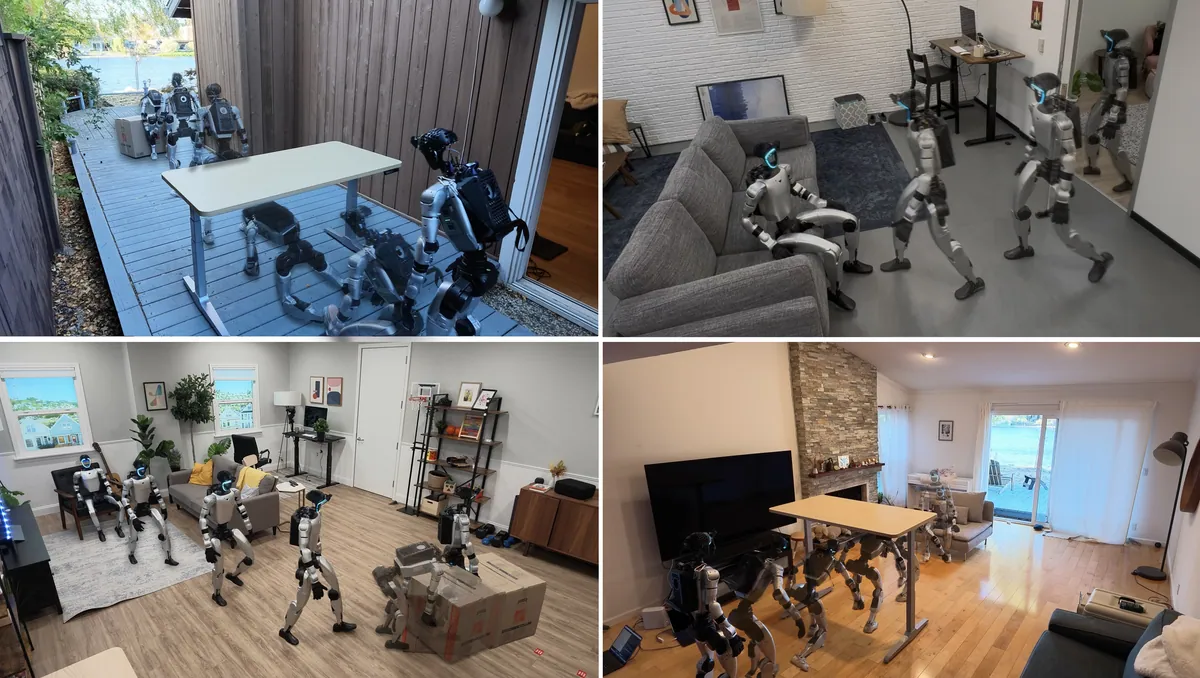
苹果开源 HALO:在 1000 个不存在的家里练出来的 G1 自主系统,实机 360 次跑出 91%
人形机器人会后空翻、会跳舞、会跑步。但你没法把一个后空翻冠军领进陌生的客厅,说一句"坐下",然后指望它找到椅子、绕开茶几、稳稳坐上去。
两只眼睛看两只手:ESTHER 把自我视角的双目手部重建做成端到端模型
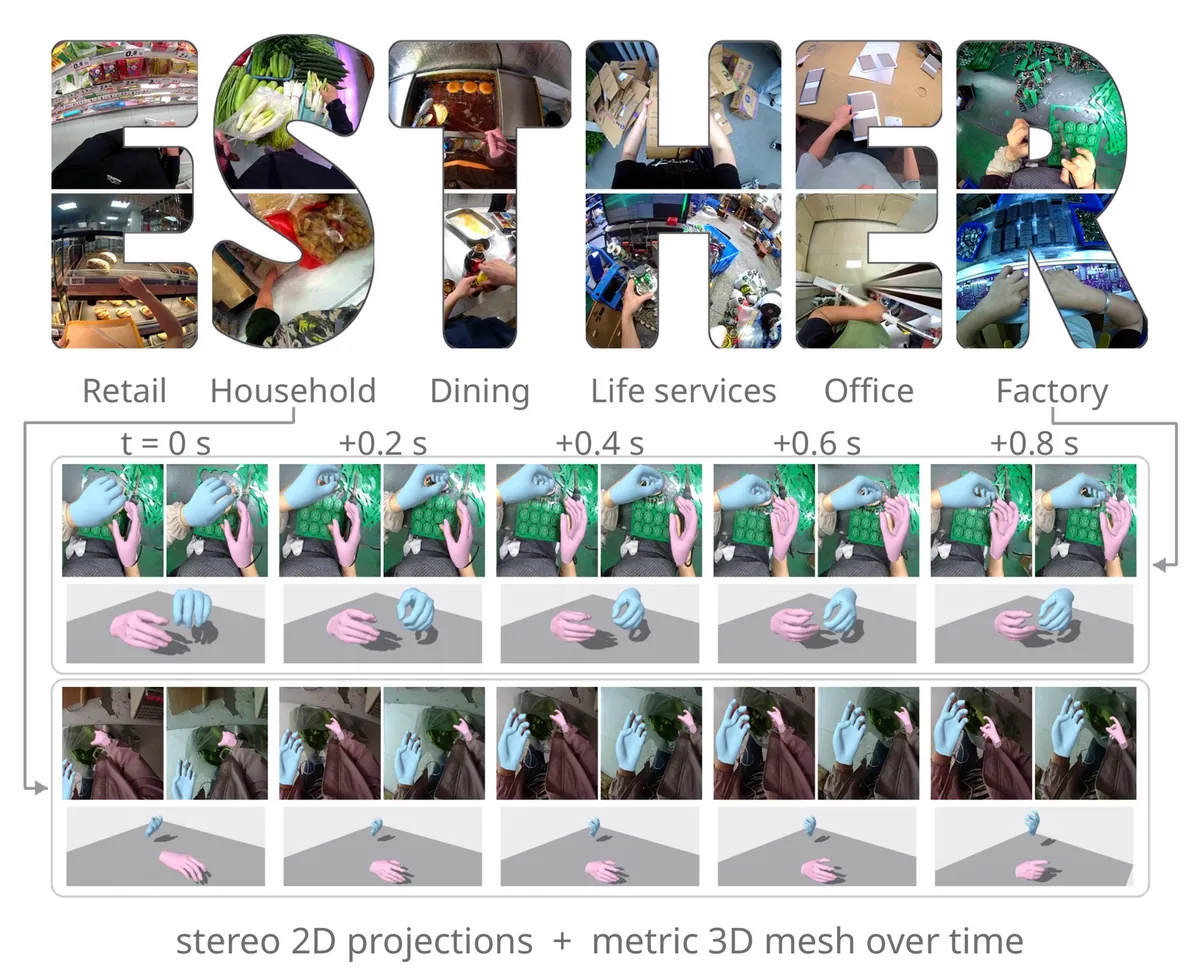
头戴双目相机本来就长在机器人、AR 和 VR 设备上,但从这个信号里还原出带米制尺度的手,一直既没有端到端模型也没有真实场景基准。ESTHER 补了这两样,还顺手发现了一个尺寸与深度绑定效应。
Agent 把活干了,批判性思维去哪儿了
你依然只有一双眼睛看你所有 agent 的输出。Addy Osmani 把「卸载→转交→投降」当作一条滑坡,给出他现在反复问自己的六个问题、验证为什么会退化成「等绿灯」、以及八条随身带走的日常做法。
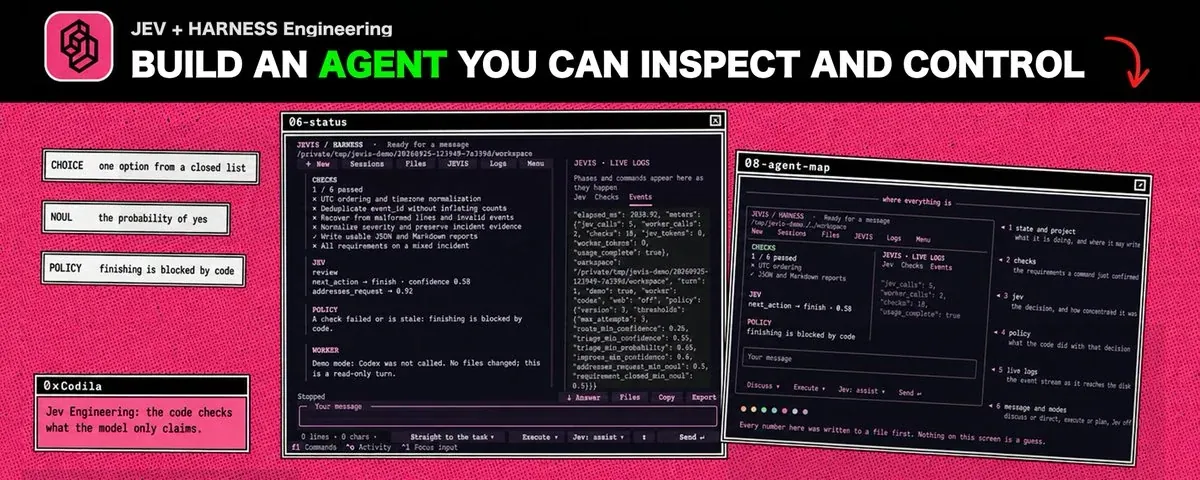
Jev + Harness 工程:造一个你看得见、也控得住的 Agent
三个 build 都搭在 Jev 上:需求报告、诊断选择、有边界的修复闭环。代码能跑,跑的是真机,两套标注集上一共 28 个决定全对,28 对 28。
Jev:给大模型装一个「第二大脑」,十二个可以插进去的位置
一个便宜的「第二大脑」替它做判断,昂贵的模型可以回去思考和写作。
Opus 5.5 写的 Blender Python,是给另一个 Blender 写的——而渲染图不会告诉你
模型在 Blender 里建 3D 模型,翻车的地方有两处,都不是几何本身。一是 API 在它的训练数据底下挪走了;二是真正要命的缺陷,渲染图上看不出来。