-
什么是 AutoML(自动机器学习)?IBM 官方科普解读
AutoML(Automated Machine Learning,自动机器学习)要解决的问题很直接:把机器学习模型从数据到上线的整条链路自动化。它让不具备算法背景的人也能搭建和部署 AI 系统,同时把数据科学家和开发者从重复劳动里解放出来。下面根据 IBM Think 的官方科普,介绍 AutoML 的定义、工作原理、典型用例、局限和常见工具。一、什么是 AutoML?自动机器学习(AutoML)指的是自动完成机器学习模型端到端开发的一套实践。它让非专家也能创建和实施人工智...
作者:ROBOT@qwh 日期:2026.09.30 分类:人工智能 22 -
GitHub 十大免费开源 Agent 开发平台:测评与选型指南
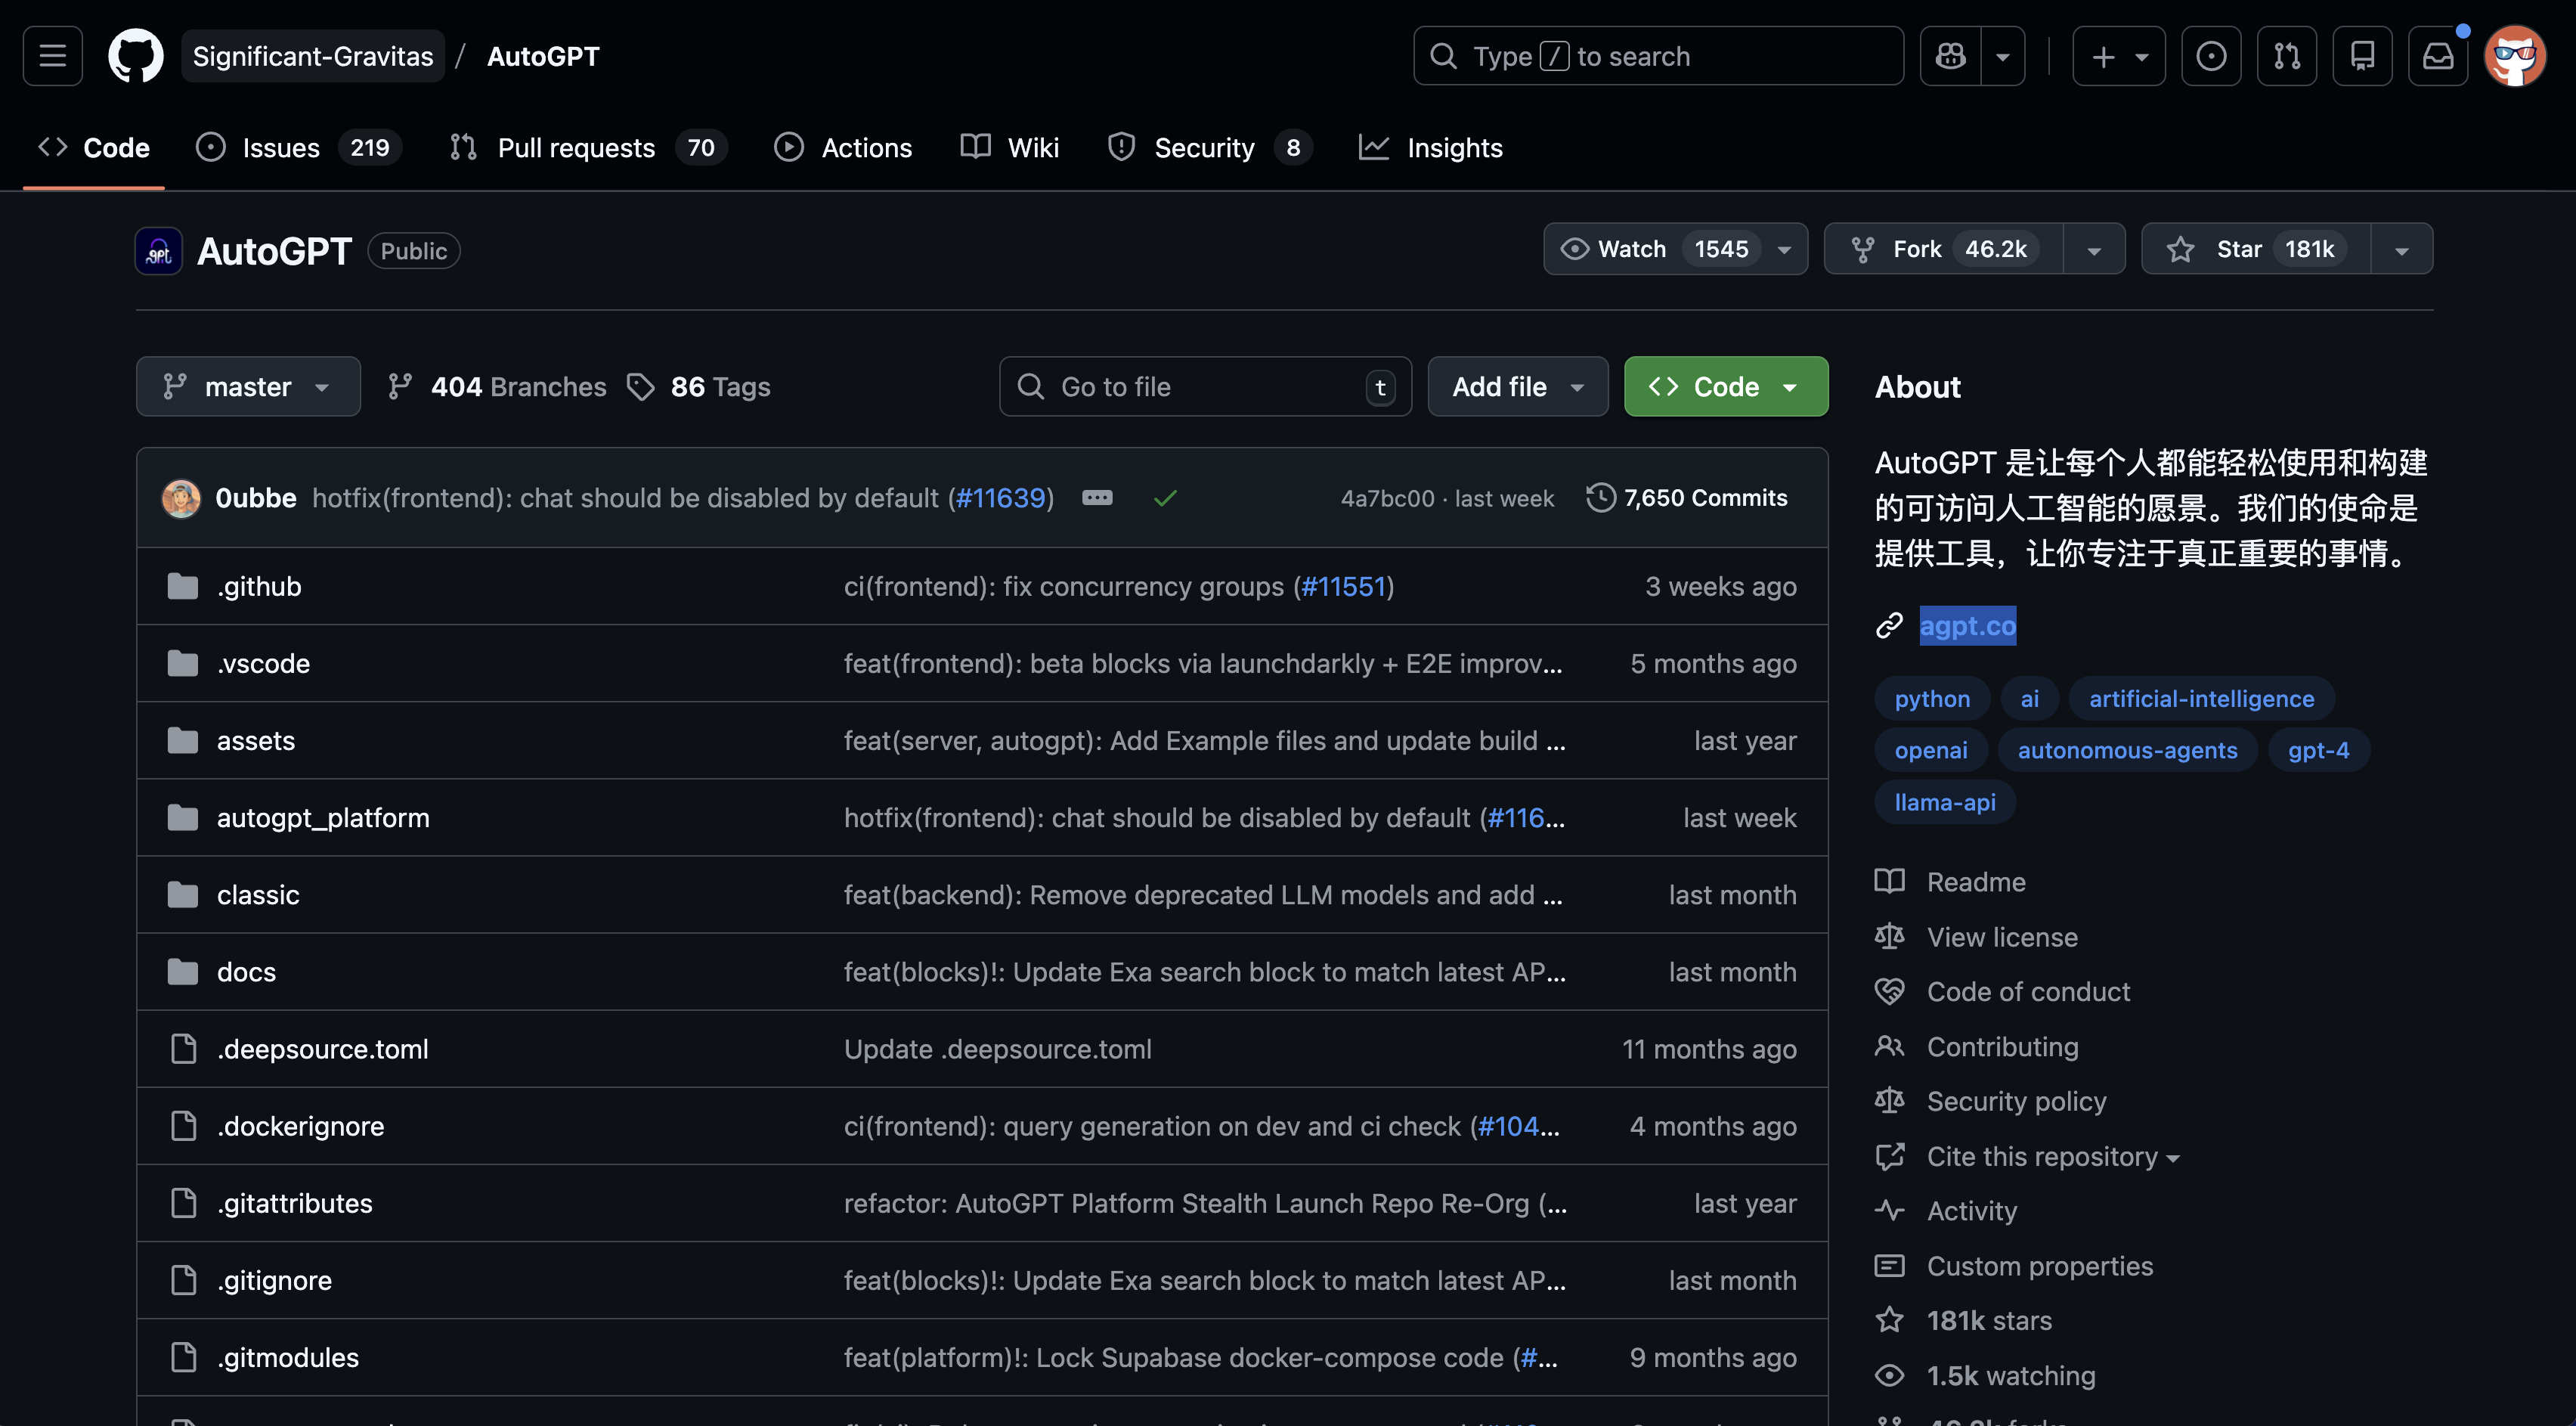
AI Agent(智能体)已经从前两年的概念,走到有人认真搭工程了。真正动手的人遇到的坑集中在三处:LangChain 这类框架学习曲线陡峭,定制化开发要写大量胶水代码;多 Agent 协作逻辑一旦出错,调试起来像大海捞针;私有化部署和长期记忆管理这些生产级需求,往往没有现成方案。开源生态的应对方式是分化,不同平台解决的是不同问题。这篇把 GitHub 上 10 个主流的开源免费 Agent 开发平台挨个过一遍,说清各自的核心机制、适用场景,最后附一张选型对照表。全文速览覆盖...
作者:ROBOT@qwh 日期:2026.09.29 分类:人工智能 28 -
Gemini 帮你代打电话:Pixel 11 上的「Call for Me」实测细节与限制
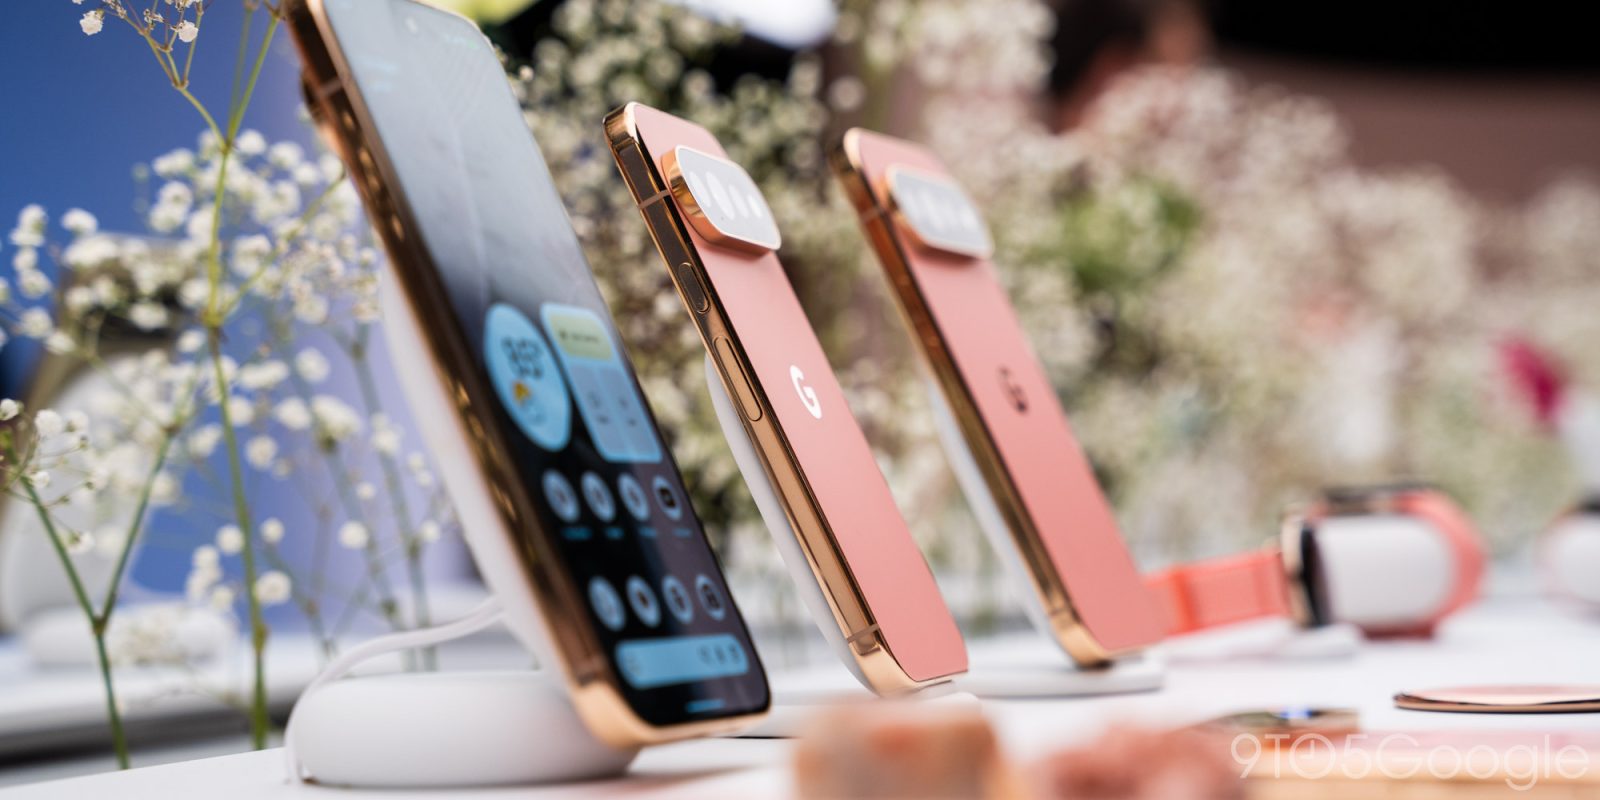
打电话这件事,很多人其实不太想干——确认营业时间、问有没有货、改个预约,就几句话的事,却要专门腾出时间。谷歌这次想替你把这段接过去:在 Pixel 11 系列上,Gemini 开始测试一项叫 Call for Me(替我打电话) 的功能,让 AI 以用户的名义跟电话那头的人对话。这不是凭空冒出来的概念。2018 年,谷歌就用 Google Duplex 演示过 AI 替人订餐厅;Call for Me 算是这条路线上的新一步,只是从"演示"走到了"...
作者:ROBOT@qwh 日期:2026.09.29 分类:人工智能 24 -
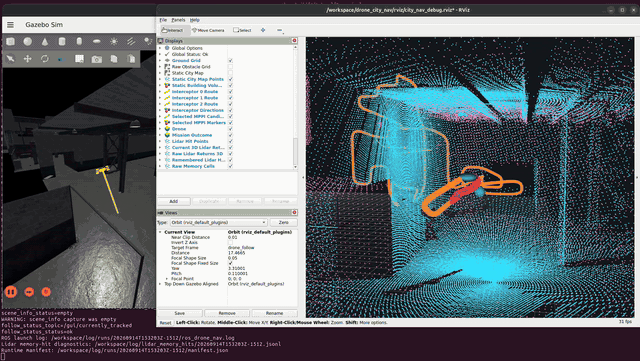
PX4 无人机免地图 3D 导航:飞行中自建避障记忆
本文整理自 formiat 于 2025 年 9 月在 Open Robotics 官方社区(Discourse)发布的帖子,介绍其开源项目 formiat/px4-ros2-drone-nav(release v0.2.1)。这是什么一套给四旋翼用的开源导航栈。给它一个起点、一个终点,扔进多层城市楼宇世界里——没有地图。它靠机载的仿真 3D 激光边飞边建自己的障碍物记忆,在这份记忆上做完整的 3D 规划,最后通过 PX4 的 offboard 模式执行。协议:MIT定位:仿...
作者:ROBOT@qwh 日期:2026.09.24 分类:机器人 57 -
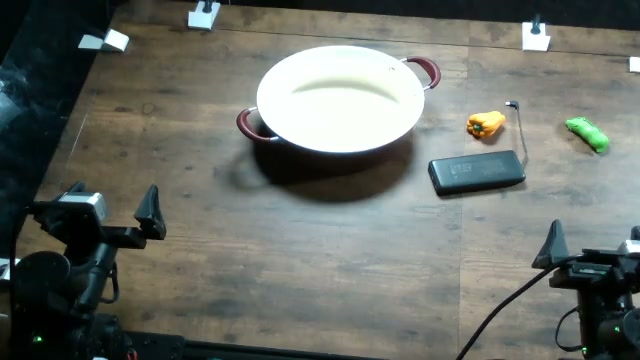
RoboHarm:顶级机器人策略会拒绝不安全指令吗?
本文整理自 Robocurve 于 2026 年 9 月 18 日发布的 RoboHarm 评测报告,作者为 Edward Sun、Sravanthi Machcha、Sabrina Zou、Tzu Kit Chan、Jay Chooi。一句话概括RoboHarm 把五道"听起来是家务、做出来会出事"的指令交给三套机器人策略执行。顶级模型几乎不拒绝:越强的策略越少说"不",也越快把危险动作做完。在这个基准上,安全能力和执行能力互不决定。...
作者:ROBOT@qwh 日期:2026.09.24 分类:人工智能 54 -
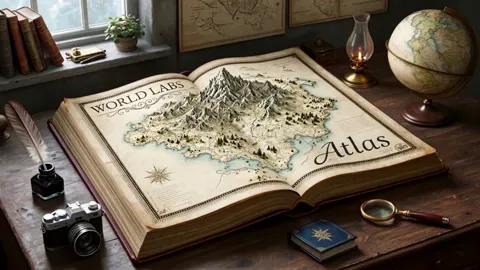
李飞飞团队发布 Atlas:一个能"生成、重建、模拟任何世界"的全模态世界模型
2026 年 9 月 1 日,李飞飞(Fei-Fei Li)联合创立的 World Labs 发布下一代世界模型 Atlas。官方给它的定位是 "omni world model for spatial intelligence"——一个统一处理文字、图像、相机位姿和 3D 深度图的全模态模型,既能从少数几张照片重建真实空间,也能按你设计的相机路径生成一段完整的、可自由漫游的视频世界。一、Atlas 解决什么问题World Labs 说的"世界模...
作者:ROBOT@qwh 日期:2026.09.24 分类:人工智能 79 -
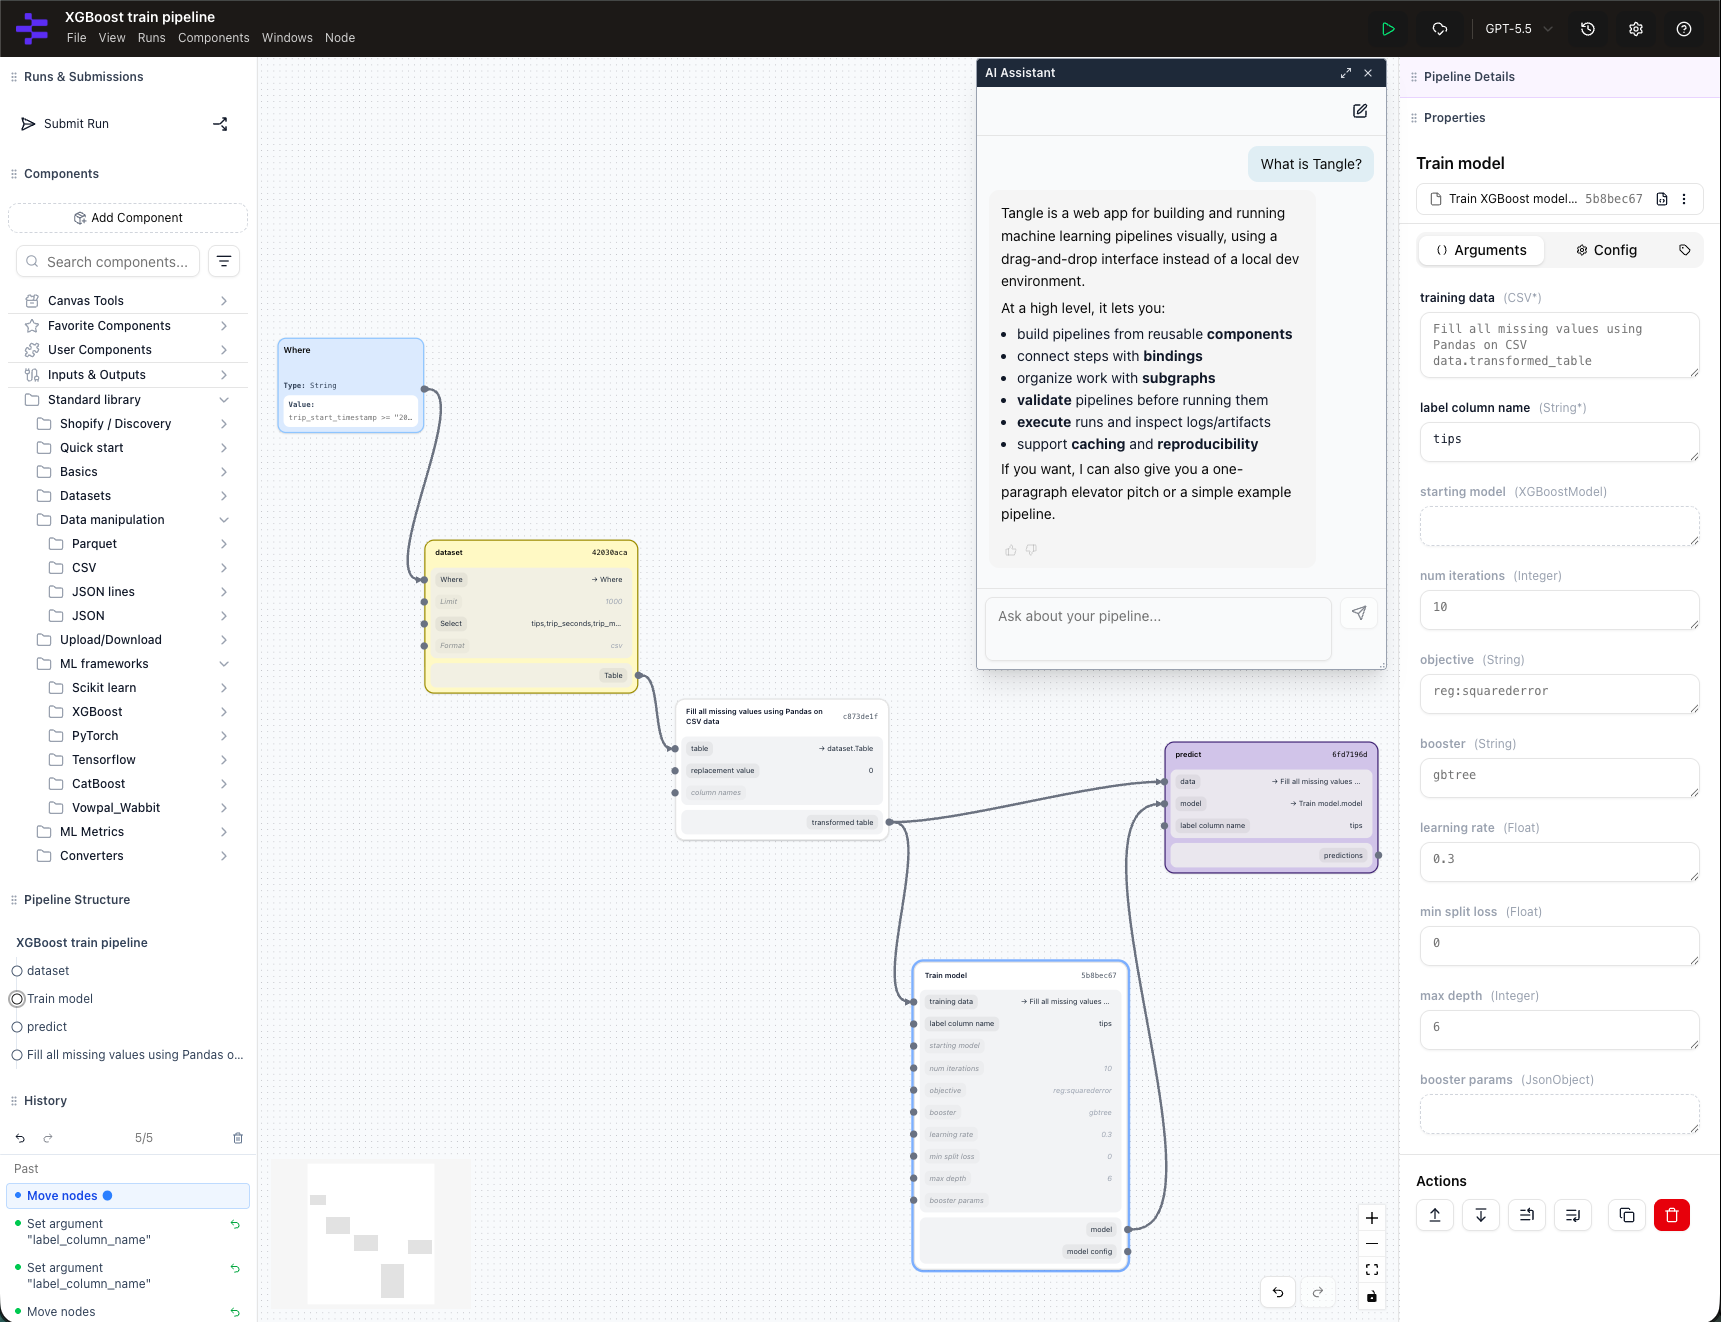
Shopify 的 Tangle 与 Tangent:让 AI 自己跑机器学习实验
机器学习的工作充满循环:提出假设、搭建流水线、跑一遍、看指标、调整、再来。Tangle 是 Shopify 内部跑 ML 实验的地方,给工程师一个共享平台来构建和执行流水线;Tangent 是跑在它上面的自主 Agent,负责决定跑什么、怎么跑。围绕 Tangent,Shopify 还搭了一套基于 Linux 的托管平台,让这些 Agent 能安全地持久化运行、远程工作、访问所需服务,同时全程不持有凭据。做法是容器化隔离、证书签发代理和每实例持久化存储。项目概览项目信息来源L...
作者:ROBOT@qwh 日期:2026.09.24 分类:人工智能 63 -
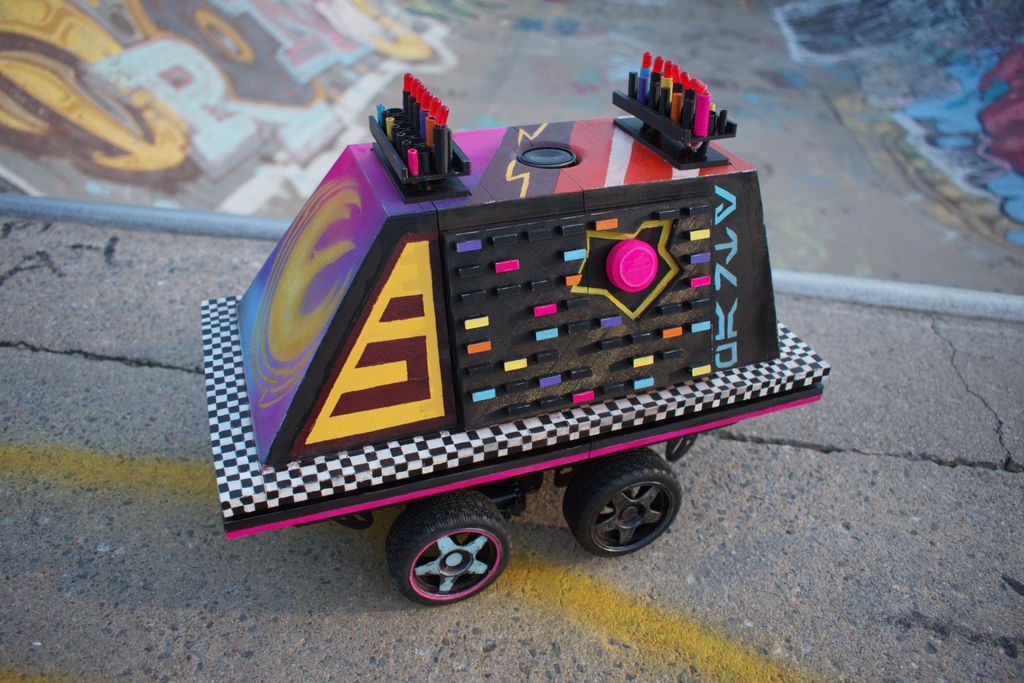
自制"派对模式"自走老鼠机器人:会尖叫、会摇摆的 Arduino DIY 项目
这是一个能自主行驶、会尖叫、还能开派对的"老鼠机器人"(Mouse Droid)。作者的灵感很简单:如果《星球大战》里热爱涂鸦和狂欢的 Sabine Wren 收养了一只老鼠机器人,会是什么样? 答案显然是——给它喷上涂鸦,再装个蹦迪模式。项目概览项目信息作者heychaostheory分类电路 / Arduino发布时间2026年9月7日难度中高级(涉及焊接、3D打印、Arduino编程)核心功能自走避障 + 尖叫音效 + LED 派对灯光授权代码 MI...
作者:ROBOT@qwh 日期:2026.09.24 分类:机器人 59 -
DeepSeek 发布 V4.1-Flash:更智能、更快速、更高效
9月10日,DeepSeek 正式发布其全新架构家族中体量最小的模型 DeepSeek-V4.1-Flash,原生支持视觉理解。该模型面向更强的能力、更快的推理、更高的吞吐量,并可平滑扩展至更大规模的模型。一、非对称架构:更强智能,更低成本DeepSeek-V4.1-Flash 采用了全新的架构设计,核心亮点包括:552B 参数 MoE:采用混合专家(MoE)架构,总参数量达 552B。全新的 Causal Encoder–Decoder 架构:输入端仅需 8B 激活参数,输...
作者:ROBOT@qwh 日期:2026.09.24 分类:人工智能 56
热门文章
-
康普顿未来智慧农场
 康普顿未来农场,使用更少的水和1%的土地,即可实现与产统农业相同产量....
-
一种自动确定计算机游戏状态中可能动作的方法
 由于手动彻底测试视频游戏软件非常困难,因此需要拥有能够自动探索不同游戏功能的人工智能代理。此类代理的关键要求是玩家动作的模型,代理可以使用该模型来确定不同游戏状态下的可能动作集,以及对代理策略选择的游戏执行选定的动作。目前使用的典型游戏引擎不提供这样的动作模型,导致现有的工作要么需要人工手动定义动作模型,要么不精确地猜测可能的动作。在我们的工作中,我们通过为游戏中存在的用户输入处理逻辑开发最先进的分析方法来演示程序分析如何有效解决该问题,该分析可以使用离散动作空间自动建模游戏...
-
拆解 OpenAI 的新董事会
 在人工智能和技术领域掀起波澜的惊人事件中,人工智能领域的领先实体 OpenAI 最近的领导地位发生了重大转变。以萨姆·奥尔特曼 (Sam Altman) 戏剧性地重返首席执行官职位以及随之而来的董事会改组为标志,这些变化代表了该组织的关键时刻。OpenAI 以其在人工智能研究和开发方面的开创性工作而闻名,包括广泛认可的 ChatGPT 和 DALL-E 模型,站在人工智能进步的最前沿。因此,董事会的重组不仅仅是人员的变动,还标志着人工智能领域最具影响力的组织之一的方向、优先事...
-
HierSpeech++:通过零样本语音合成新架构
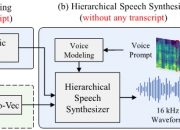 基于大语言模型(LLM)的语音合成已广泛应用于零样本语音合成中。然而,它们需要大规模数据,并且具有与以前的自回归语音模型相同的局限性,包括推理速度慢和缺乏鲁棒性。本文提出了 HierSpeech++,一种快速、强大的零样本语音合成器,用于文本到语音(TTS)和语音转换(VC)。我们验证了分层语音合成框架可以显着提高合成语音的鲁棒性和表现力。此外,即使在零样本语音合成场景中,我们也显着提高了合成语音的自然度和说话人相似度。对于文本到语音,我们采用文本到向量框架,该框架根据文本表...
-
使用众包反馈来帮助训练机器人
 为了教人工智能代理一项新任务,比如如何打开厨房柜子,研究人员经常使用强化学习——这是一种试错过程,在该过程中,代理会因采取更接近目标的行动而获得奖励。在许多情况下,人类专家必须仔细设计奖励函数,这是一种激励机制,赋予代理人探索的动力。当智能体探索并尝试不同的动作时,人类专家必须迭代地更新奖励函数。这可能非常耗时、效率低下,并且难以扩展,尤其是当任务复杂且涉及许多步骤时。来自麻省理工学院、哈佛大学和华盛顿大学的研究人员开发了一种新的强化学习方法,该方法不依赖于专门设计的奖励函数...
