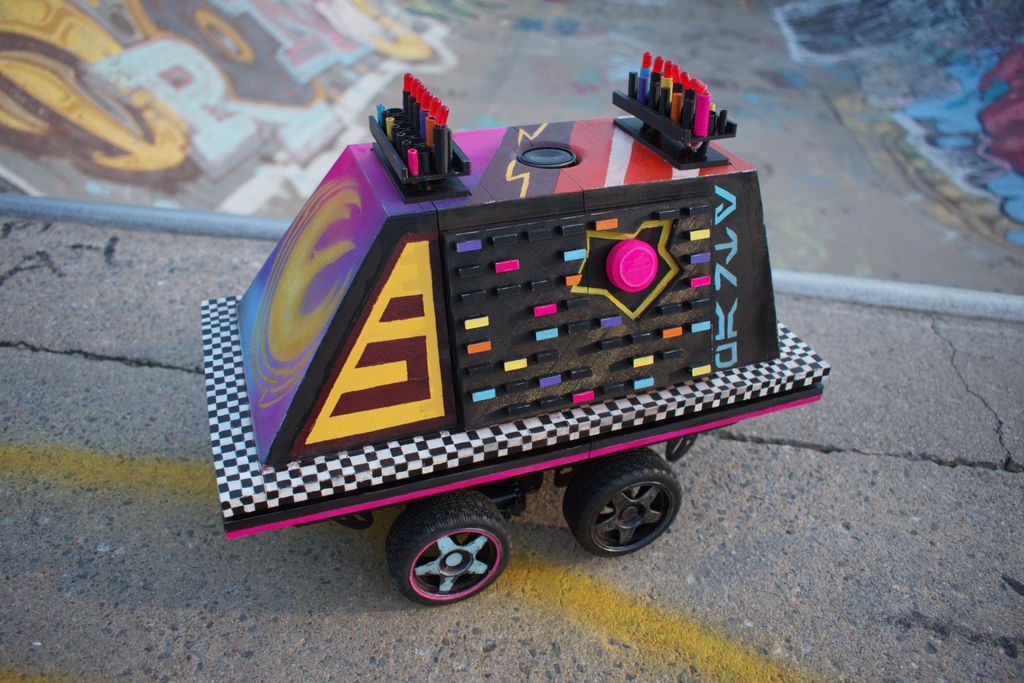
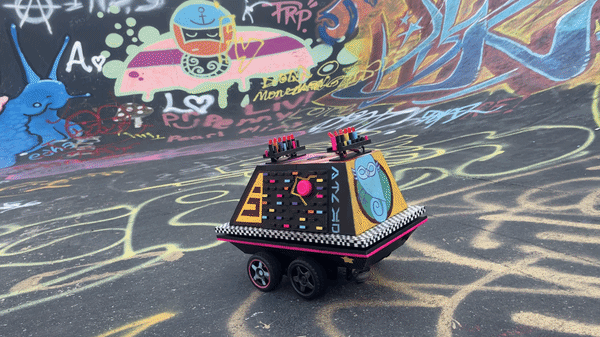
这是一个能自主行驶、会尖叫、还能开派对的"老鼠机器人"(Mouse Droid)。作者的灵感很简单:如果《星球大战》里热爱涂鸦和狂欢的 Sabine Wren 收养了一只老鼠机器人,会是什么样? 答案显然是——给它喷上涂鸦,再装个蹦迪模式。
项目概览
| 项目 | 信息 |
|---|---|
| 作者 | heychaostheory |
| 分类 | 电路 / Arduino |
| 发布时间 | 2026年9月7日 |
| 难度 | 中高级(涉及焊接、3D打印、Arduino编程) |
| 核心功能 | 自走避障 + 尖叫音效 + LED 派对灯光 |
| 授权 | 代码 MIT / 3D文件 CC BY-NC 4.0 |
一、主要材料
电子件:
Arduino UNO
DFPlayer Mini(⚠️ 别买山寨版,山寨的从来不好使)
8GB micro SD 卡
8 欧姆扬声器
L298 电机驱动
超声波传感器
5V 降压模块(buck converter)
12 颗 5mm 红色 LED
7.4V 锂电池
6x6x6mm 轻触开关 + 翘板开关
机械件:
底盘(Chassis)
TT 电机 ×2 + 车轮 ×4
万向轮(Caster)
25mm 金属支撑柱 ×2
电阻(1000 欧 ×1、470 欧 ×12)
黑色 PETG 耗材
M3 螺栓螺母若干
外观材料:
彩色喷漆 / 丙烯颜料、黑色喷漆
卡纸/覆膜纸(做镂空模板用)
💡 重要提示: 作者建议动手前改造 3D 打印底盘——给前轮加支架、后轮改用脚轮、彻底去掉球形万向轮。这样可以跳过原底盘相关的步骤,也无需打印后轮配件。
二、3D 打印组装
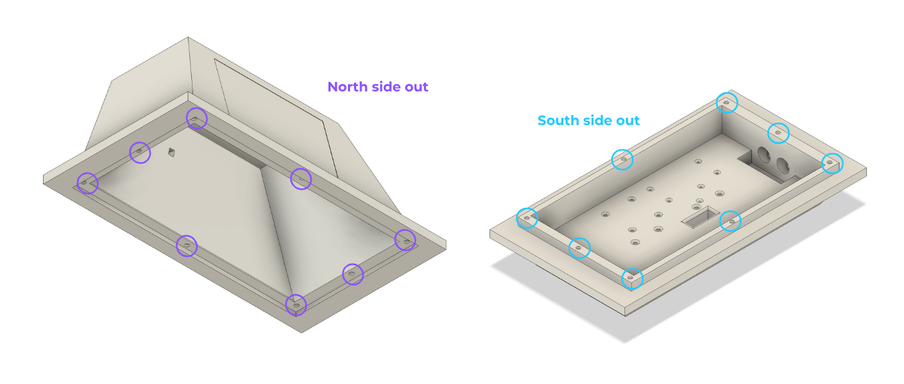
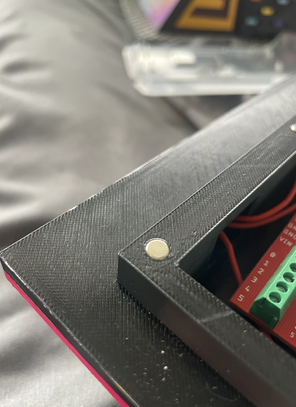
按作者提供的 STL 文件打印底盘与各装饰件。注意支撑柱需用 M3 螺栓固定,前轮支架与后脚轮务必对位准确。
三、脚轮安装
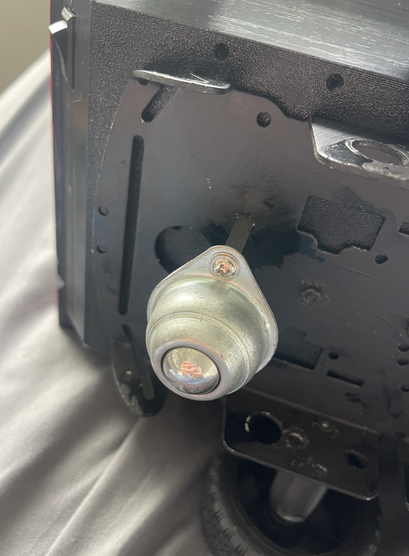
后侧采用脚轮方案(替代原设计的球形万向轮),可显著提升行驶稳定性。
四、铝制底盘
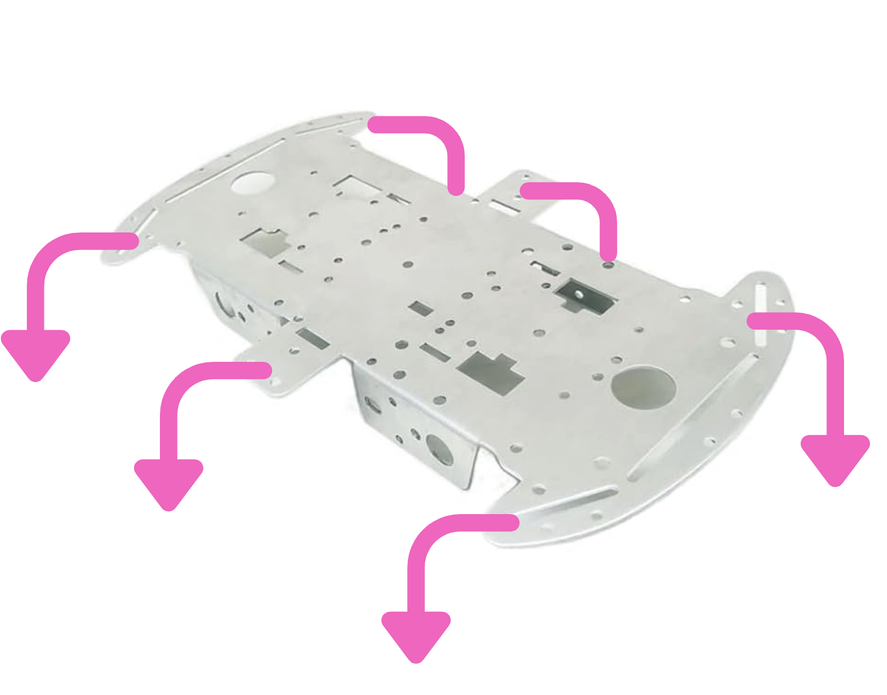
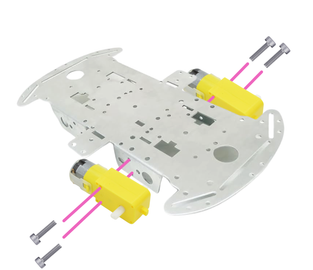
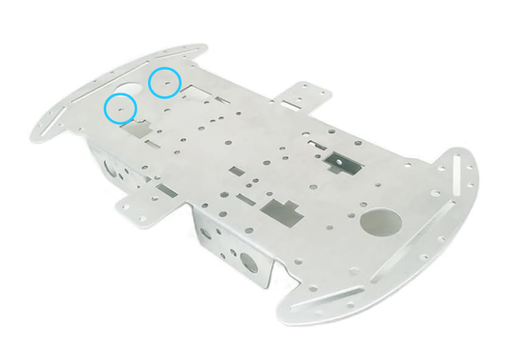
五、电路总览与接线
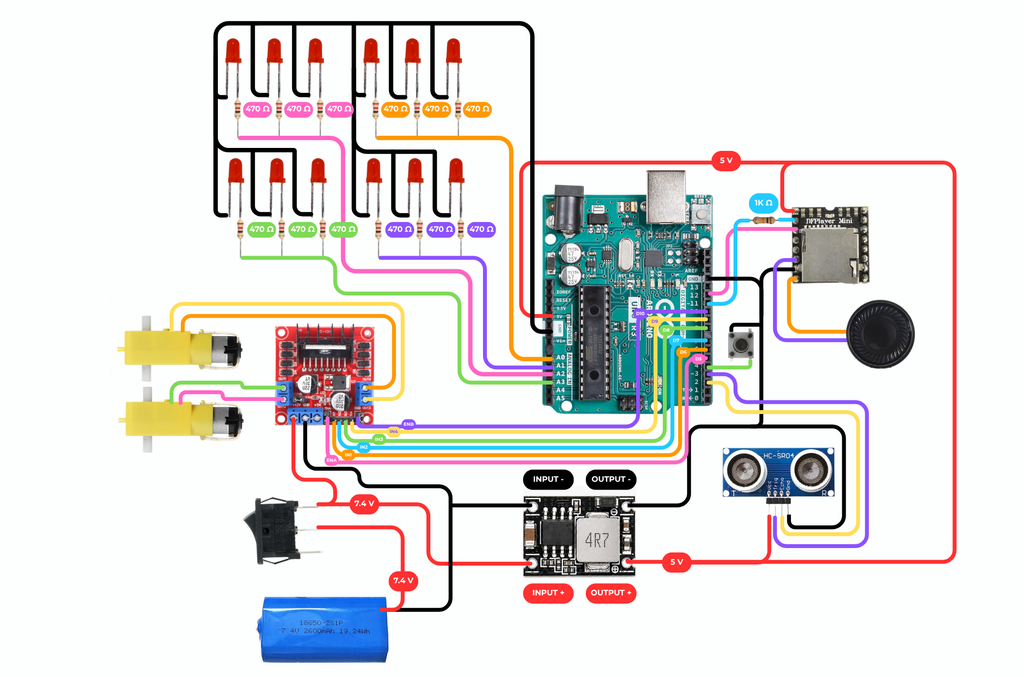
电源部分
BAT+ → 翘板开关输入
开关输出 → 电机驱动 12V  +  降压模块输入+
BAT- → 电机驱动 -  +  降压模块输入-
⚠️ 先把开关和线焊好,再焊接降压模块的线,否则装不进外壳。
电机驱动(L298)
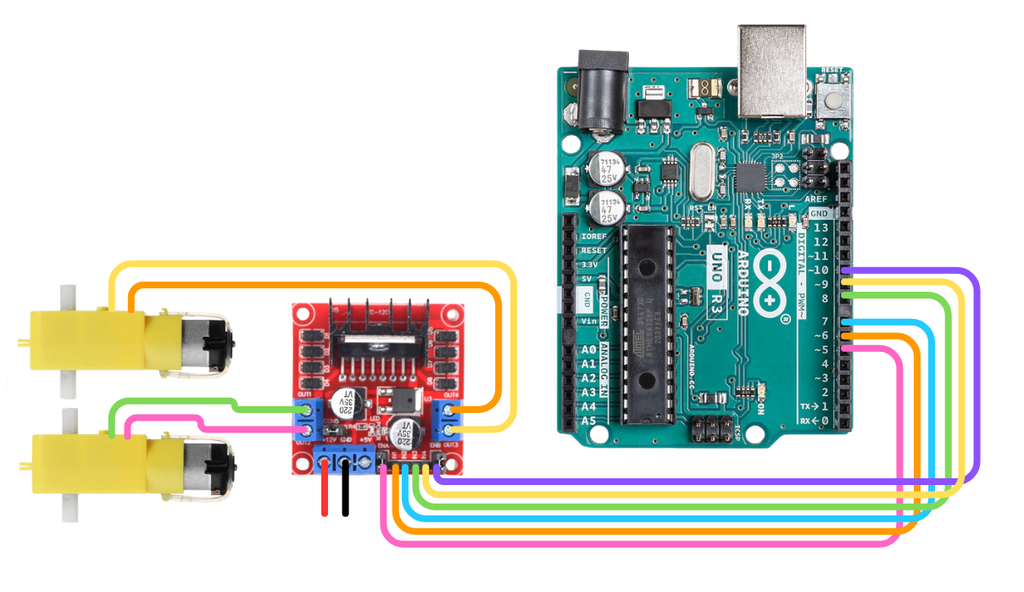
| 引脚 | 接到 |
|---|---|
| ENA | UNO D5 |
| IN1 | UNO D6 |
| IN2 | UNO D7 |
| IN3 | UNO D8 |
| IN4 | UNO D9 |
| ENB | UNO D10 |
| OUT1/OUT2 | 左电机 +/− |
| OUT3/OUT4 | 右电机 +/− |
若使用 UNO 螺丝扩展板(screw shield),此步骤无需焊接。
LED 灯组(分 4 组,每组 3 颗)
| 组 | 颜色 | 接到 UNO |
|---|---|---|
| A | 蓝 | A0 |
| B | 橙 | A1 |
| C | 绿 | A2 |
| D | 紫 | A3 |
LED 负极(黑线)统一接到 UNO 的 GND。
六、组装要点
扬声器:焊两根长线接 8 欧姆扬声器,穿过机器人顶部的孔,用热熔胶固定底部。
5V 供电轨:降压模块输出 → UNO 5V、DFPlayer VCC、超声波传感器等。
LED 安装:按图纸把 LED 穿进"顶部装饰件",用 4 颗 18mm M3 螺栓固定,裸线束喷黑处理。
电子件固定:超声波传感器从底盘前端两个孔探出,用热熔胶固定;电池用魔术贴固定(方便拆卸)。
通电前检查:⚠️ 用万用表目视检查所有接线是否正确、有无短路——这一步不能省。
七、通电测试
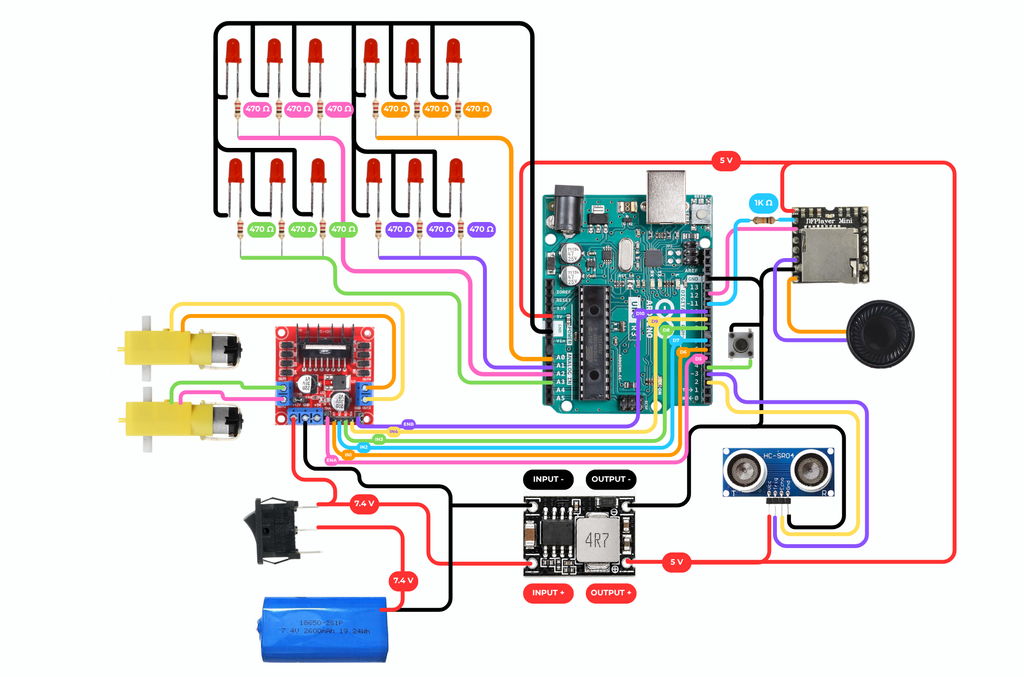
把机器人放地上,打开开关,观察速度与避障是否符合预期。
可直接修改 Arduino 代码调整灵敏度与速度(代码内有注释)。
若某个轮子转向反了,把该电机接到电机驱动的两根线对调即可。
八、可改进方向(作者建议的 v2)
改进功放/扬声器,提升"派对模式"音质
换用压降更小的电机驱动(改善扭矩),或改用金属齿轮电机
CAD 设计已修正得更圆润(公开文件已更新),比作者原版更像真的老鼠机器人
顶部装饰件底座和轮子转接件加装 M3 热熔铜螺母,螺栓无需自攻
九、授权说明
Arduino 代码:MIT 许可证(可自由使用/修改/再分发,需保留版权声明)
3D 打印文件:CC BY-NC 4.0(可复制/修改/再混合/分享,需署名、注明修改、不得商用)
⚠️ 这是非官方粉丝项目:星战、Mouse Droid、Sabine Wren 等相关知识产权归各自权利人所有。上述授权仅适用于作者原创贡献,不含第三方 IP。本项目与 Lucasfilm / Disney 无关联。
原文来源: Instructables
https://www.instructables.com/Autonomous-Mouse-Droid-With-Party-Mode
作者:heychaostheory
*本文由内容创作助手整理。*
版权声明
本文仅代表作者观点,不代表本网站立场。
本文系作者授权本网站发表,未经许可,不得转载。



发表评论