机器人模拟器Pyrobosim 介绍
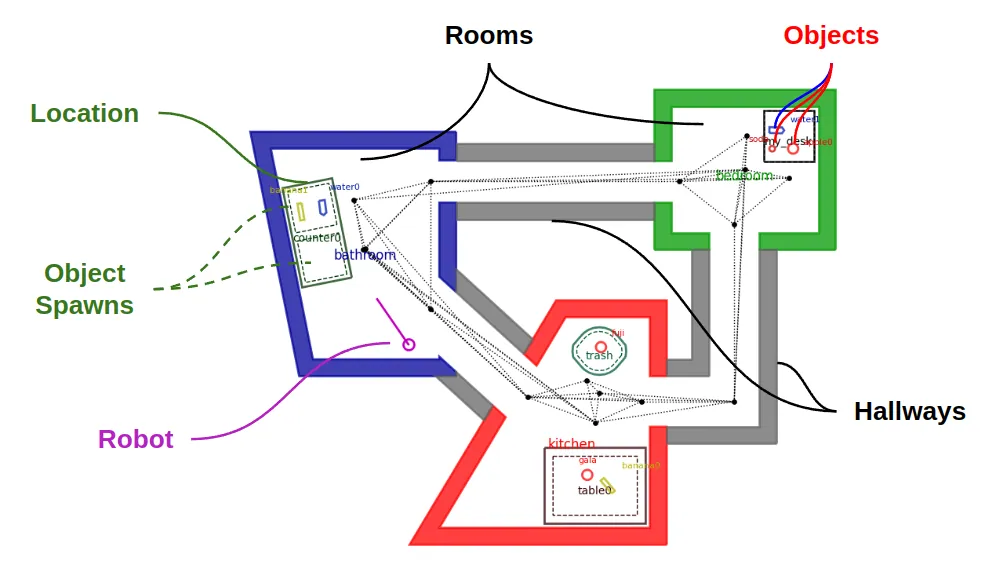
ROS 2 支持 2D 移动机器人模拟器进行行为原型设计。
pyrobosim由多边形层次结构实体组成,包括:
-
机器人:一种可移动的实体,能够采取行动来改变自身状态和世界状态。
-
房间:机器人可以导航的区域。
-
走廊:连接两个房间的区域,机器人也可以在其中导航。
-
位置:房间内可能包含物体(例如家具)的区域。
-
对象生成:对象可能存在的位置的子区域(例如,左侧与右侧台面)。
-
对象:可以在世界各地操作的离散实体。
这一切均在 2.5D 环境中表示(具有垂直 (Z) 高度的 SE(2) 姿势)。 然而,完整的 3D 姿势也是可再现的。 有关详细信息,请参阅几何约定部分。
GitHub 库 : https://github.com/sea-bass/pyrobosim
文档:https://pyrobosim.readthedocs.io/en/latest/concepts.html#worlds