机器人Sim-to-Rerun 可视化工具
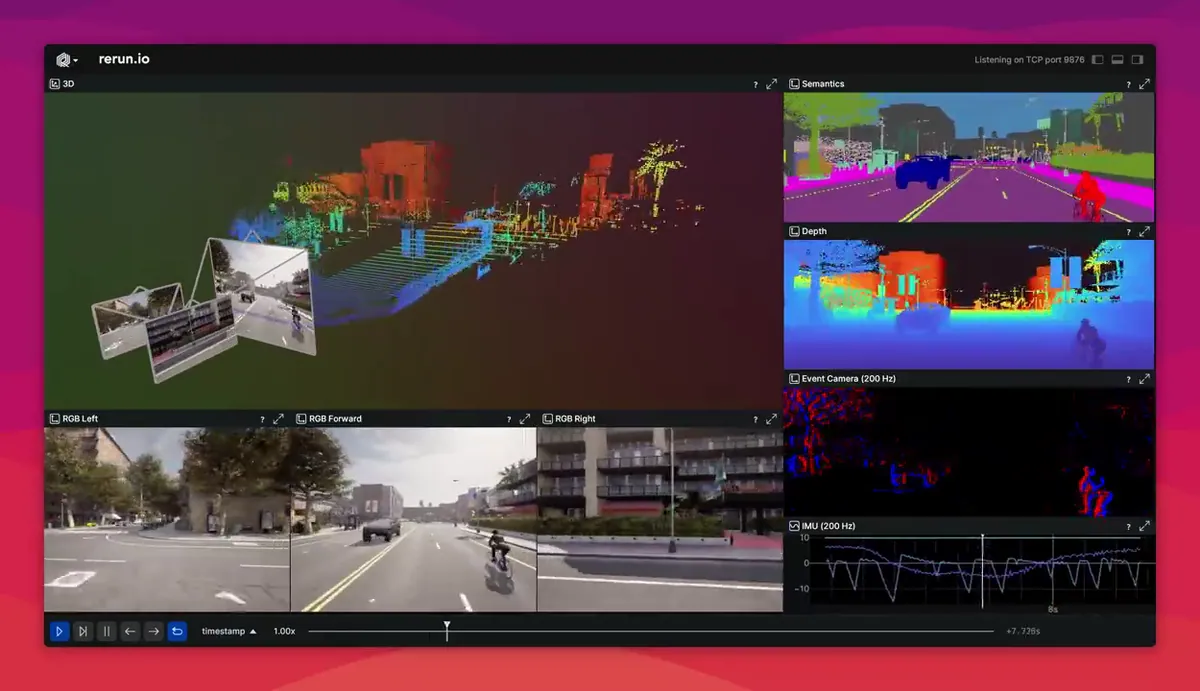
Sim-to-Rerun:使用 Rerun 通过#ROS 2 可视化 CARLA 模拟器输出。
此示例可视化了 Rerun 中用于自动驾驶的 CARLA 模拟器的模拟传感器数据。它使用 Rerun 的新概念验证 C++ ROS2 桥接器构建,该桥接器目前支持一组有限的消息类型。
据我们所知,Rerun 是目前性能最高的多模态可视化工具,已被世界上一些最好的团队使用。我们将继续努力让 Rerun 为更多机器人团队所用,而这个示例和 PoC ROS 2 桥是朝着这个方向迈出的又一步。
官方的 ROS2 和 MCAP 支持即将推出,但与此同时,我们希望这个示例能够为想要在 ROS 2 项目中使用 Rerun 的任何人提供一个有用的起点。