机器人
共 28 篇导航、控制、结构与开源项目
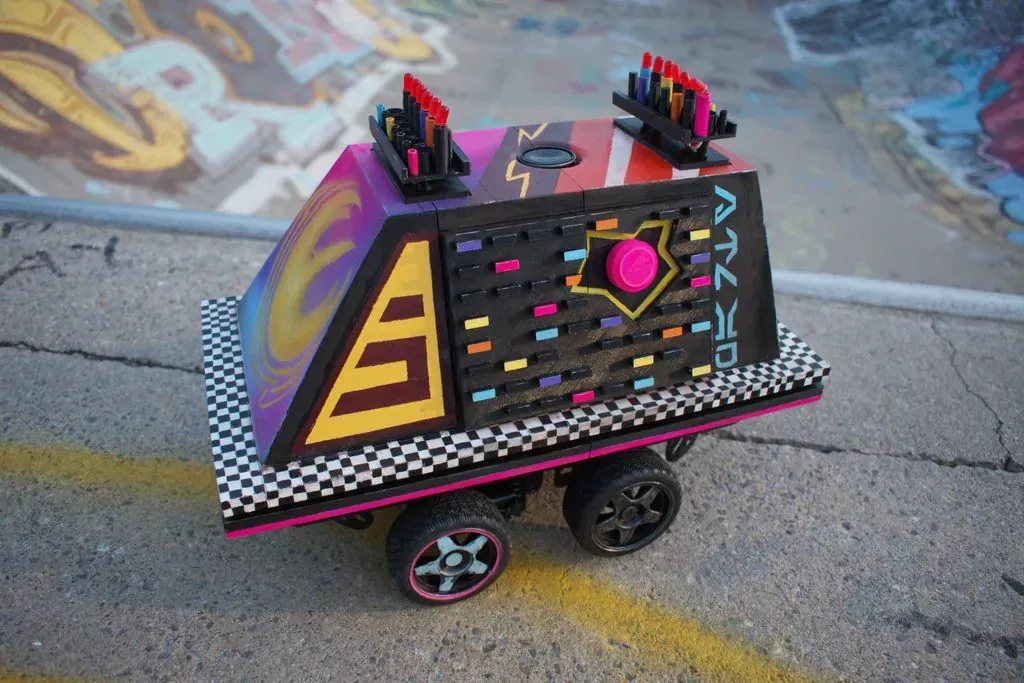
自制"派对模式"自走老鼠机器人:会尖叫、会摇摆的 Arduino DIY 项目
这是一个能自主行驶、会尖叫、还能开派对的"老鼠机器人"(Mouse Droid)。作者的灵感很简单:**如果《星球大战》里热爱涂鸦和狂欢的 Sabine Wren 收养了一只老鼠机器人,会是什么样?** 答案显然…
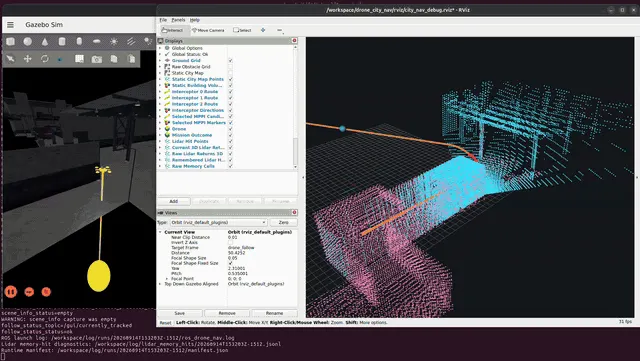
PX4 无人机免地图 3D 导航:飞行中自建避障记忆
本文整理自 formiat 于 2025 年 9 月在 Open Robotics 官方社区(Discourse)发布的帖子,介绍其开源项目 `formiat/px4-ros2-drone-nav`(releas…
RoboHarm:顶级机器人策略会拒绝不安全指令吗?
本文整理自 Robocurve 于 2026 年 9 月 18 日发布的 RoboHarm 评测报告,作者为 Edward Sun、Sravanthi Machcha、Sabrina Zou、Tzu Kit Ch…
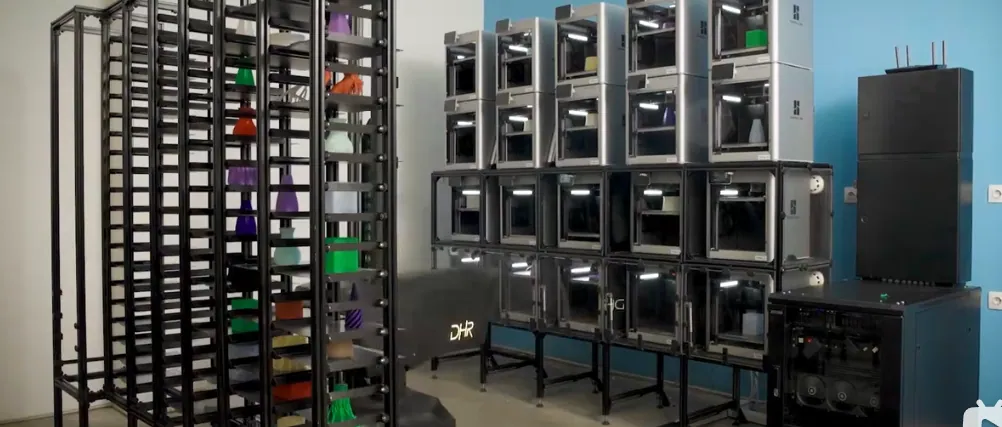
全自动化 3D打印机存储系统
存储机器人在20小时内照看20台3D打印机,其生产力得到了巨大的提高。
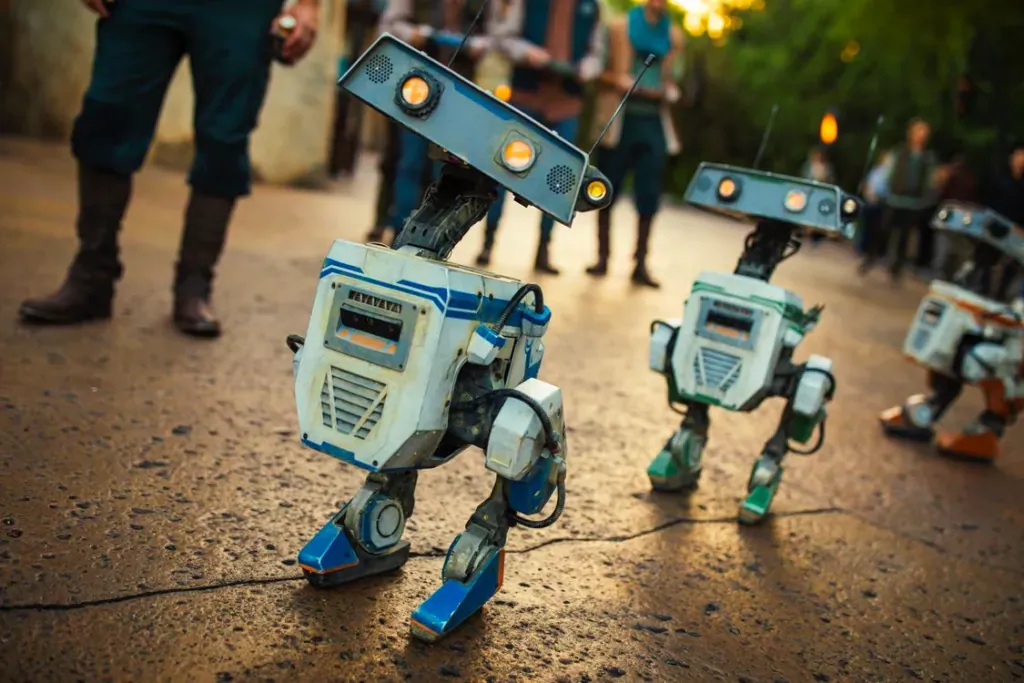
双足机器人角色的设计与控制
有腿机器人在具有挑战性的非结构化地形中取得了令人印象深刻的动态运动壮举。然而,在娱乐应用中,这些机器人的设计和控制在吸引人类观众方面面临着额外的挑战。这项工作的目的是统一表现力,艺术家指导的运动和强大的动态机动性的腿…
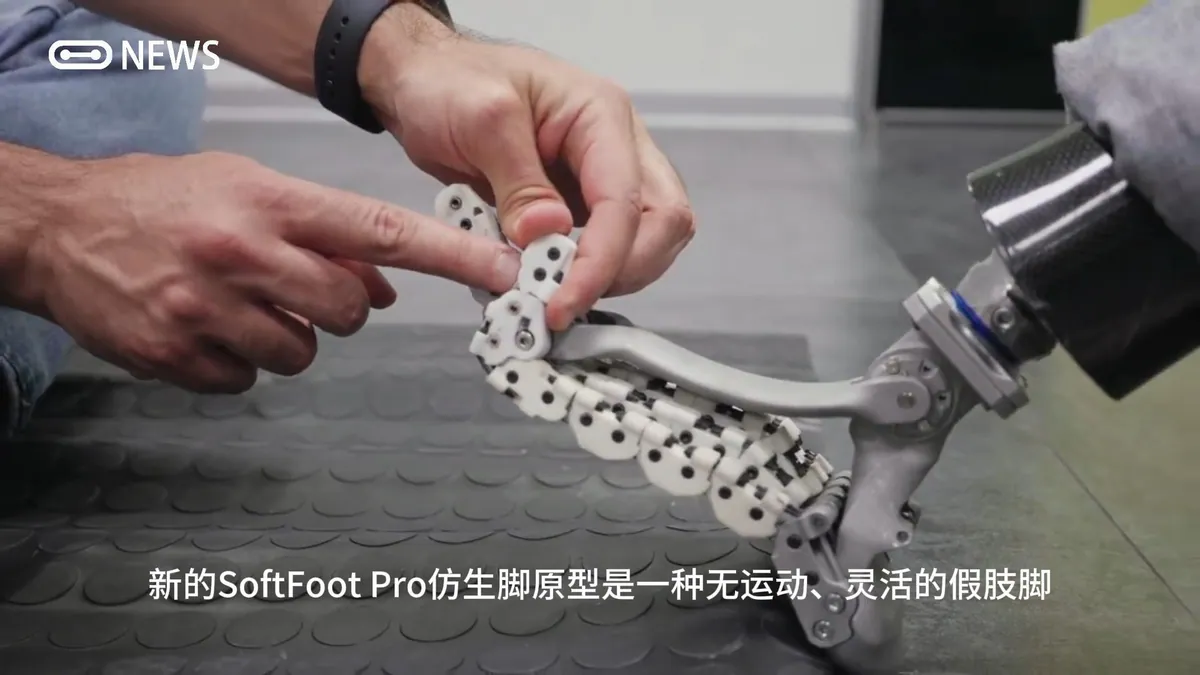
SoftFoot Pro新型仿生假肢
新的SoftFoot Pro仿生脚原型是一种无运动、灵活的假肢脚,灵感来自人类四肢的解剖结构,由热那亚的意大利理工学院与比萨大学合作设计.
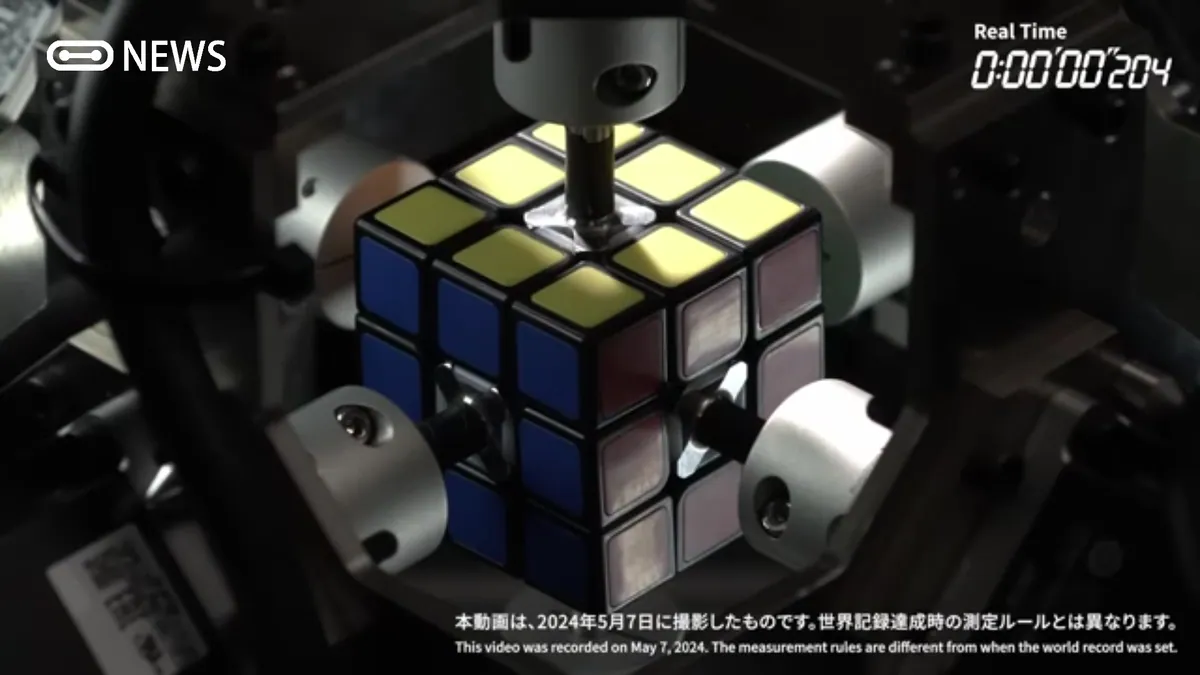
0.305秒成为最快破解魔方的机器人
三菱公司因最快解决魔方的机器人而荣获吉尼斯世界纪录称号。该机器人的时间为 0.305 秒,打破了之前的 0.38 秒纪录。
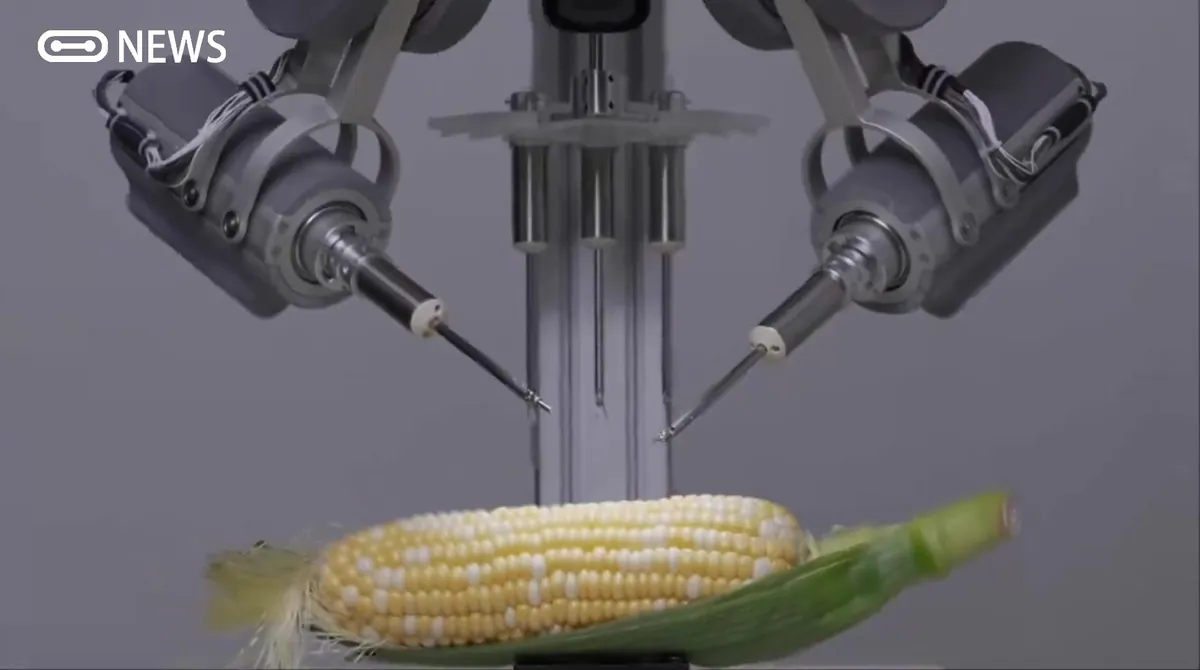
超微创手术辅助机器人缝合玉米粒
索尼开发了一种机器人,可以利用显微镜和高灵敏度的控制装置来跟踪外科医生的手部动作,并对静脉和神经等小组织进行精细的手术。
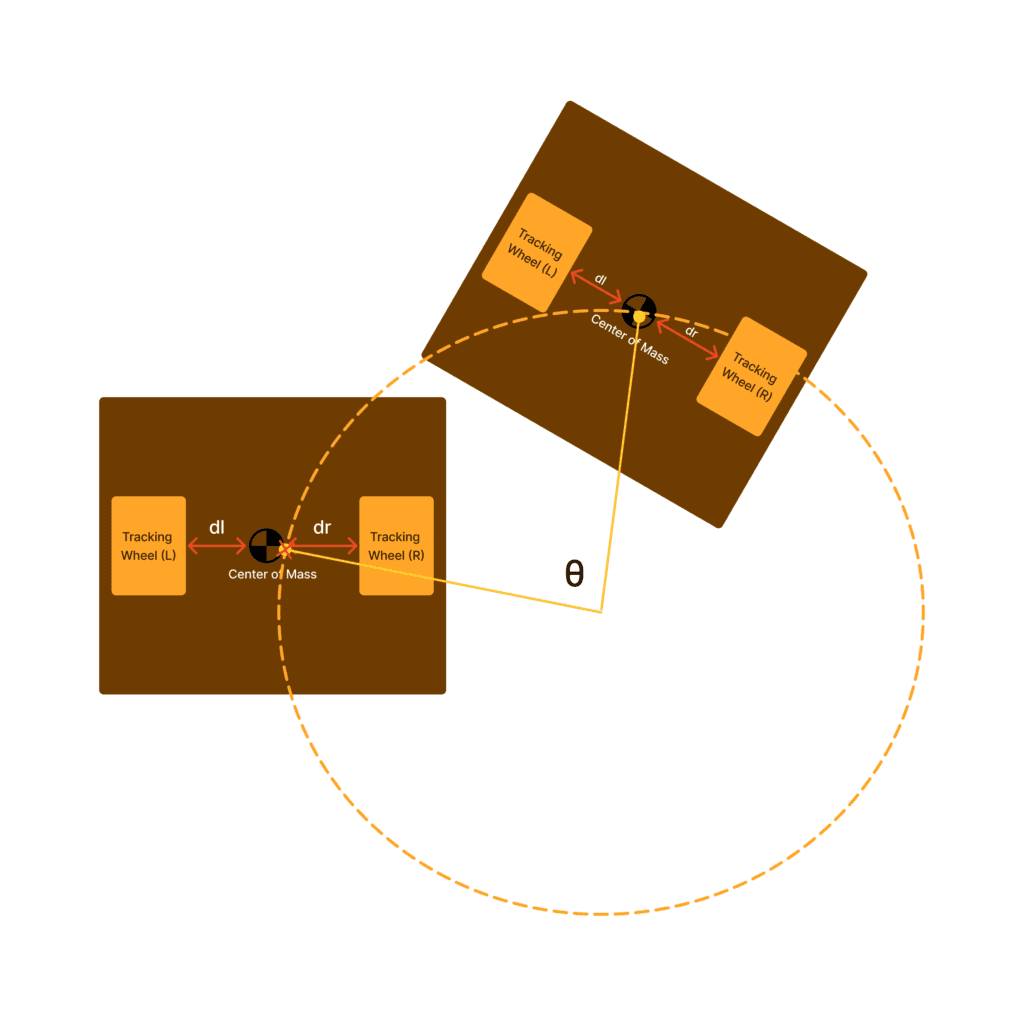
轮式移动机器人的里程计计算
在移动机器人领域,准确估计机器人的位置和方向对于成功导航和控制至关重要。用于实现此目的的一种常用技术是计算里程计。里程计是通过分析车轮运动和旋转来估计机器人位置和方向(或统称为姿势)的过程。在本文中,我们将主要关注移…
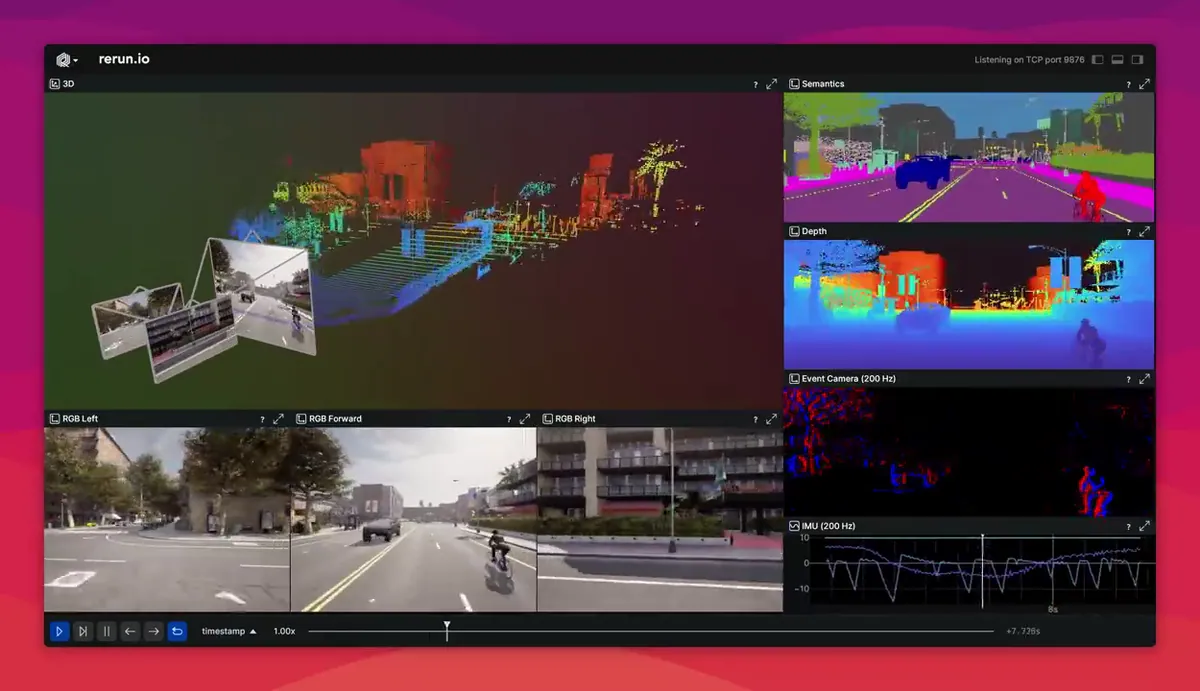
机器人Sim-to-Rerun 可视化工具
Sim-to-Rerun:使用 Rerun 通过#ROS 2 可视化 CARLA 模拟器输出。
NVIDIA 宣布推出适用于人形机器人的 GR00T 项目基础模型
Isaac 机器人平台现为开发人员提供新的机器人训练模拟器、Jetson Thor 机器人计算机、生成式 AI 基础模型以及 CUDA 加速感知和操作库
Open Robotics 成立开源机器人联盟
开源机器人基金会 (OSRF)很高兴地宣布成立开源机器人联盟 (OSRA),这是一项新举措,旨在加强我们开源机器人软件项目的治理并确保机器人操作系统 (ROS) 的健康发展) 套件社区将在未来的许多年里持续发展。 O…
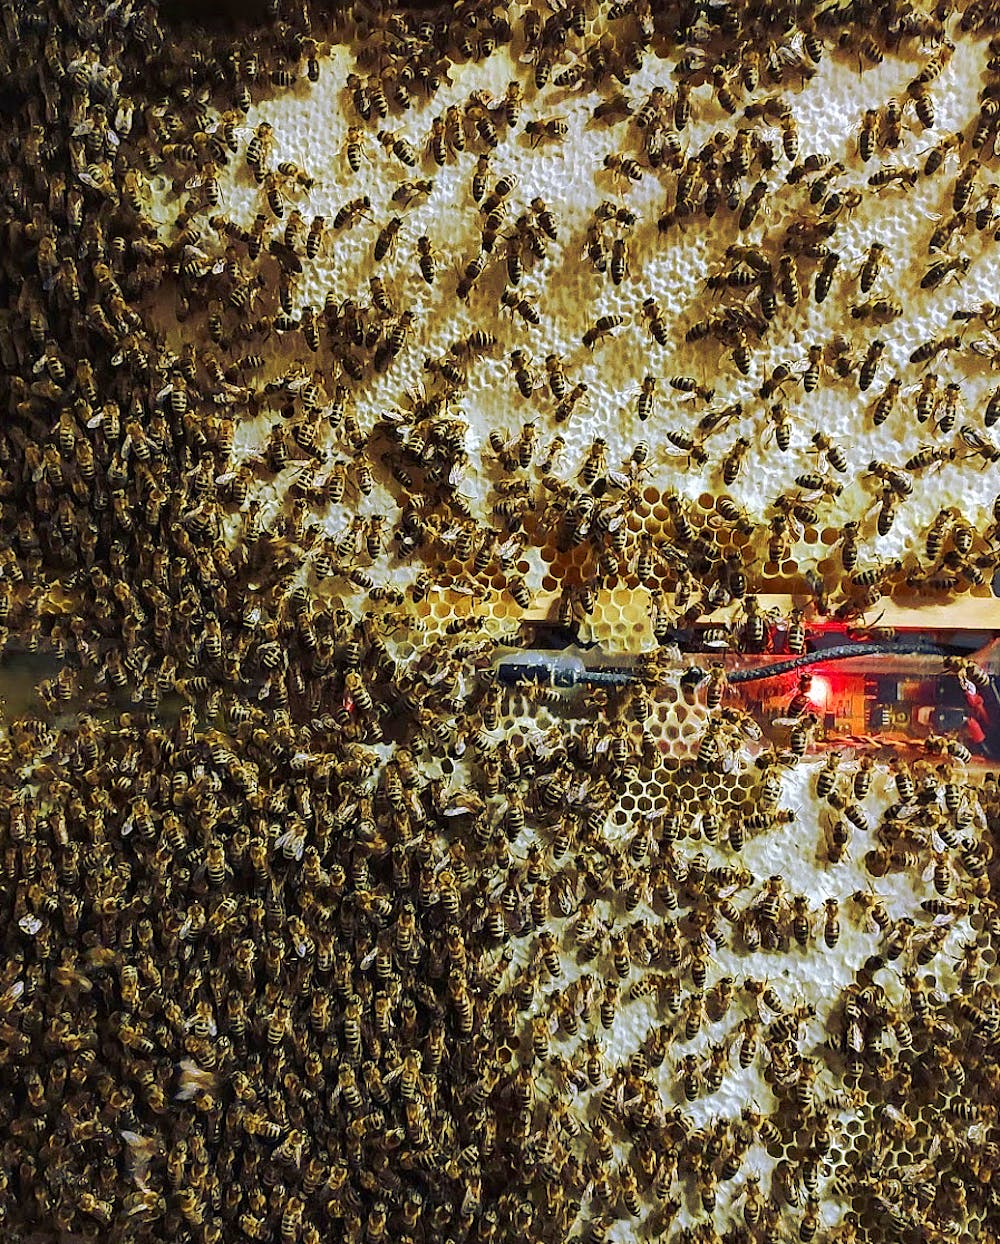
面对日益减少的蜂群,科学家们正在用机器人和智能蜂巢武装蜂王
无论是新闻报道还是撞击挡风玻璃的生物数量不断减少,您都无法忽视昆虫世界的状况很糟糕。
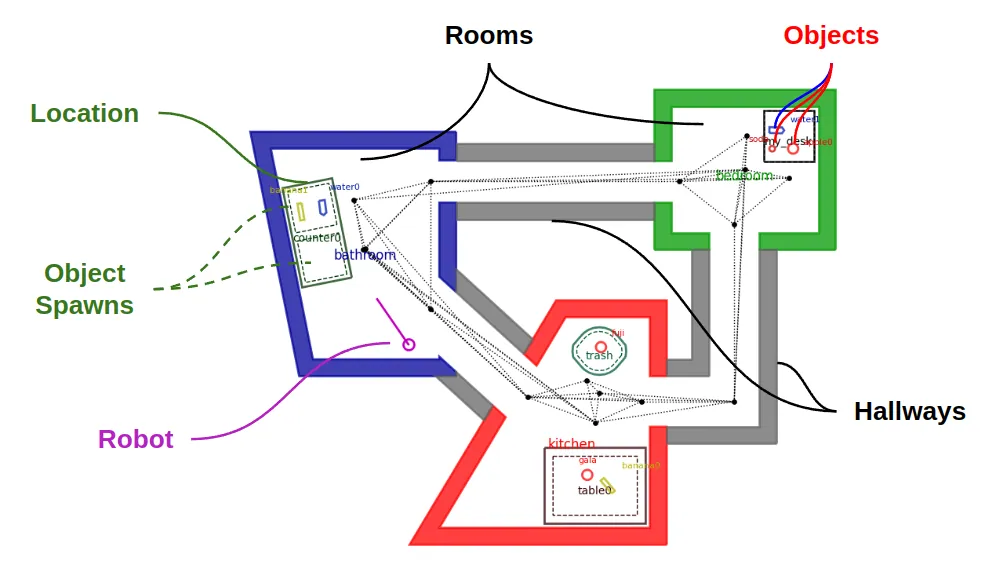
机器人模拟器Pyrobosim 介绍
ROS 2 支持 2D 移动机器人模拟器进行行为原型设计。
使用众包反馈来帮助训练机器人
为了教人工智能代理一项新任务,比如如何打开厨房柜子,研究人员经常使用强化学习——这是一种试错过程,在该过程中,代理会因采取更接近目标的行动而获得奖励。
康普顿未来智慧农场
康普顿未来农场,使用更少的水和1%的土地,即可实现与产统农业相同产量.
当机器人帮助完成任务时,人类会变得更懒吗?
“社交偷懒”是一种现象,当团队成员因为知道其他人会替他们工作而开始减少努力时就会发生。科学家们调查这种情况是否发生在机器人和人类结合工作的团队中,发现执行质量保证任务的人类在被告知机器人已经检查过一件物品时发现的错误…
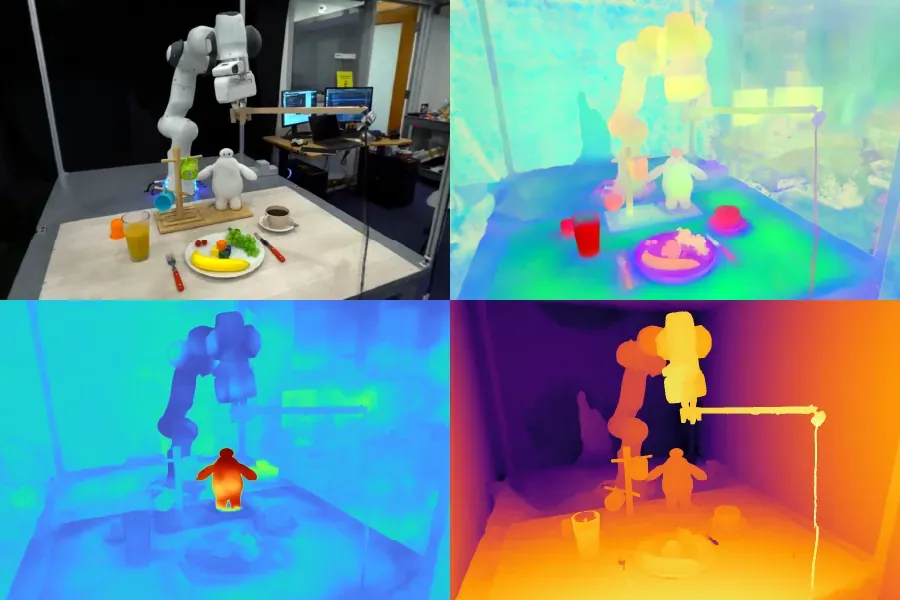
使用语言让机器人更好地掌握开放世界
想象一下,您正在国外拜访一位朋友,您查看了他们的冰箱,看看有什么可以做一顿丰盛的早餐。许多物品一开始对您来说都是陌生的,每一件物品都装在不熟悉的包装和容器中。尽管存在这些视觉上的区别,您还是开始了解每一种的用途,并根…
配重平衡结构
使用配重来平衡 ,3 自由度可堆叠机构

现代机器人I - 手臂式机械手(教程)
You can watch a video of the introduction to the Modern Robotics I course at the link below:
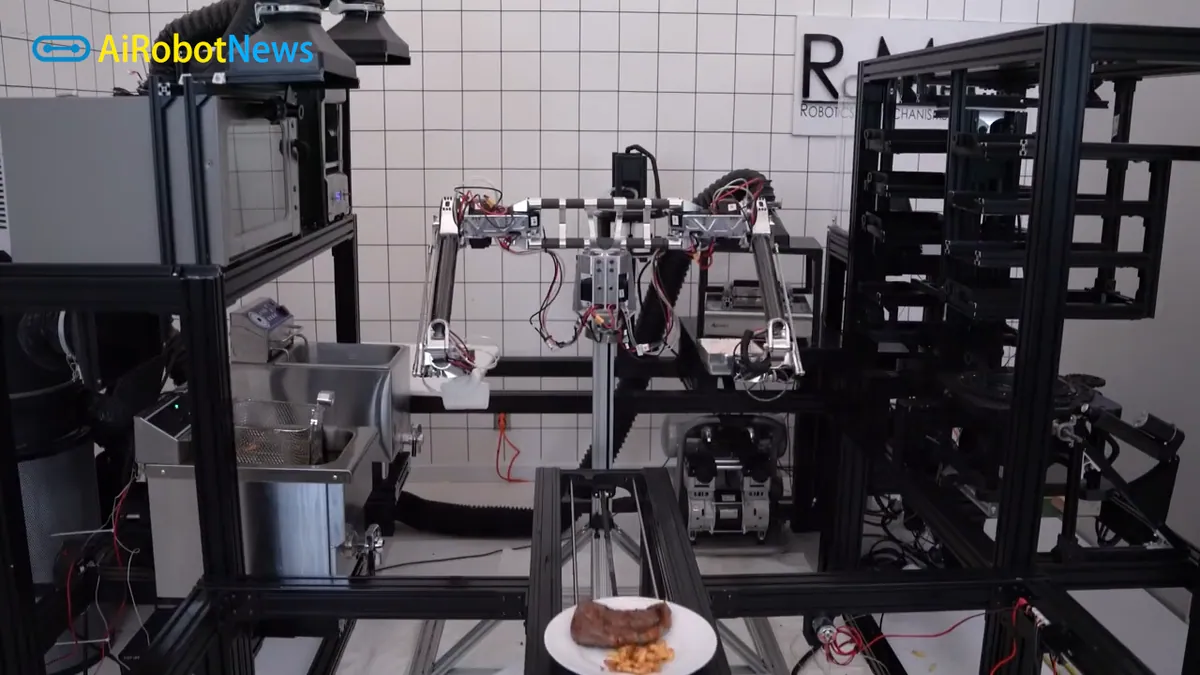
机器人烹饪方法YORI
由加州大学洛杉矶分校的机器人与机械实验室一直在研究,既利用机器人友好的自动化,又利用人类技能,使事物味道正确,的烹饪机器人解决方案。
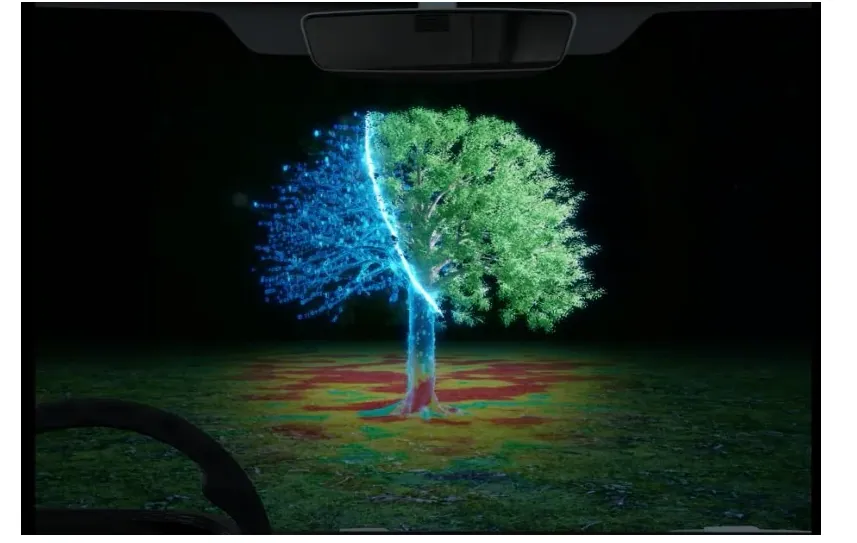
重新定义机器人技术:普渡大学的创新机器视觉解决方案
受人尊敬的普渡大学的研究人员在机器人、机器视觉和感知领域取得了重大飞跃。他们的突破性方法比传统技术有了显着的改进,有望在未来机器比以往任何时候都更有效、更安全地感知周围环境。
与大型语言模型和机器人相关的资源、文章和观点列表
我们收集了一些与大型语言模型(LLM)相关的文章,观点,视频和资源。其中一些链接还涵盖了其他生成模型。我们将定期更新此列表,以添加任何其他感兴趣的资源。本文是该系列的第三篇。(以前的版本在这里:v1 |v2.)
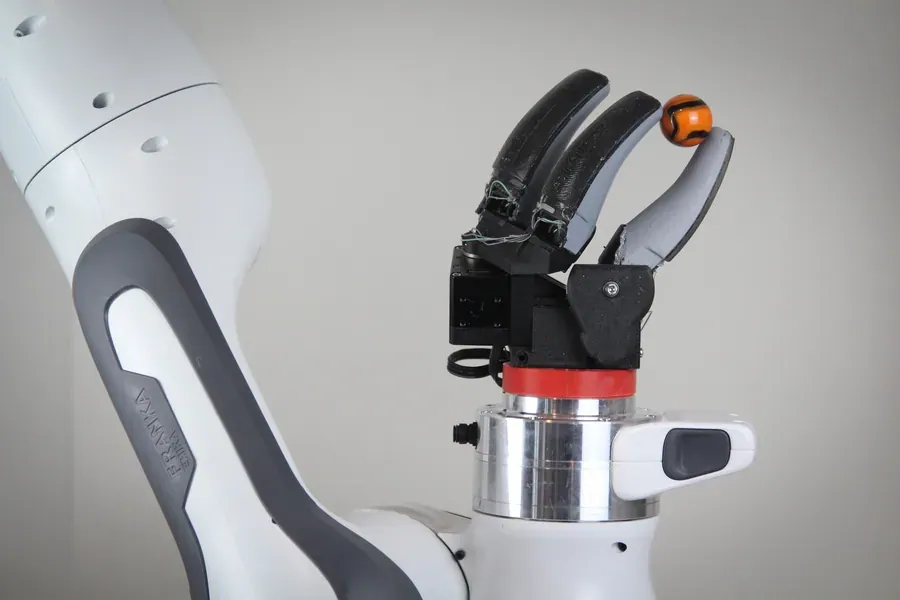
手指形传感器使机器人更加灵巧
麻省理工学院的研究人员开发了一种基于摄像头的触摸传感器,它又长又弯曲,形状像人类的手指。他们的设备在大面积上提供高分辨率的触觉感应,可以使机器人手执行多种类型的抓取。图片:由研究人员提供
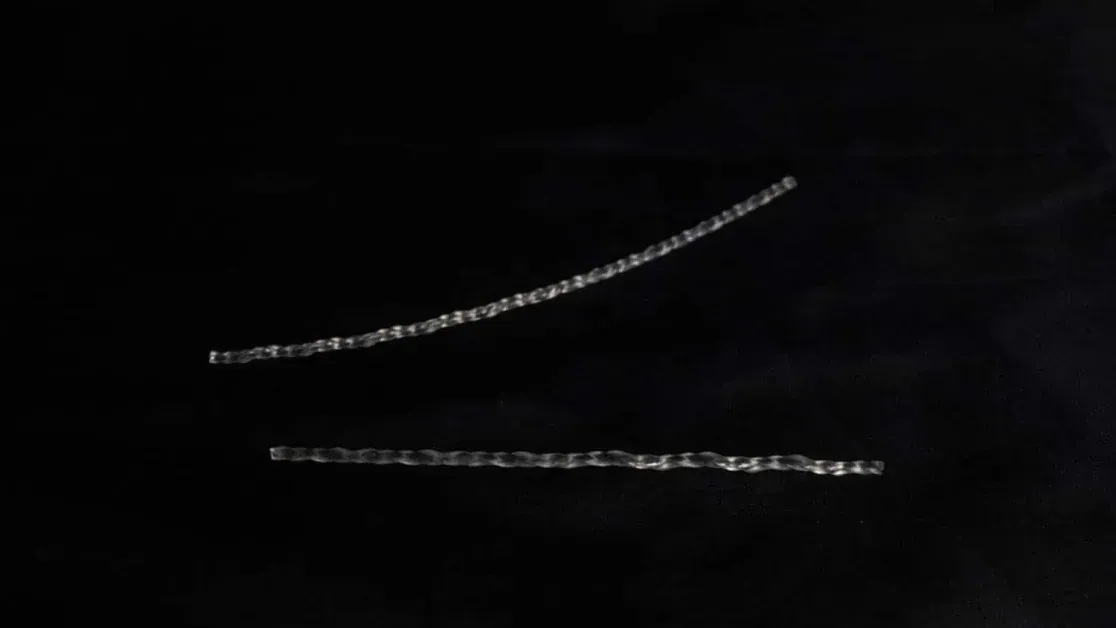
“无脑”软机器人在复杂环境中导航机器人技术突破
在不断发展的机器人领域,研究人员实现了一项新的突破:一种不需要人类或计算机指导即可在复杂环境中导航的软机器人。这项新发明建立在之前的工作基础上,其中软机器人在更简单的迷宫中展示了基本的导航技能。
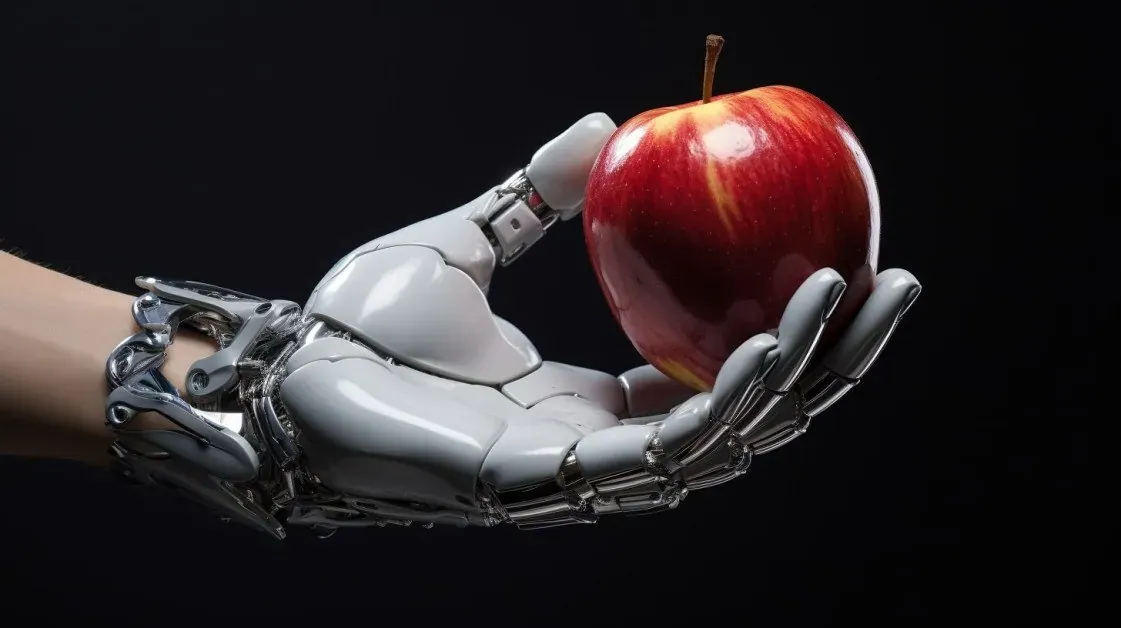
机器人技术的新曙光:基于触摸的物体旋转
在一项突破性的开发中,加州大学圣地亚哥分校 (UCSD) 的工程师团队设计了一款机械手,可以仅通过触摸来旋转物体,而无需视觉输入。这种创新方法的灵感来自于人类无需看到物体即可轻松处理物体的方式。
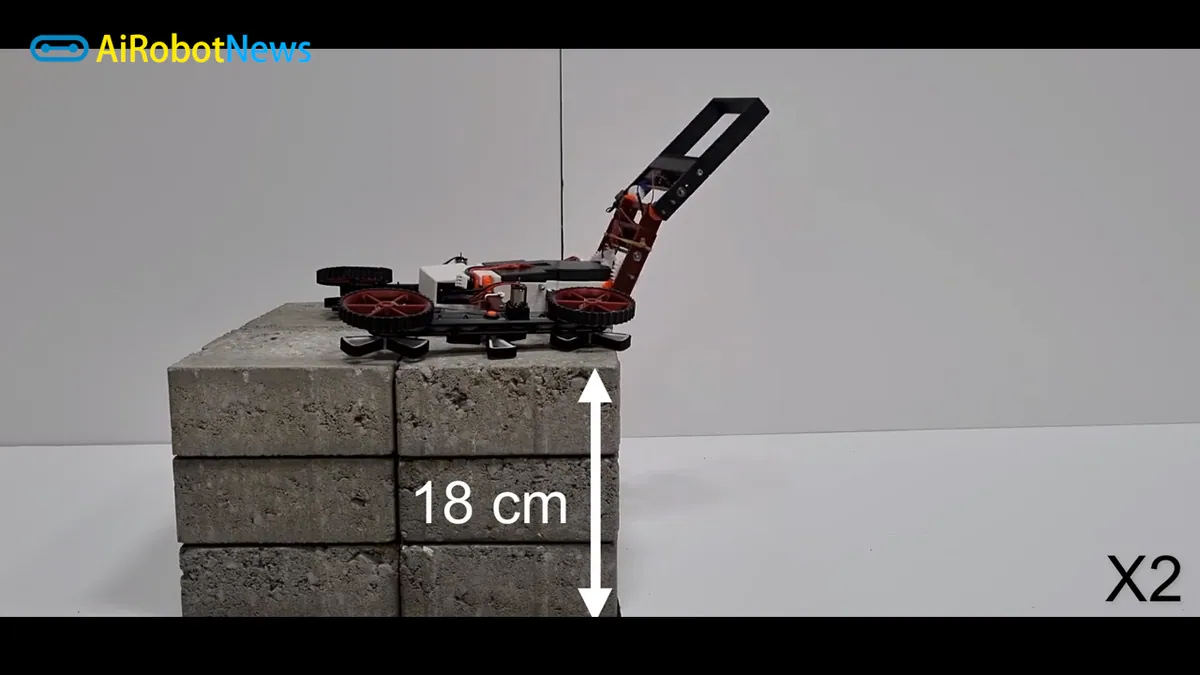
新型的可重构机器人Tail STAR
Tail STAR是一种新型的可延展式机器人,具有双关节的尾巴,能够克服各种障碍。它可以用于搜索和救援应用。它可以穿过缝隙,爬过楼梯和人行道。它可以爬过比车轮半径大6倍的障碍物。
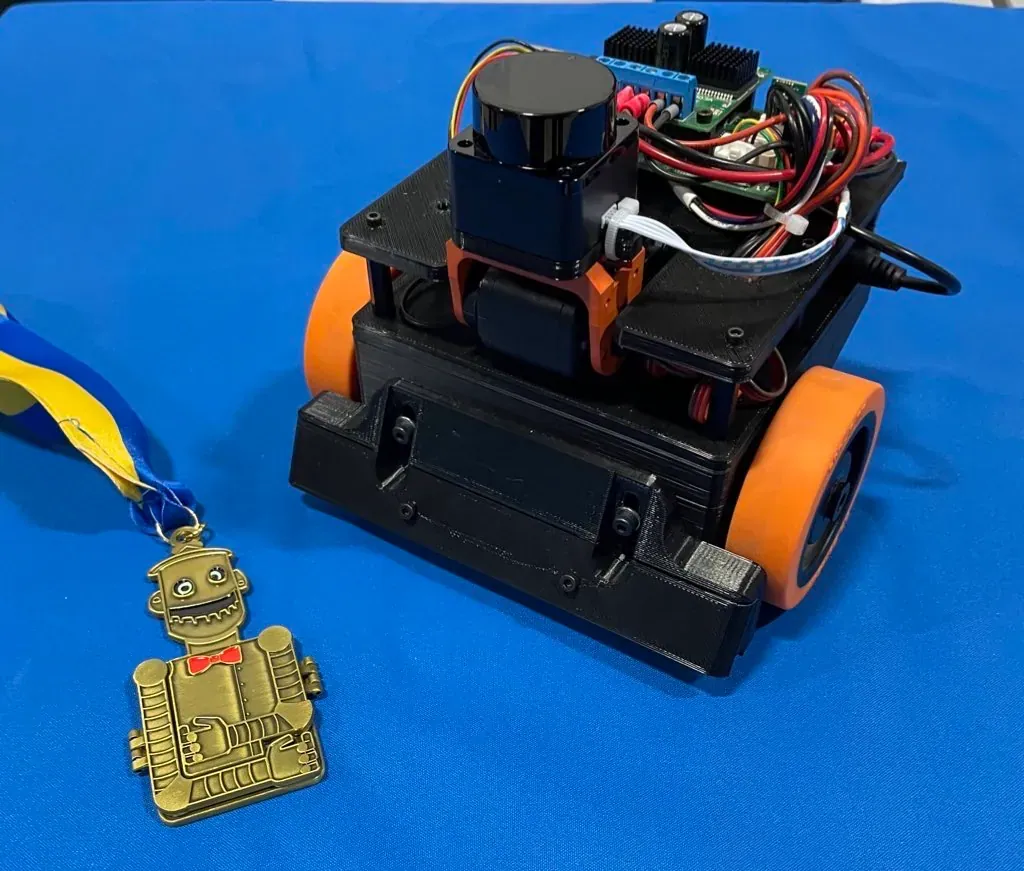
构建桌面机器人
桌子上有一个桌子机器人。比赛分为三个“阶段”: