Weekly Robotics 第 385 期:一台自己跑山路的自行车机器人,和 NVIDIA 的 GR00T 2
这一期六条内容,最抢眼的是一台真会骑山地车的双轮机器人。其余是拍蜜蜂的高速摄影机器人、NVIDIA 的 GR00T 2、CoRL 2026 最佳论文入围项目 Play2Perfect、动捕中间件 MOCAP4ROS2 2.0,以及仿真器 CARLA 1.0。
一、UMV:一台自己跑山地车道的自行车机器人
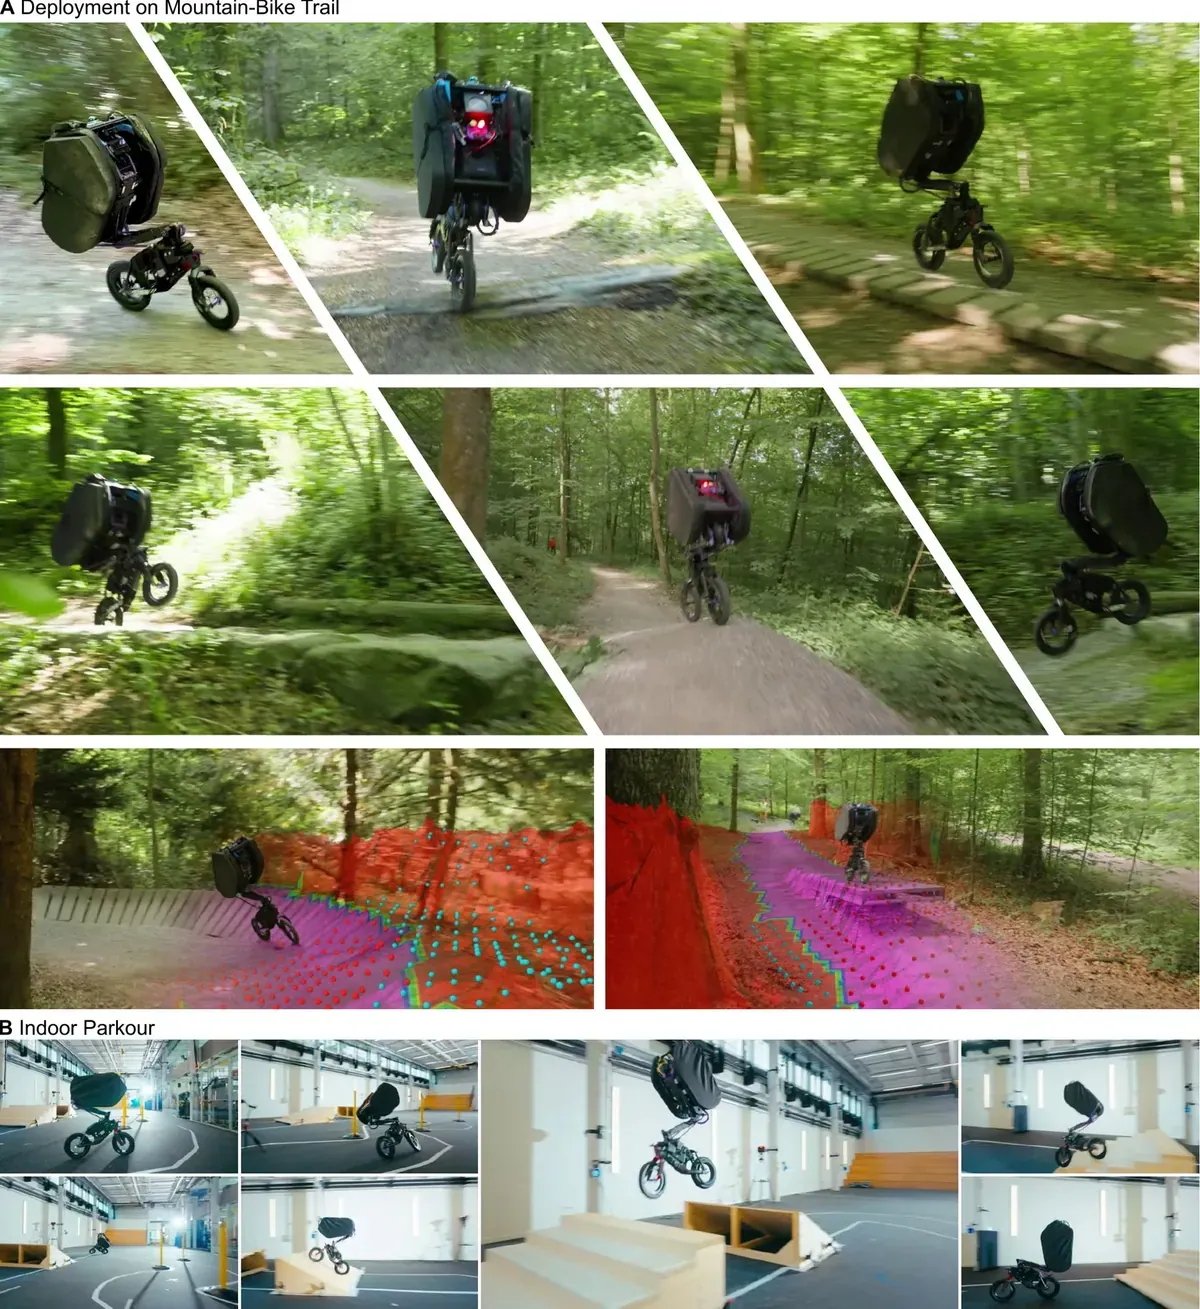
RAI Institute 与 ETH Zurich 机器人系统实验室合作的项目。车叫 UMV(Ultra Mobility Vehicle),双轮,外形接近山地车。它在苏黎世 Allmend 车道跑完 946 米,全程只靠车载相机、LiDAR 和一块 AGX Orin,没有遥控,也没有预设路径。平均 3.26 m/s,峰值 5.2 m/s,比上一版遥操作快 2.3 倍。
关键做法是不下指令。训练时,车道作为语义层画进地形网格,只当软边界;部署时同一层语义由感知重建。于是没有「规划器发指令、控制器跟踪」这一层,导航变成跟着看到的路走。策略只吃本体感觉、一条起站指令和 16×16 的语义高度扫描;感知端 SemMap 用冻结的 DINOv3 加轻量双头解码器,上车带地图融合跑到 30 Hz。
46 公里程序化车道练出来的策略,在 17 条跑酷赛道上成功率 95%–100%;实机会自己选压过跷跷板,也会贴着窄棱骑。
二、拍蜜蜂的高速摄影机器人
Jeremy Fielding 的「Engineer vs Bee」系列。拍清蜜蜂飞行的瞬间靠人手对焦基本没戏,他做了一台能自动跟踪、能自己移动的相机平台。前几集做运动底盘和云台,这一集把整机装起来,视频接近一小时(周报第 368 期也提过这台机器)。目前没找到配套的开源仓库,想复刻只能跟着视频做。
三、GR00T 2
NVIDIA GEAR 的新一代世界-动作模型(world-action model,WAM):不只输出动作,还同时预测未来画面,夹爪、灵巧手、人形都能跑。预训练是三种数据混训:40.27 万小时人类第一视角视频、1.02 万小时手持 UMI 夹爪示范(2897 个任务)、2.35 万小时机器人遥操作。
- 跨本体:只看人的示范,双手五指机器人就能自己铺滤纸、润湿(65%);只看手持 UMI 的示范,YAM 能从头装完玩具卡车(60%,最长 4 分钟);只看穿戴式 DexUMI 的示范,双手机器人能做香蕉酸奶、划火柴点灯。
- 少样本:50 个任务目标机器人从没做过,零样本 40%;每任务 5 次示范(不到 3 分钟数据),单张 RTX 5090 微调 30 分钟到 95%。
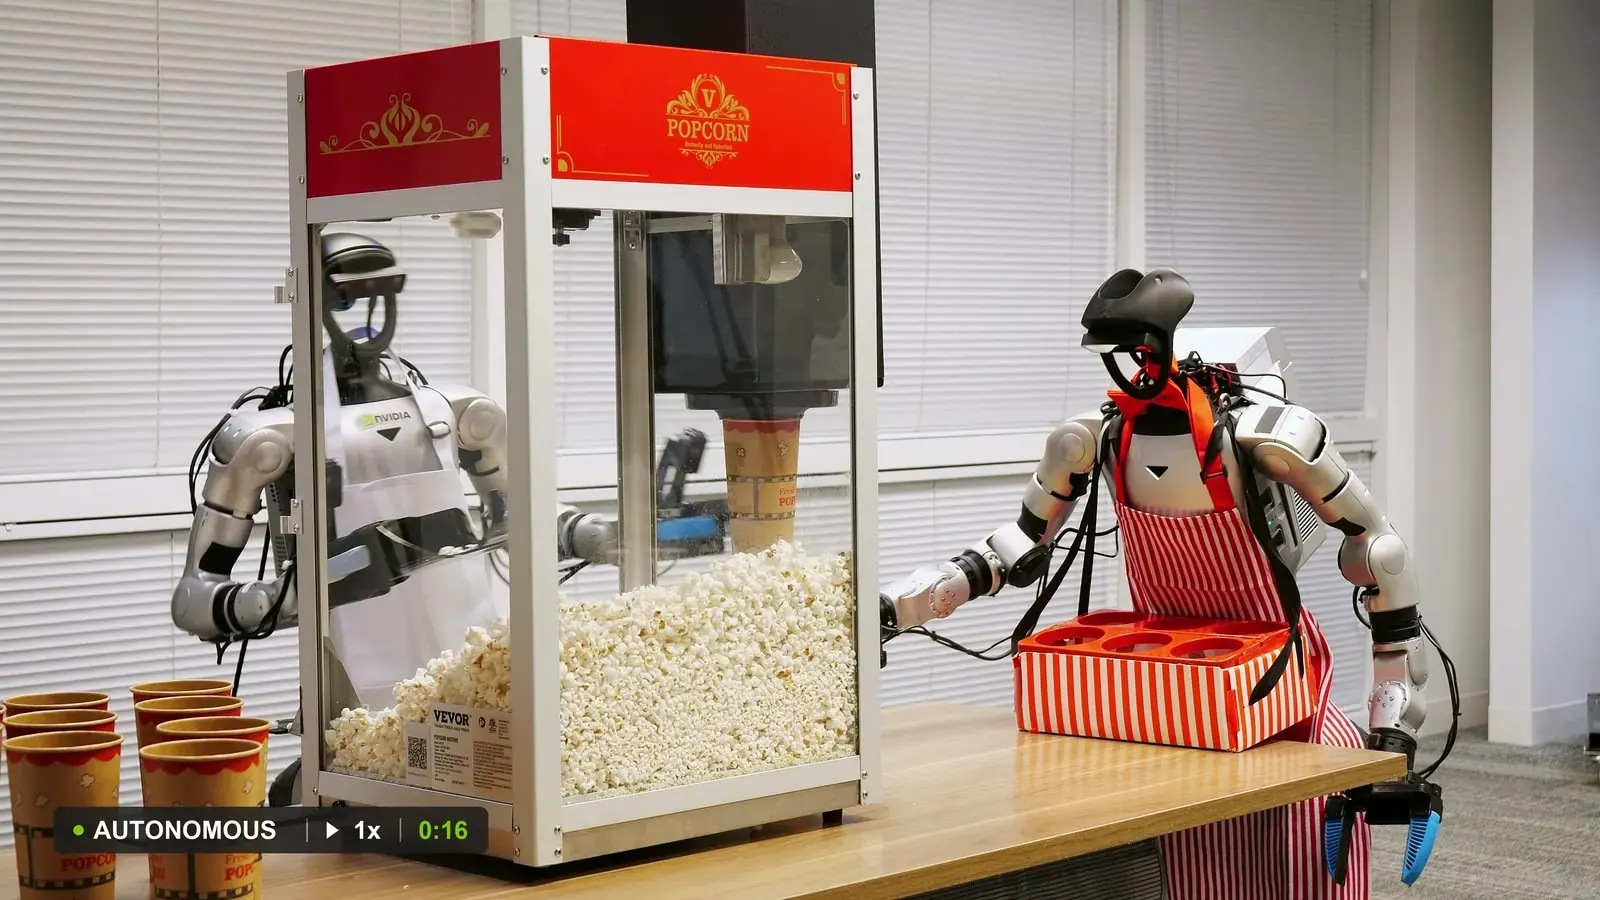
- 人形整机:Turbo 版压到 2B 参数,在 Unitree G1 的 Jetson Thor 上单次预测 124 ms,通过 SONIC 端爆米花 48 次全中。
GR00T 2 的代码官方说 12 月放出。
四、Play2Perfect:先玩,再装好
Stanford 的 Tyler Lum、Kushal Kedia 等人的工作,CoRL 2026 最佳论文入围。题目是灵巧手学精密装配,预训练该练什么。
答案是先玩。第一阶段让机器人在自由空间里随便操作各种物体,攒出可复用的操作先验;第二阶段在拧螺丝、紧配合插入、两件装配这类接触密集任务上微调,零样本搬到实机。有玩的先验,只用稀疏奖励就能学会;从头训练哪怕配了精心的密集奖励,也基本原地不动。他们还发现,能否迁移的关键是逼机器人用手指在手里转动物体,固定抓着挪来挪去没用。
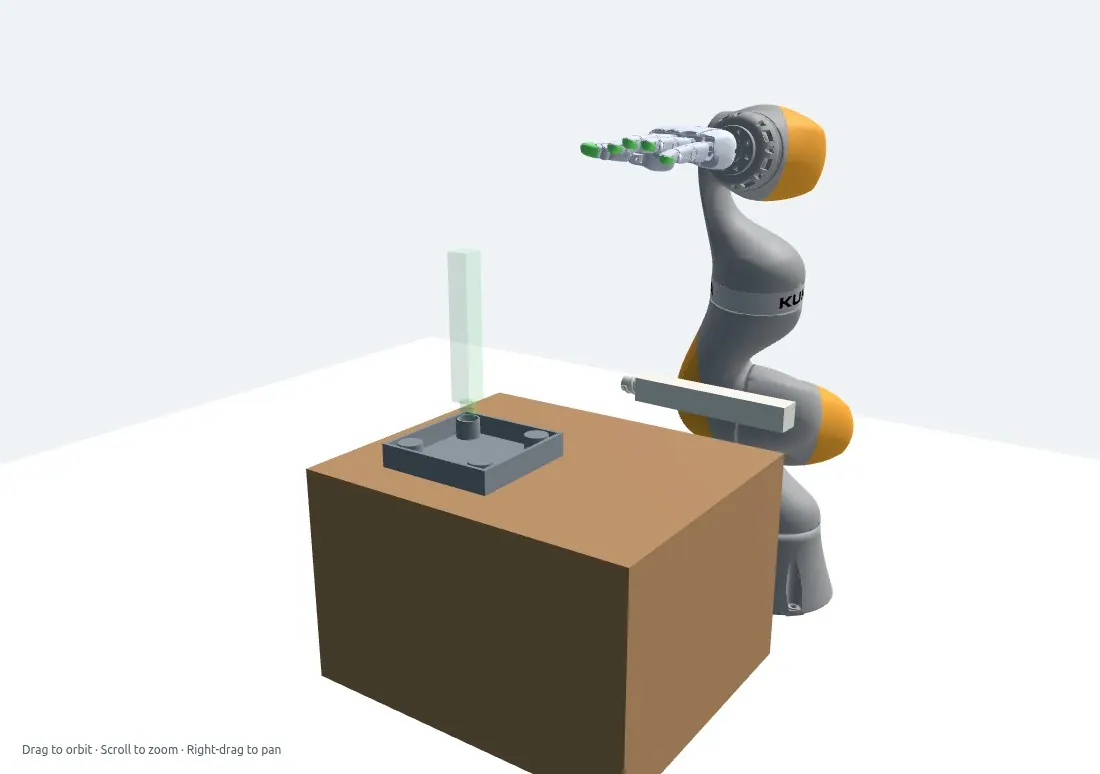
页面里挂了浏览器端的 MuJoCo 实时演示,不装东西就能试。
五、MOCAP4ROS2 2.0
把 OptiTrack、Vicon、Qualisys 和 Gazebo 统一到一个 ROS 2 接口的开源框架:标记点、刚体、骨架、稳定 id、统一坐标系,换哪家设备,上层工具都不用改。
给机器人做真值那部分挺实用:和机器人并行的 TF 树、本体标定、地图对齐、在线 ATE/RPE,能导出给 evo 画图;人体动捕输出骨架 TF 和关节角,带补洞和 C3D 导出。命令行 ros2 mocap4r2 管列出、启停、录制和诊断,TUI 实时看频率、延迟和跟踪状态。
六、CARLA 1.0
开源自动驾驶仿真器第一次到 1.0。引擎从 UE 5.5 升到 5.8,基于 World Partition 的大地图和经典 Town01–Town07 都回来了。
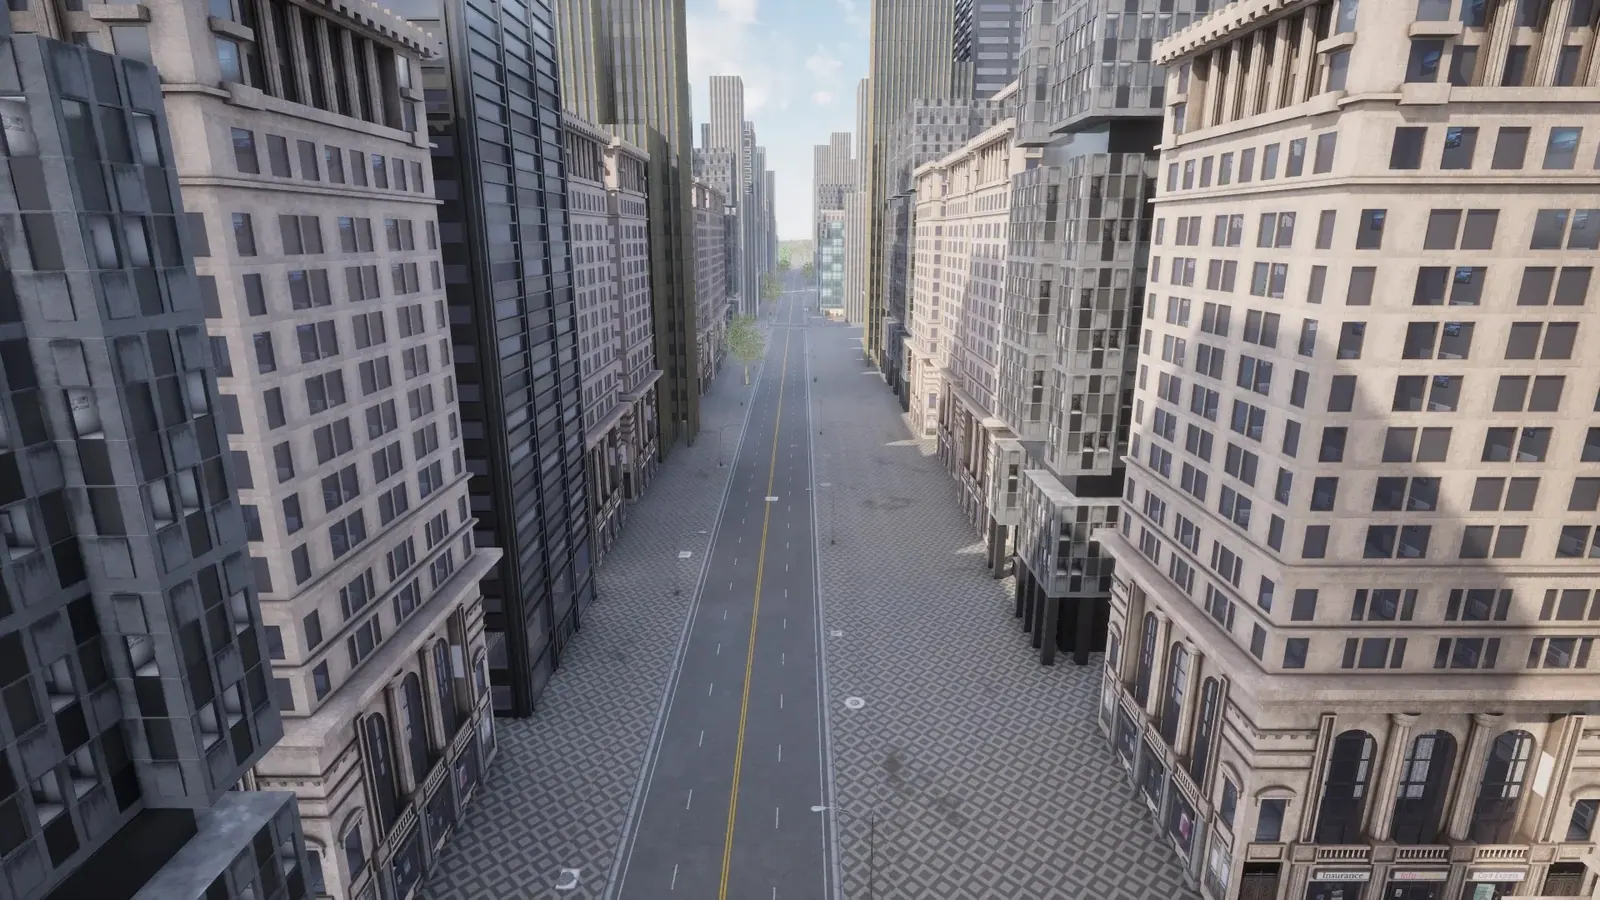
传感器这边变化最大:NuRec 把真实路测重建成可仿真场景,还能输出 lidar 扫描;Cosmos 能把同一段行驶换成别的天气、时间、路面;DLSS 4.5 集成进仿真器;新增光线追踪镜头相机,150° 鱼眼到画面边缘也不接缝;9 个相机 profile 逐个对着 nuScenes、KITTI、Cityscapes、comma.ai 的真机画面调过。
它还变成 agent 能直接操作的工具:64 个经过团队验证的 skill 加一个 MCP server,agent 自己安装、起服务器、挂传感器、写场景、跑 Leaderboard。内容有 15 张地图、26 台车、37 个行人、22 种天气,新增的 Town_C 以上海国际汽车城为原型。
原文这期还有 Benjie Holson 的 CoRL 2026 参会笔记,Play2Perfect 就是从那里看到的,第二天另有续篇。