Weekly Robotics 第 382 期:3000 磅的旧机械臂复活、机器狗用脚解魔方、一颗电机的无人机
Weekly Robotics 是一份 2018 年办起来的机器人通讯,每周挑几条偏工程和论文的内容。第 382 期发布于 2026 年 10 月 26 日,7 条内容里有 5 条带实体机器人:一台二手工业臂、一只四足狗、一套手术器械转接装置、一架单电机无人机,还有一批商用抓取机器人。下面逐条介绍,每条的来源都在小节末尾列出。
| # | 看点 | 涉及的机器人 / 硬件 | 一手来源 |
|---|---|---|---|
| 1 | 用开源控制器救活停产工业臂 | 3000 磅 Fanuc 机械臂 | YouTube 视频 |
| 2 | 四足机器人用脚解巨型魔方 | ETH ANYmal-D | arXiv:2610.24610 |
| 3 | 达芬奇手术器械挂到通用机器人上 | Unitree G1、Franka Panda + 达芬奇器械 | arXiv:2610.05792 |
| 4 | 一颗电机就能悬停和转向的无人机 | Joshua Bird 的单电机 3D 打印无人机 | YouTube 视频 |
| 5 | 给机器人数据打标签的 27B 模型 | (模型,非实体机器人) | X 推文 |
| 6 | 抓取创业公司拿 1.5 亿美元 A 轮 | Eka Robotics 的 VFA 机器人 | The Robot Report |
| 7 | 机器人该做通才还是专才 | (观点文章) | Matthew T. Mason 博客 |
一、3000 磅的 Fanuc 机械臂:自己写一块 FPGA 控制器把它救活
Excessive Overkill 这个频道买了台二手的 Fanuc 工业机械臂,自重约 3000 磅,也就是 1360 公斤左右。机械本体状态还行,麻烦在控制器:这类老设备的电控箱电子件停产、参数丢失,原厂也不会再帮你恢复。频道主在视频里说,商业控制器的授权费他不想付,于是花了两年自己做了一套。
这套控制器的核心是一块 Zynq-7000——ARM 核加 FPGA 的混合 SoC。ARM 侧跑带抢占补丁的实时 Linux,FPGA 里跑自己写的 HDL,直接和机械臂的编码器、驱动器对话。为了把 Fanuc 的编码器读明白,他从原厂控制器上取信号,反推协议,再把这套协议实现进 FPGA 里重新测试。
硬件和软件都开源了,仓库在 github.com/ExcessiveOverkill,里面有控制器硬件、控制器软件和图形界面几个项目。软件栈的一部分是 LinuxCNC 搭配 ODrive 驱动。
标题里的另半句「让互联网来搞破坏」也是字面意思:观众通过 Discord 接入,远程操控这台机械臂去推倒、砸烂各种东西。危险归危险,它确实把这套控制器的实时性和可控性演示得很直接。
来源:Excessive Overkill 视频《Letting the internet destroy stuff with a 3000lb robot》(2026-10-19 发布);控制器源码见 GitHub 仓库;控制器架构与 Zynq-7000 的细节另见 Hackaday 报道。
二、ETH 的 ANYmal-D 用四只脚解开巨型魔方
这篇论文的题目直白:《Solving a Giant Rubik’s Cube with a Quadruped Robot》。作者来自 ETH Zürich 的 Robotic Systems Lab 和 NVIDIA,Lukas Amiet 与 Gabriel Sánchez-Blanco Repgen 共同一作,Marco Hutter、Cesar Cadena 在列。论文 2026 年 10 月 17 日挂上 arXiv。
难点在于整个过程只能用脚。魔方是自由站立的,机器人要一边保持平衡,一边控制魔方的姿态和内部层状态;一次误触把某层转错,后面的步骤就全废了。这类操作在论文里叫 pedipulation,也就是用脚去操作。
系统分三块:
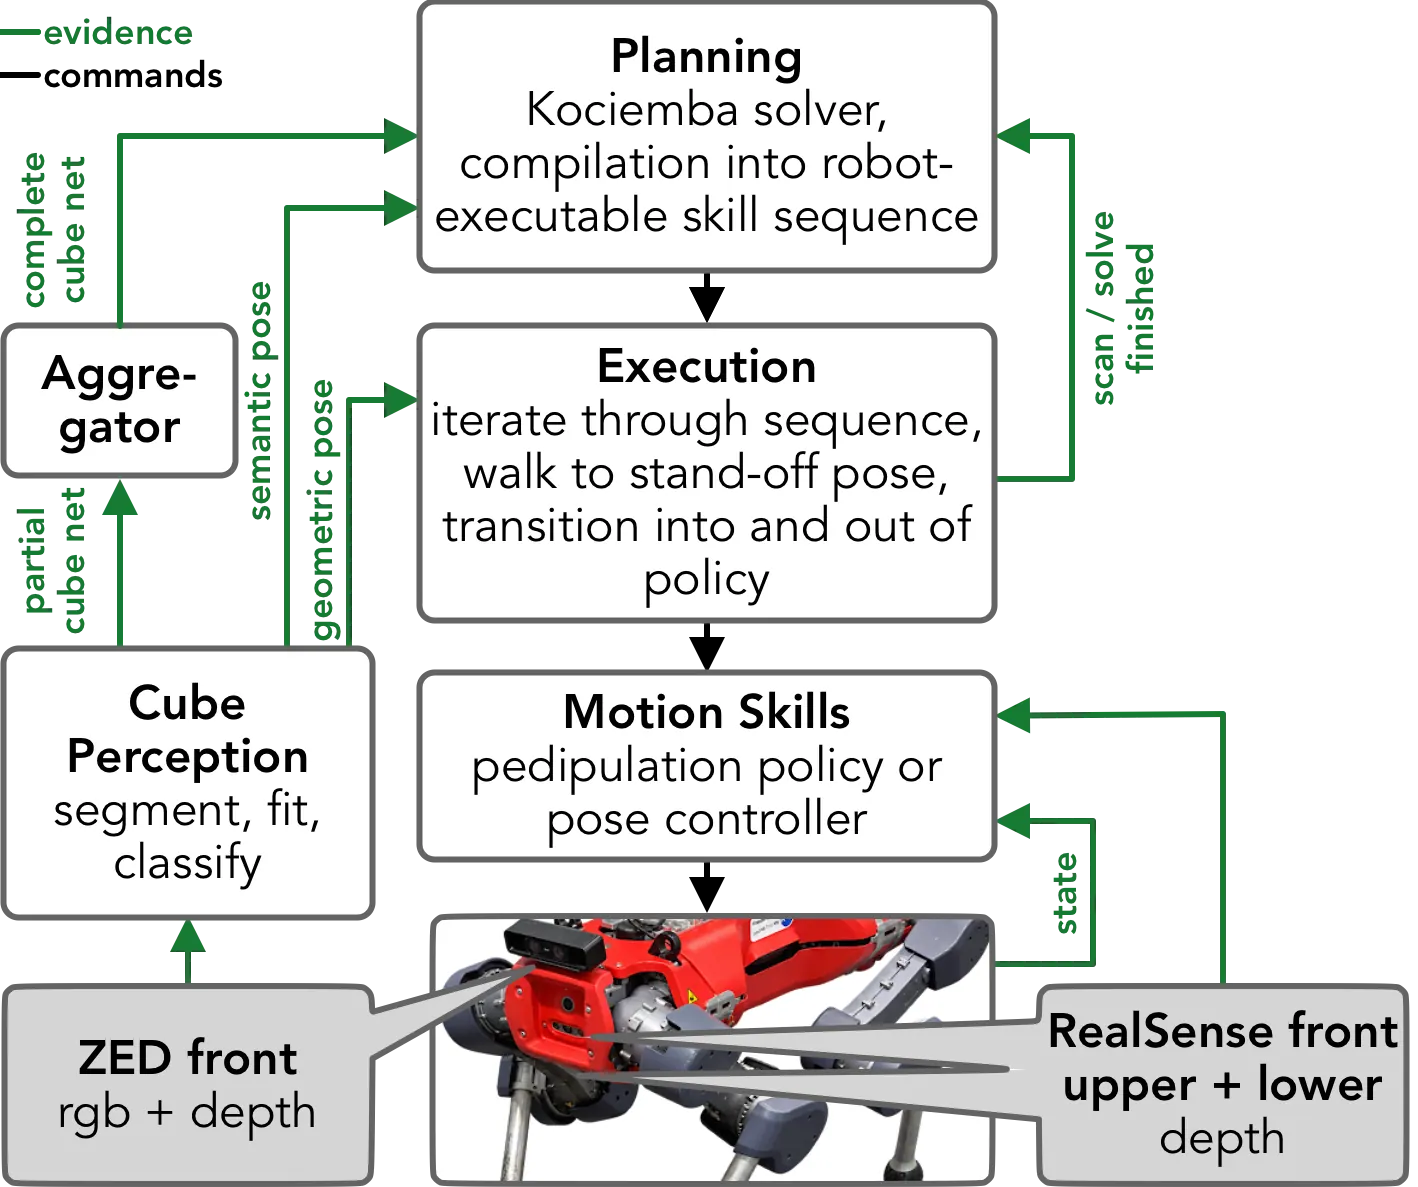
- 感知:机载 ZED X Mini 深度相机,边走边翻魔方,从多个视角拼出完整色面。分割用 SAM 3,几何位姿用 ICP 精修。2 米以内,位置误差中位数约 2 厘米,旋转误差低于 3 度;色块分类在室内 100% 正确,室外 98.7%。
- 规划:标准魔方求解器算出解,规划器把它翻译成一串可执行的技能序列。
- 技能:Flip Forward、Flip Backward、Rotate CCW 三个策略用强化学习训练,先在仿真里训一个能看到特权信息的教师策略,再蒸馏成只看本体感知和深度图的学生策略。Rotate CW 没有单独训练,是 Rotate CCW 沿机器人矢状面镜像得到的。
训练里做了大量域随机化:初始位姿、机器人与魔方质量、接触摩擦、层间摩擦、外力推搡都随机,学生策略还额外加了相机外参扰动和立体深度噪声。仿真里魔方的三层用两个被动转动副建模,摩擦参数是从实物上测出来的。
实测结果:三次自主运行全部完成,每次大约 30 个动作,耗时 8 到 9 分钟,魔方始终待在 5L×5L 的指定工作区内。论文还提到一个有意思的观察——中间出现的小误差不一定毁掉整局,某次旋转留下的层错位,往往在随后一次翻转落回时被纠正。
来源:论文 arXiv:2610.24610;项目主页(含技能演示视频);YouTube 演示。
三、DASH:把人形机器人变成达芬奇手术机器人的操作平台
达芬奇手术机器人的临床效果有大量文献支撑,问题是贵,而且对场地和配套要求高,农村和低资源地区的医院很难配。之前也有研究把通用机器人拿来做腹腔镜任务,但器械是通过被动连杆挂在手上的,没有用到机器人本身的驱动。
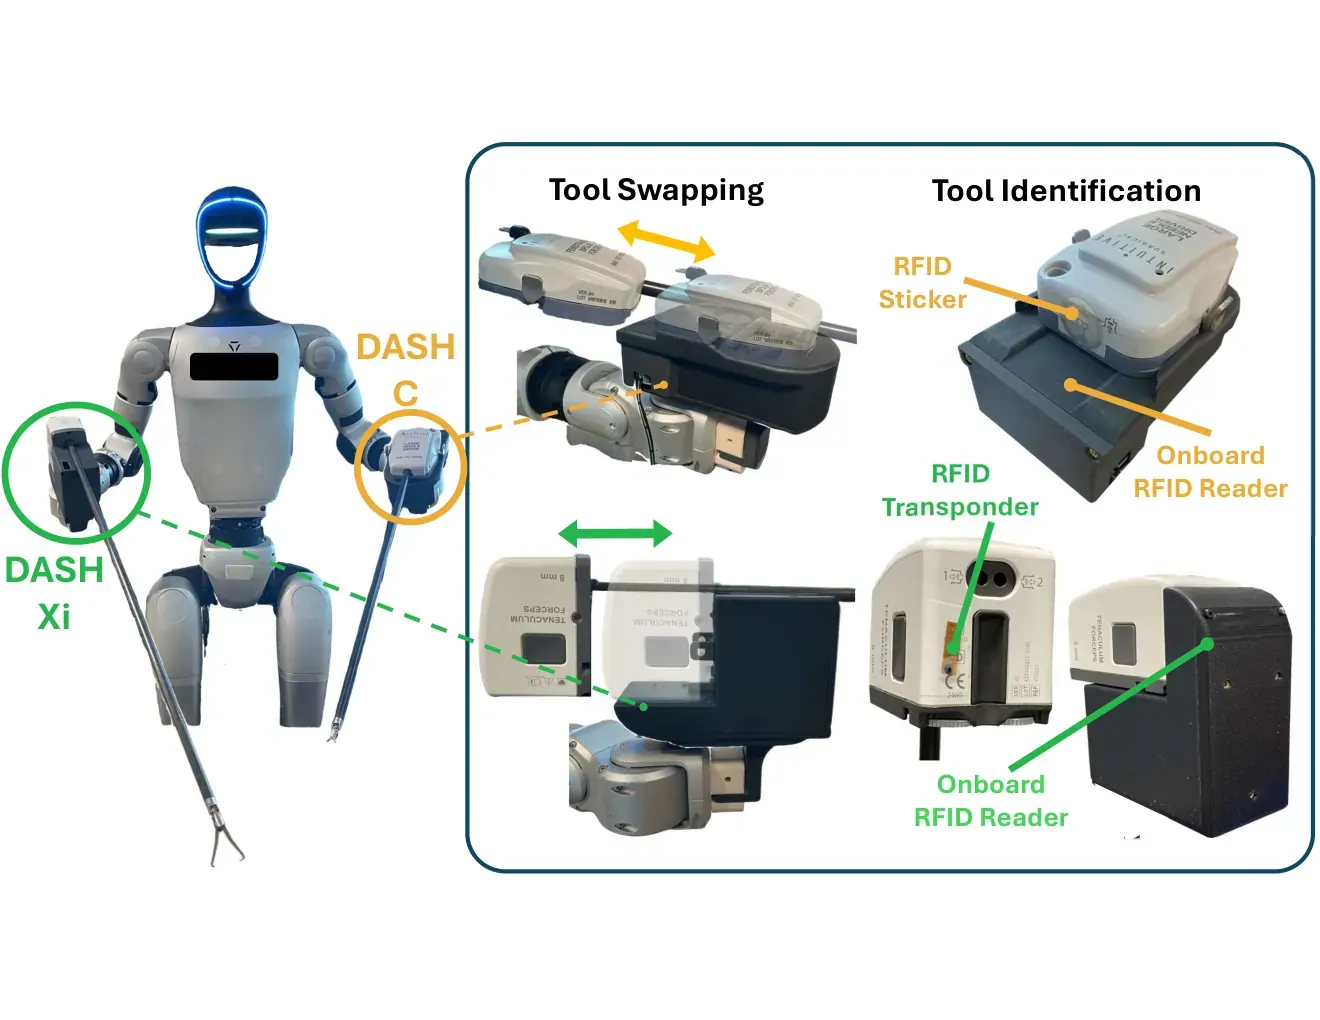
这篇论文换了思路:不改器械,做转接件。DASH(da Vinci Adapter for Serial-link and Humanoid platforms)包含两种适配器,分别对接 da Vinci Classic 和 Xi 两代器械,卡住器械自带的锁扣,用 RFID 无线识别插进来的是哪把器械,然后加载对应的运动学参数和耦合矩阵。器械本体完全不动。
论文给了两组实测数字:
| 指标 | DASH C(Classic 器械) | DASH Xi(Xi 器械) |
|---|---|---|
| 适配器质量 | 0.439 kg | 0.463 kg |
| 末端电机延迟 | 5.07±0.04 ms | 5.01±0.05 ms |
| 器械识别与归零 | 40/40 | 20/20 |
| 换械时间 | 4.74±1.15 s | 3.39±0.51 s |
设计要求是带最重器械时整体不超过 0.5 公斤,两种适配器都留了余量。搭载平台选了研究里最常见的两类:人形机器人 Unitree G1(肩到腕 7 个关节),以及串联机械臂 Franka Emika Panda。论文还实测了 Xi 器械的耦合矩阵,因为官方没有公开,只能自己测。
遥操作实验验证了整套链路能跑通。换句话说,一台通用人形机器人加上一个转接件,就能开始做手术机器人的研究,不必先买一台达芬奇。
来源:论文 arXiv:2610.05792(v1 于 2026-10-05 提交,v2 于 10-22 更新)。
四、一颗电机的无人机:没有舵机、没有斜盘、没有尾桨
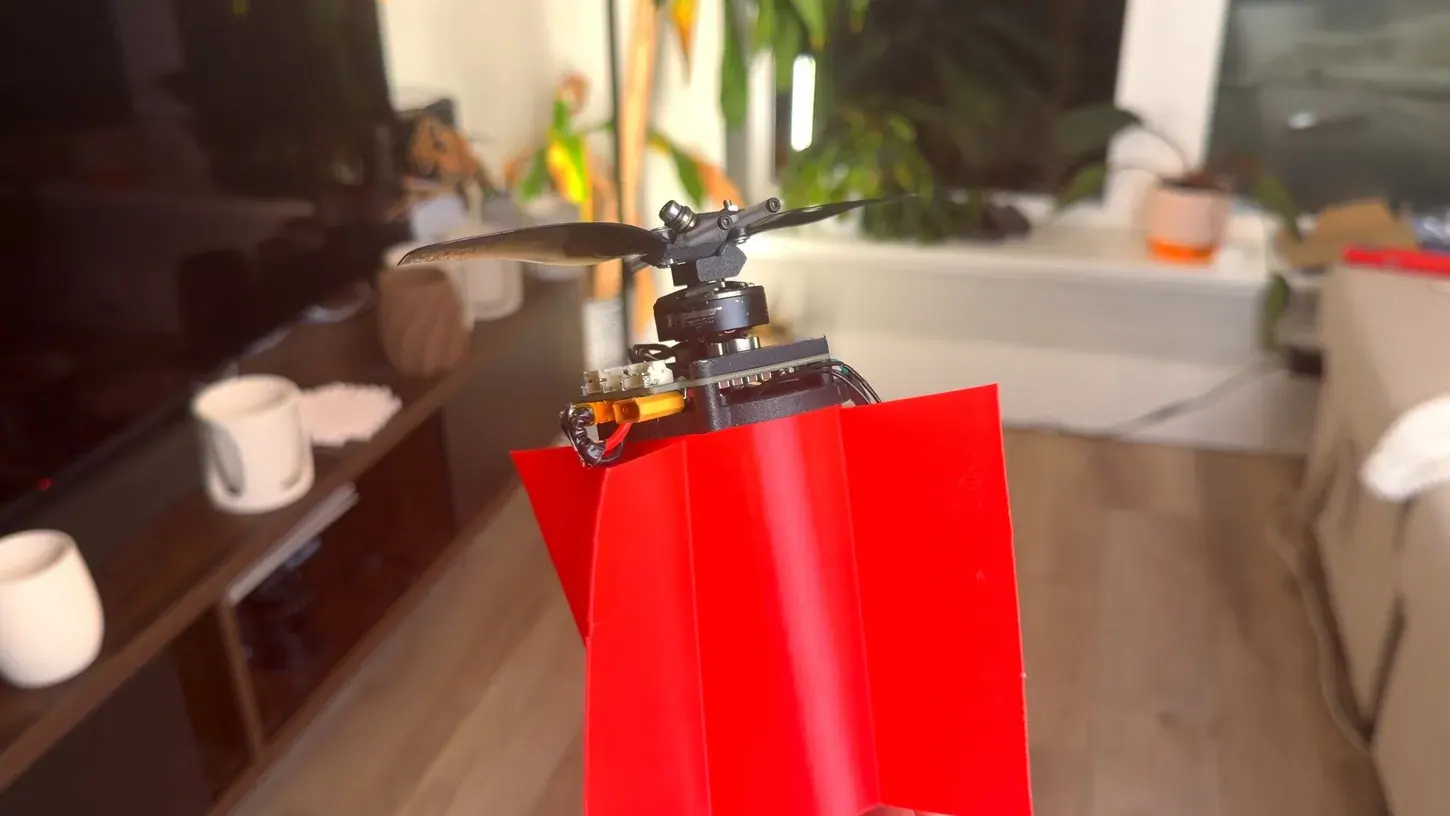
四旋翼靠四个电机差速,直升机靠斜盘和尾桨。Joshua Bird 做了第三种:一颗电机,一根 6 英寸的 3D 打印桨,外加一个特别的桨毂。
秘密在铰链角度。两片桨叶装在倾斜 45 度的铰链上,电机加速时桨叶因惯性滞后于桨毂,一片抬头、一片低头,升力就不平衡了,机身随之倾斜。要往哪个方向偏,就在每个旋转周期的特定相位上给一次加速或减速。为此他重写了飞控和电机控制固件,每秒让电机加速减速超过 300 次。桨毂上还加了小配重,靠离心力把桨叶拉回中位。
机械结构简单到有点反常,复杂度全压进软件里了。目前的限制也很实在:定位靠房间角落的一个红外信标,所以只能在卧室里飞,还没到能出门的程度。设计和固件都开源在 github.com/jyjblrd/single-propeller-drone。
Weekly Robotics 的编辑还顺带提了个材料细节:视频里第一次见到 PPA-CF 这种碳纤维增强线材,Bambu Lab 欧洲商店售价 156 欧元。
来源:Joshua Bird 视频《I Built a Drone With ONE Motor》;项目 GitHub;DroneXL 报道;PPA-CF 线材页面。
五、RoboJev:用 27B 模型给机器人数据打「成功 / 失败」标签
机器人学习的数据管线里有一段很耗人的活:看视频,判断这次抓取或放置到底成没成功。Josef Chen 在 X 上发布的 RoboJev 就是冲这段来的——27B 参数,开放权重,官方说法是「比 6 Astra 便宜 48 倍、快 28 倍」(原文如此)。他的原话是:现在给机器人数据打标签的速度,已经比造数据更快了。推文只给了这几个数字,模型的具体训练方法还没公开。
来源:Josef Chen 的 X 推文(2026-10-23)。
六、Eka Robotics 拿 1.5 亿美元 A 轮,押注视觉-力-动作模型
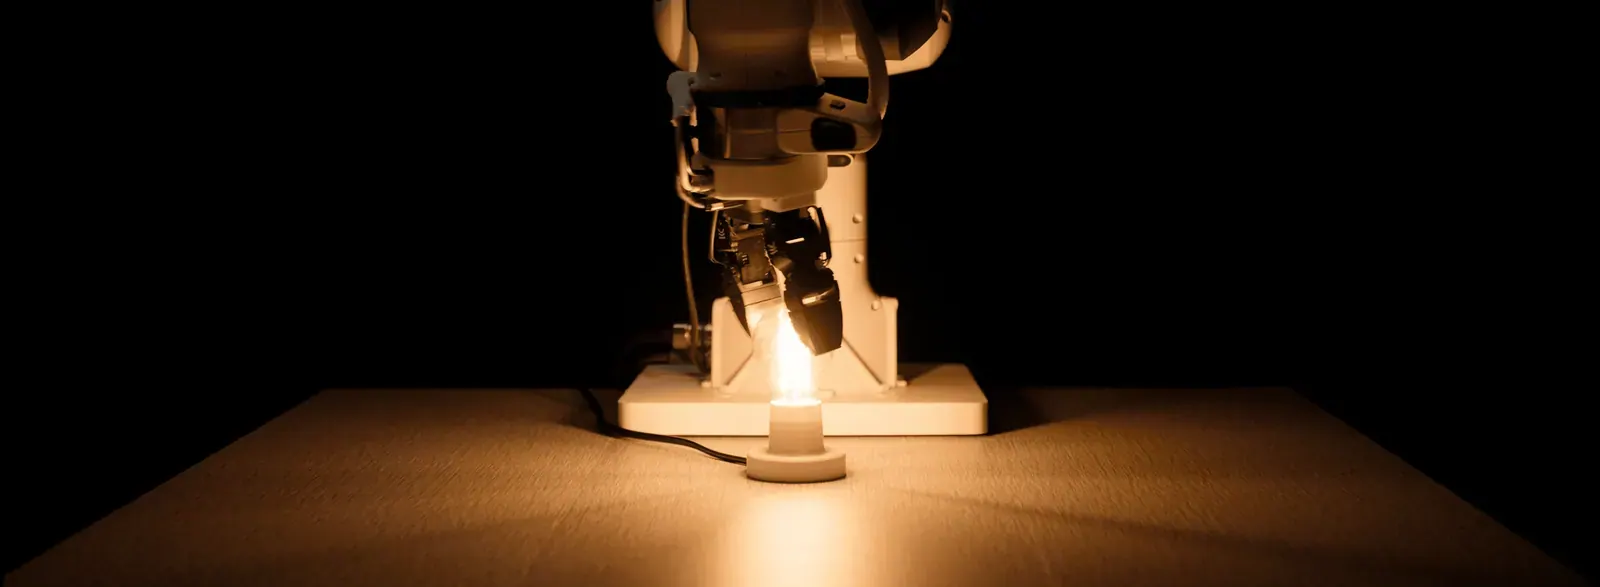
Eka Robotics 宣布完成 1.5 亿美元 A 轮,由 Andreessen Horowitz(a16z)和 F-Prime 领投,种子轮投资方 Obvious Ventures、E14 Fund 继续跟投,MFV Partners、Bison Ventures、Glasswing Ventures、Samsung Next 等也在名单里。据 The AI Insider 报道,这一轮对应估值 14.5 亿美元。公司 2024 年成立,总部在剑桥市(马萨诸塞州)。
技术路线是视觉-力-动作(VFA)模型:不靠模仿人类视频,而是让机器人在仿真里通过大规模强化学习建立对物理的直觉——抓住一颗软树莓该用多大力、插一根线到什么程度算插到底。公司在博客里把这条路径类比成 AlphaZero:零人类数据,靠强化学习和自博弈达到超人类水平。
给出的指标是每小时 1500 次抓取,人类基线约 600 次,也就是两倍半左右;抓取对象包含训练分布之外的各种物体。同一套系统还能拧灯泡、插线。这轮钱用于扩展模型能做的任务,以及推进客户部署。
来源:The Robot Report 报道;Eka Robotics 官方博客;The AI Insider 报道。
七、辩论:机器人该做通才还是专才
这是 2026 年 IROS 上一场辩论的整理稿,题目就是「机器人该做通才还是专才」。Ken Goldberg 和 Andrea Bajcsy 主持,Mason 站在专才一方,只有三分钟,他把论证压成了一个几何图像。
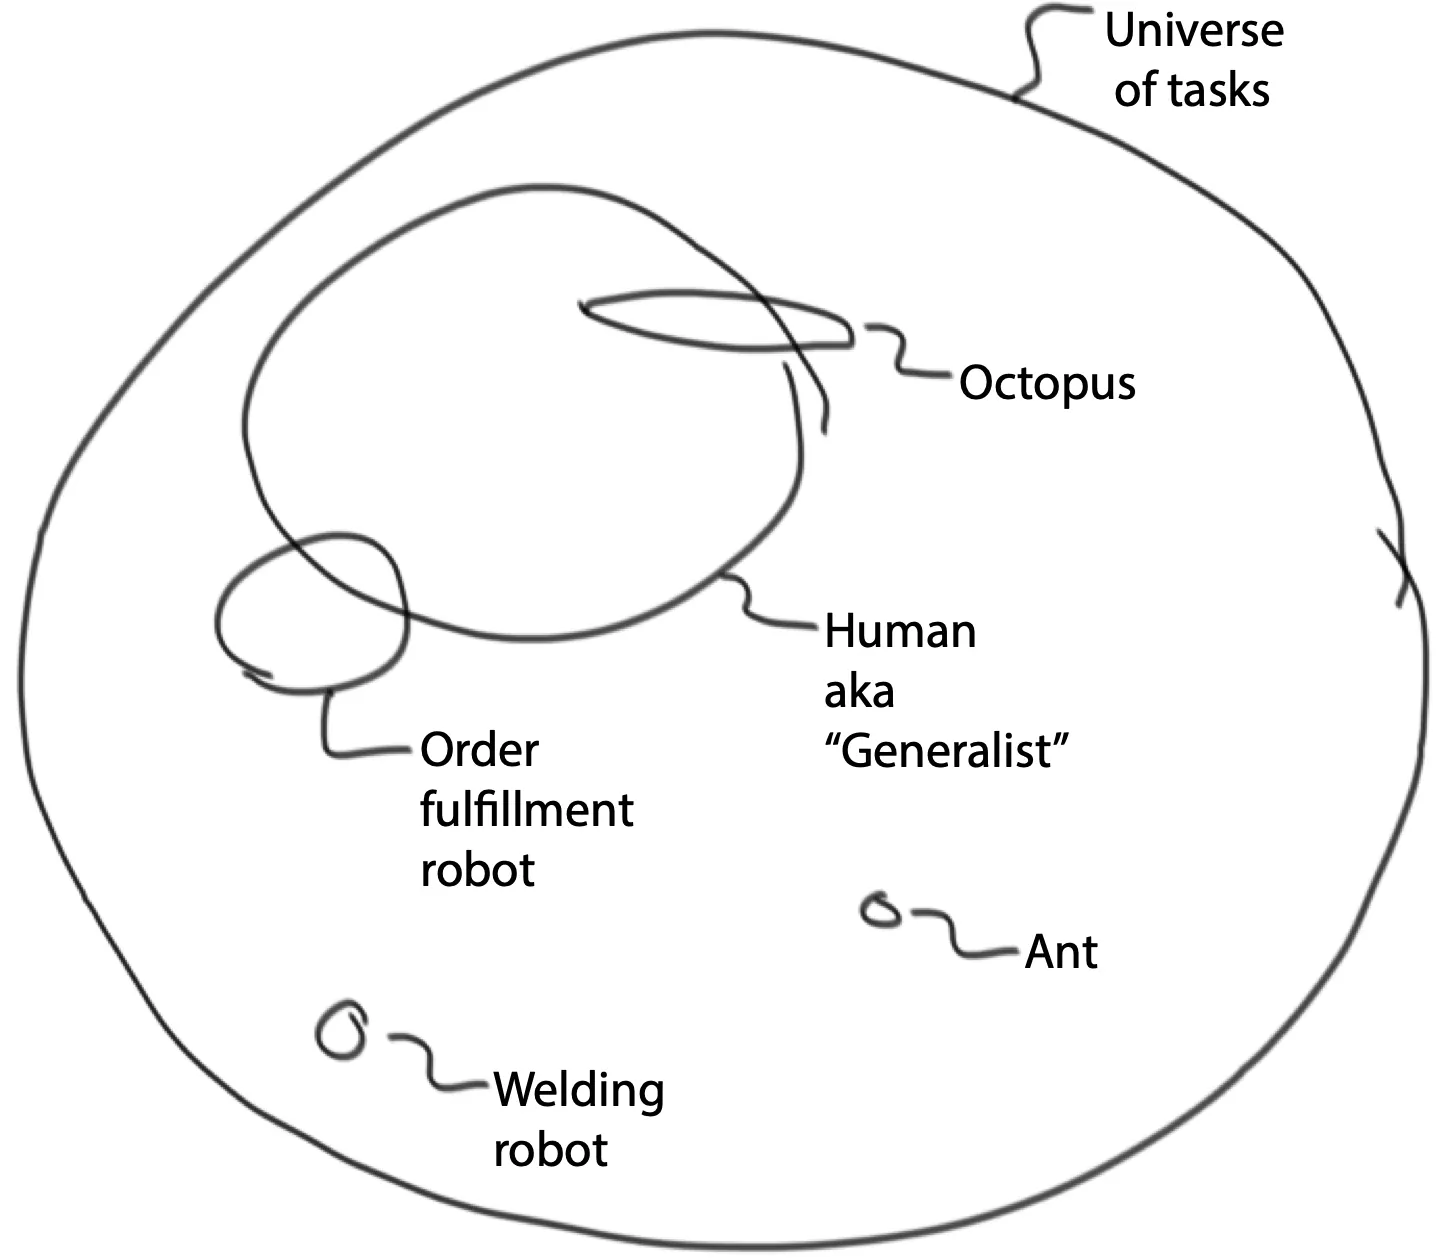
把所有可能交给机器人的任务画成一个「任务宇宙」,每台机器人是里面的一块区域。焊接机器人是一小块,做订单拣选的机器人也是一小块,人类是一大块。章鱼那块和人类有交集但不互相包含,蚂蚁那块几乎不重叠。Mason 的反问是:如果小块机器人没必要存在,那非人动物的那些小块呢?难道要让所有动物都变成人?
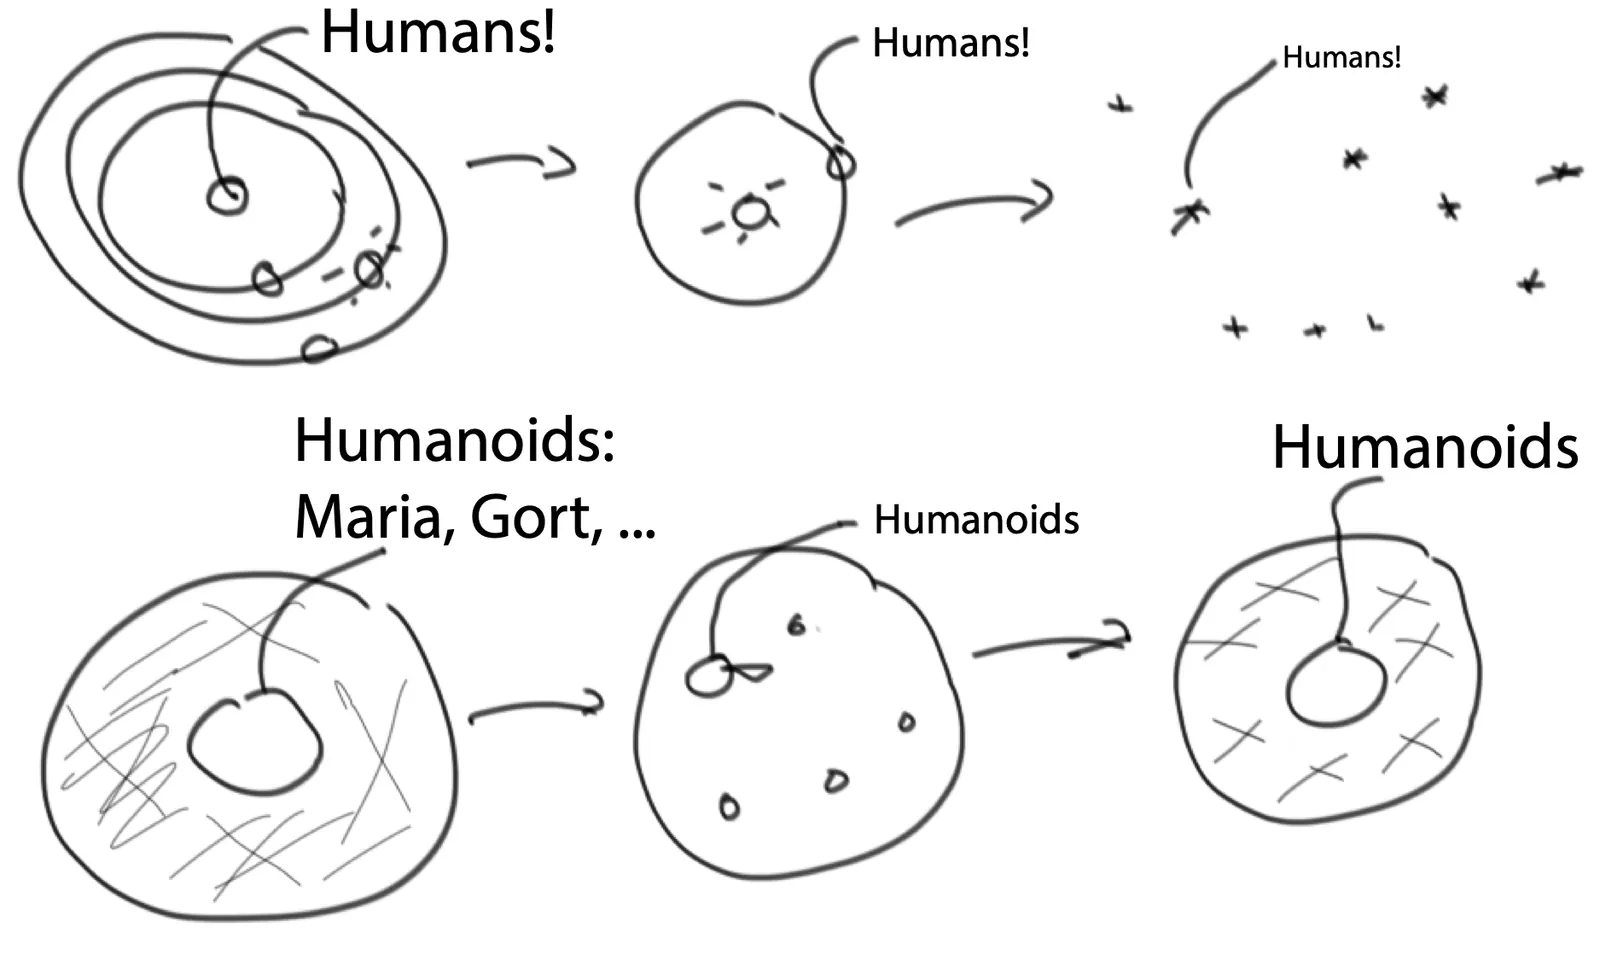
后半段把机器人史和科学史上的「去中心化」摆在一起:哥白尼把地球从宇宙中心挪开,后来连太阳也不是中心。机器人早期只存在于科幻里,而且全是人形;上世纪六七十年代机器人成为工程学科之后,大家才意识到机器人不必是人形——这是机器人的一次去中心化。他的担心是,现在「所有机器人都该是通用人形」的主张,等于把刚拆掉的中心又装回去。
结论并不激进:通才和专才的配比取决于应用。厨房里你是通才,洗碗机、电饭煲、搅拌机是专才。
来源:Matthew T. Mason 博客《Should robots be generalists or specialists?》(2026-10-13);辩论原始公告见文内链接。
收尾
这期和实体机器人有关的 5 条里,工业臂、单电机无人机、手术适配器这三条都是团队或个人自己动手改硬件的项目,另外两条分别是一篇论文和一次融资。文中所有一手链接都放在各节末尾,想看原始视频、论文或仓库可以直接点进去。