《机器人》2026 年第 4 期论文速览:从无人机具身任务规划到人机交互控制
《机器人》(ROBOT)2026 年第 4 期已经在官网上线。本期 10 篇,8 篇研究论文加 2 篇综述,页码从 649 排到 792。这本刊由中国科学院沈阳自动化研究所主办,1979 年创刊,EI、Scopus、中文核心、CSCD 收录。
下面按官网当期目录的顺序,取最前面的 5 篇过一遍,每篇附卷期页码、DOI 与官网全文链接,基金与收稿日期也一并列出。
| # | 论文 | 方向 | 页码 |
|---|---|---|---|
| 1 | AeroVerse-SkyPlan:空天具身因果链增强的无人机具身任务规划模型 | 无人机 × 视觉语言模型 × 任务规划 | 649-658 |
| 2 | 基于开放词汇目标检测的零样本目标导航方法 | 零样本导航 × 开放词汇检测 | 659-671 |
| 3 | 面向人机交互的导纳与强化学习融合控制策略 | 人机交互控制 × 强化学习 | 672-683 |
| 4 | 基于边缘拓扑与大邻域搜索的全自主刺绣路径优化方法 | 工艺路径规划 × 组合优化 | 684-696 |
| 5 | 基于强化学习的移动机器人分层有序环境探索方法 | 自主探索 × 深度强化学习 | 697-710 |
一、AeroVerse-SkyPlan:空天具身因果链增强的无人机具身任务规划模型
作者:岳远昌、姚方龙、刘友志、张道兵 单位:中国科学院空天信息创新研究院;目标认知与应用技术国家级重点实验室;中国科学院大学电子电气与通信工程学院 出处:《机器人》2026, 48(4): 649-658,DOI: 10.13973/j.cnki.robot.250063(官网全文) 收稿日期:2025-02-05 基金:国家自然科学基金 62306302
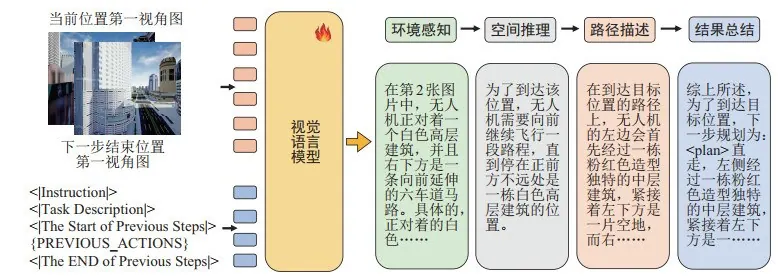
现有的无人机具身任务规划研究没有把语言模型的推理能力用足:生成分步计划时缺少深度逻辑推理,对复杂情境的理解有限,可解释性差,换到复杂城市环境就吃力。这篇让模型去模拟一条因果逻辑链条,做了两件事:
- 提出空天具身因果链增强的无人机具身视觉语言模型 AeroVerse-SkyPlan,通过模拟因果逻辑链条提升复杂城市环境下的任务规划能力;
- 提出空天具身因果链数据生成方法,在数据质量与成本之间取平衡,用较低成本产出高质量的因果链数据。
实验在 AeroVerse 的无人机具身任务规划数据集 SkyAgent-Plan3k 上做,覆盖了不同参数量的模型。加上空天具身因果链之后,视觉语言模型的规划表现提升明显:在 BLUE 指标上,AeroVerse-SkyPlan 比 GPT-4o 高 35%~47%(指标名按摘要原文,通常写作 BLEU 的评测指标)。
关键词:具身智能、具身任务规划、无人机智能体、视觉语言模型
二、基于开放词汇目标检测的零样本目标导航方法
作者:符腾藩、路飞、李忠阳、杨宁、田国会 单位:山东大学控制科学与工程学院 出处:《机器人》2026, 48(4): 659-671,DOI: 10.13973/j.cnki.robot.250180(官网全文) 收稿日期:2025-04-23 基金:国家自然科学基金 62273203;山东省泰山学者工程 ts201511005
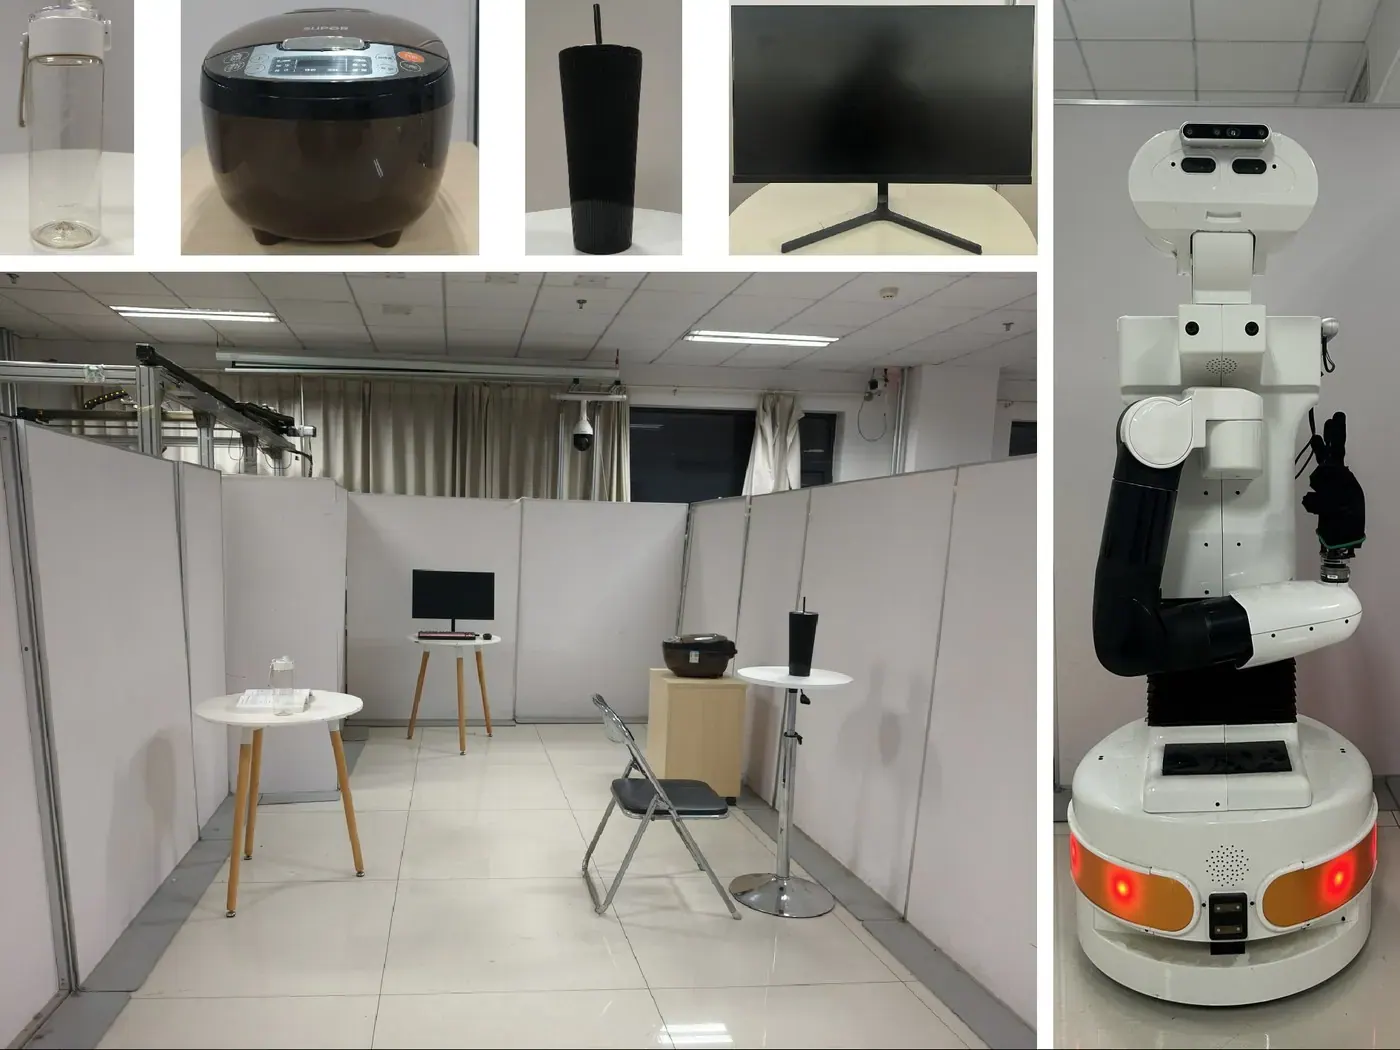
目标导航要解决的问题是:智能体拿着人类给的目标物体指令,在没有环境地图、没有定位信息的情况下,只靠第一人称的视觉观察理解场景语义与空间结构,自己规划路径走过去。在智能家居这类场景里,它能让机器人自己在复杂动态环境中完成服务任务。
这条路线上有两个常见的坎:拿大语言模型做决策计算复杂度高,实时性跟不上;靠物体关系建模的方法容易被环境变化影响,泛化性差。论文用开放词汇目标检测打底:
- 面向导航场景做了一版目标检测优化策略,在开放词汇目标检测模型上加空间约束和置信度融合,先把延迟压下来,同时保住识别精度;
- 设计带反馈机制的目标导向语义提取网络,用交叉注意力提取目标语义与环境特征之间的关联;
- 让智能体主动感知当前状态并及时调整,减少无效探索。
对比 TDANet,在 18/4 与 14/8 两组类别设定中,寻找未知物体的准确率分别提升 19.5% 和 22.0%,寻找已知物体的准确率分别提升 6.6% 和 6.3%。真实环境的实验进一步验证了跨环境的适应性和面对未知目标时的泛化能力。
关键词:零样本目标导航、强化学习、开放词汇目标检测、主动感知
三、面向人机交互的导纳与强化学习融合控制策略
作者:高赫佳、杨洋、陈探宇、孙长银 单位:安徽大学人工智能学院;安徽省安全人工智能重点实验室;教育部自主无人系统技术工程研究中心;东南大学自动化学院 出处:《机器人》2026, 48(4): 672-683,DOI: 10.13973/j.cnki.robot.250163(官网全文) 收稿日期:2025-04-04 基金:国家自然科学基金 62388010、62303101;安徽省高校协同创新计划 GXXT-2023-039
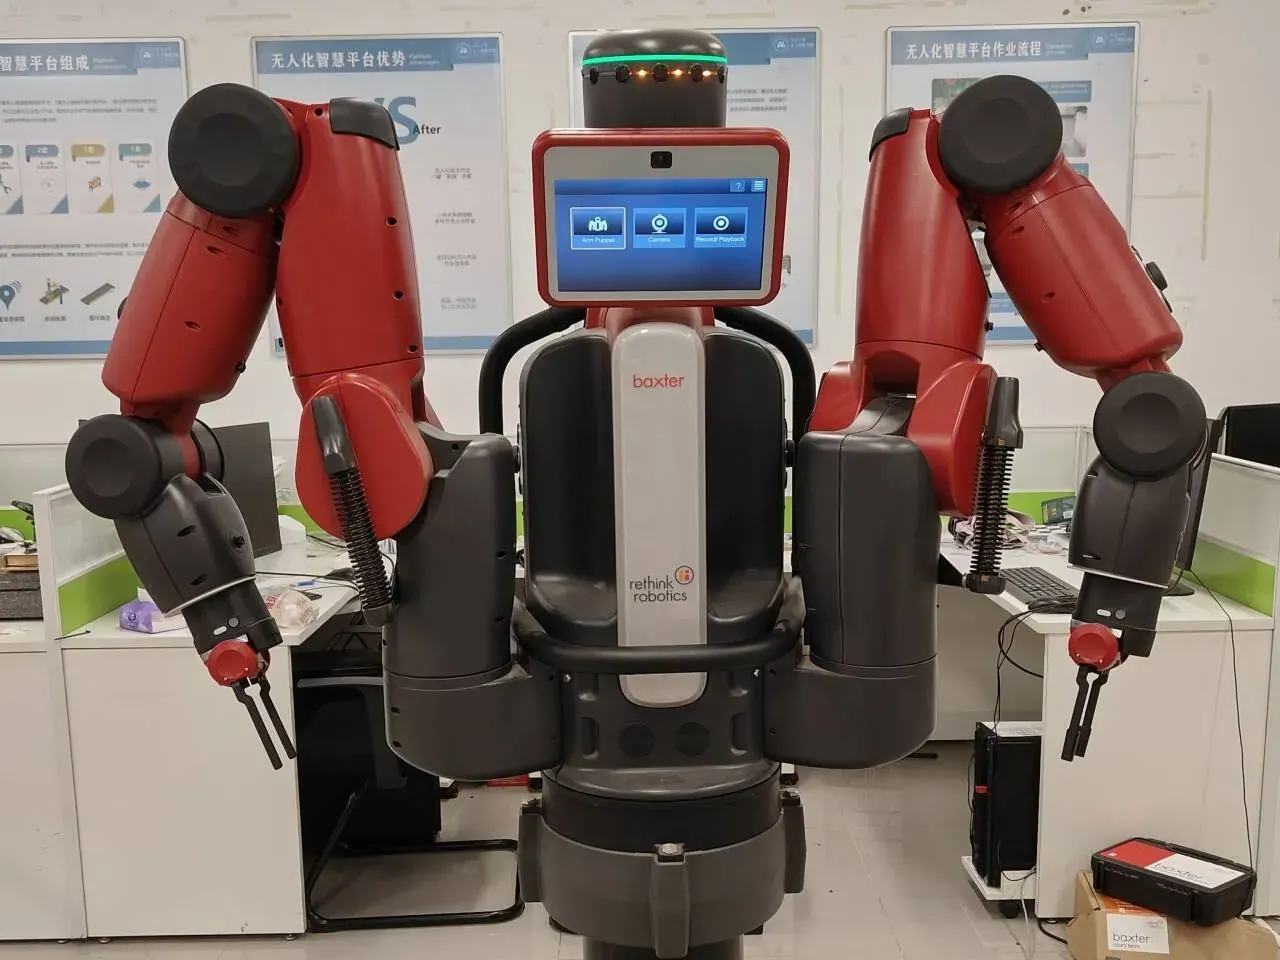
人机交互任务里常见三类问题:交互柔顺性不足、碰撞风险高、跟踪性能差。论文把导纳控制和强化学习接到一起用:
- 用软饱和函数和期望导纳模型生成光滑可微的参考轨迹;
- 引入基于 AC(actor-critic)结构的强化学习方法,应对系统动态不确定性;
- 控制器里构造了含时变非对称障碍李雅普诺夫函数的部分,既让末端执行器精确跟踪轨迹,又严格满足位置约束。
理论部分用李雅普诺夫稳定性理论证明了闭环系统的半全局一致最终有界性。实验在 Baxter 机器人平台上做,对照组是自适应阻抗控制、模糊自适应阻抗控制和传统阻抗控制,结论是本方法在跟踪精度、柔顺性和防碰撞效果上都优于对比方法。
关键词:人机交互(HRI)、导纳控制、强化学习、位置约束、时变非对称障碍李雅普诺夫函数
四、基于边缘拓扑与大邻域搜索的全自主刺绣路径优化方法
作者:王少奇、蒋立泉、徐卫林 单位:武汉纺织大学(纺织新材料与先进加工全国重点实验室) 出处:《机器人》2026, 48(4): 684-696,DOI: 10.13973/j.cnki.robot.250434(官网全文) 收稿日期:2025-10-20 基金:国家自然科学基金 52405563;湖北省青年人才专项 2025DJA014;武汉市重点研发计划 2025061202030429
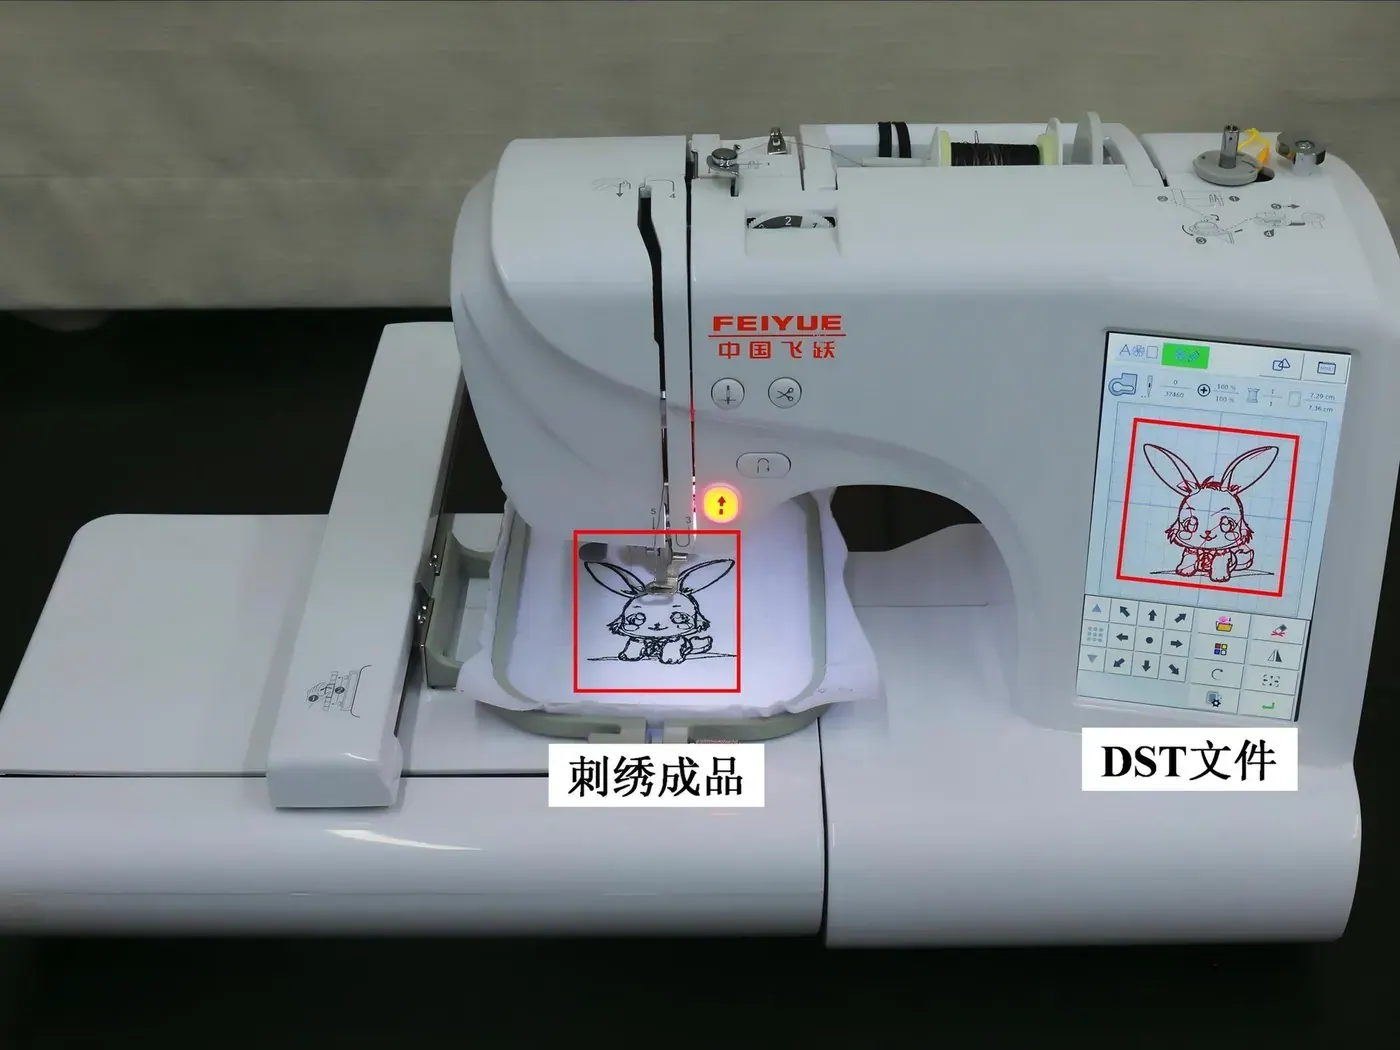
全自主刺绣能精准控制多种线色和线迹,但边缘轮廓提取质量偏低、刺绣路径设计不合理,会直接把断线率推上去,成品质量跟着掉。这篇针对的是小批量刺绣柔性不足的问题,做法是搭一套面向复杂刺绣工艺约束的自主规划框架:
- 用改进的 Canny 算子提取边缘轮廓信息;
- 把刺绣机结构的固有曲率约束和连续针脚轨迹约束写进模型,构建区域无断线的刺绣路径优化模型;
- 引入图案曲率/张力驱动的破坏—修复算子,设计自适应大邻域搜索算法,保证全域刺绣质量。
在动物、文字等多种图案上的测试结果显示,所提方法提升了刺绣效率与稳定性。摘要里没有给出具体的百分比数字。
关键词:刺绣、路径规划、图像边缘检测、自适应大邻域搜索算法
五、基于强化学习的移动机器人分层有序环境探索方法
作者:程祥、王书亭、谢远龙、胡倚铭、谢林心 单位:华中科技大学机械科学与工程学院 出处:《机器人》2026, 48(4): 697-710,DOI: 10.13973/j.cnki.robot.250317(官网全文) 收稿日期:2025-08-16 基金:国家自然科学基金 52275448、52575573;教育部基础学科和交叉学科突破计划 JYB2025XDXM214
未知环境里的自主探索与地图构建是自主移动机器人的基础能力,现有方法在这里容易重复探索同一片区域,环境盖不全。论文把探索过程拆成两层:
- 局部探索阶段用软演员-评论家(soft actor-critic)算法,输入是局部探索地图,用神经网络提取环境特征,奖励里同时放探索奖励和安全性奖励,做局部深度优先探索;
- 全局回溯阶段用多叉树结构记录轨迹,靠势场法判定回溯点,再结合图像掩模方法优化路径,让未探索区域被有序回溯。
对比前沿点法和下一最优视点法,所提方法的探索覆盖率和探索效率都更高;消融实验说明局部探索方法主要决定效率,全局回溯机制主要决定覆盖率。实机实验也验证了它比现有方法探索更快、效率更高。
关键词:自主探索、智能移动机器人、前向探索与逆向回溯、深度强化学习
把这 5 篇放在一起看
- 强化学习出现得最多:第 2、3、5 篇的关键词里都有它,分别落在导航决策、交互控制、环境探索三个层次上。第 5 篇用的是软演员-评论家,第 3 篇用的是 actor-critic 加李雅普诺夫约束。
- 大模型往任务层渗透,两条路线不同:第 1 篇把视觉语言模型直接当规划器,用因果链数据补它的推理短板;第 2 篇认为大语言模型算得太重、实时性不够,改用开放词汇检测加轻量策略网络。
- 平台跨度大:无人机任务规划、室内服务机器人导航、机械臂人机交互、纺织车间的刺绣工艺、移动机器人探索建图,5 篇分属 5 类不同平台。
本期另外 5 篇没有收进来,分别是航天器目标 6D 位姿估计、非结构化场景无人自主车辆分层路径规划、大曲率形变柔性针设计与交互风险具身感知,以及两篇综述——《大模型与智能机器人的融合:智能感知、导航与操作》和《从简智能体到群智涌现:面向极端环境协同作业的简智能体机器人集群系统》。两篇综述分别梳理大模型与智能机器人的融合路径,以及面向极端环境的简智能体机器人集群。
⚠️ 两点说明:
- 文中的数字与结论都取自期刊官网公开的摘要页,完整的方法推导、实验设置和复现细节以原文为准;
- 该刊「优先发表」栏目目前没有文章,所以「最新」以当期目录为准,本文取的是当期目录里最靠前的 5 篇。