波士顿动力给 Atlas 换了一双新机械手:13 个自由度、四根手指、没有小指
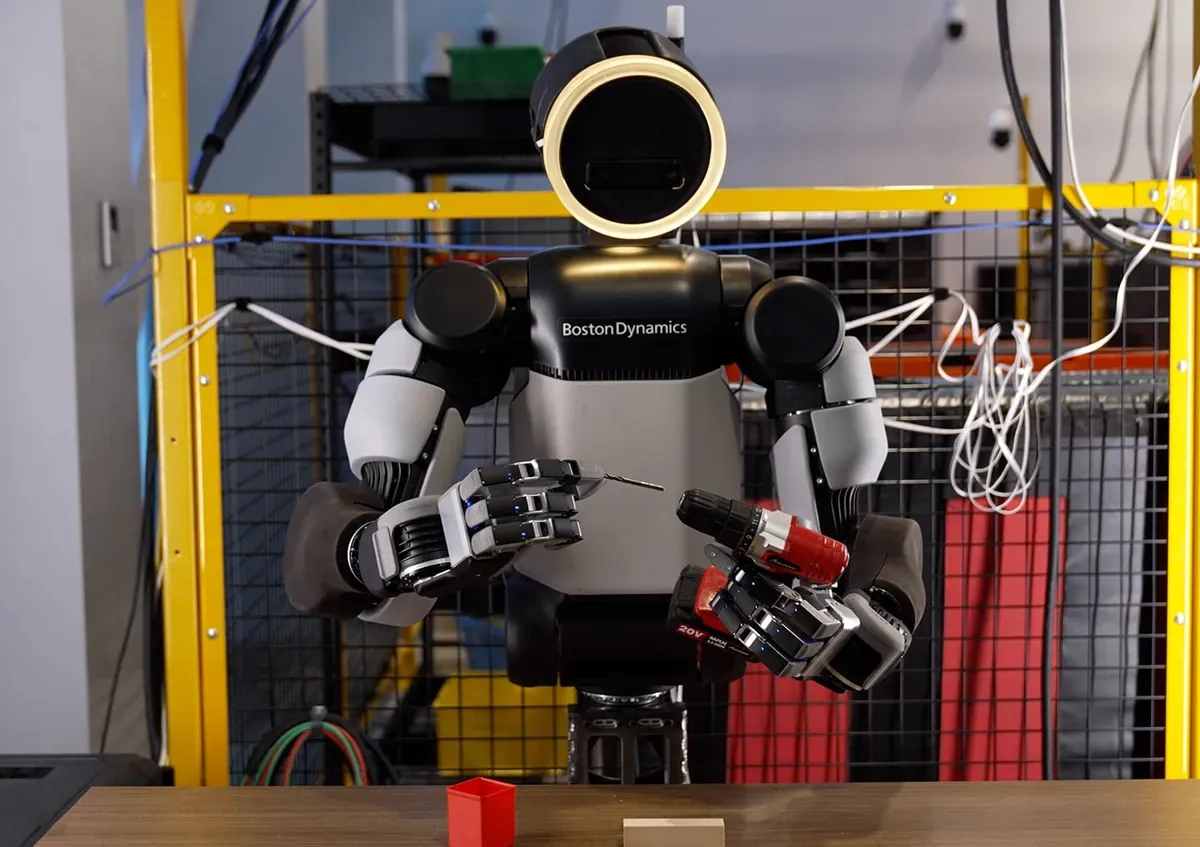
在造人形机器人的这条赛道上,业界常见的做法是给人形机器人装一只高度仿人的手。这个选择有它的直觉逻辑:人手的精细动作和粗大动作都很能打;工具本来就是围绕人手设计的;而且人手能直接接上海量的演示数据,当作训练起点。
但一只有用的手,远不止「理论上能力像人手」这么简单。放到现实里,手的设计是一场不讲情面的取舍:灵巧度、力量、耐用度、成本、可维修性、感知能力,彼此互相拉扯。真正的难点是设计出这样一只手:
- 能干的活足够多,包括使用工具;
- 足够结实耐用,扛得住工业与物流现场那种粗暴的现实;
- 与人类演示之间的「跨本体差距」尽可能小;
- 能被干净地仿真,用于 sim2real 学习与合成数据生成;
- 能低成本地量产、低成本地维修。
Atlas 这一代新手的答案是几组具体的数字:13 个自由度(DOF)、直驱、为高保真仿真而生、专门为灵巧的体力活从头设计。它是新一代 Atlas 的配套部件——一台负载超过 100 磅、同时为了量产把结构做到尽量简单的人形机器人。
| 这一代新手的关键参数 | 具体数值 / 说明 |
|---|---|
| 自由度 | 13 DOF(上一代 GR2 只有 7 DOF) |
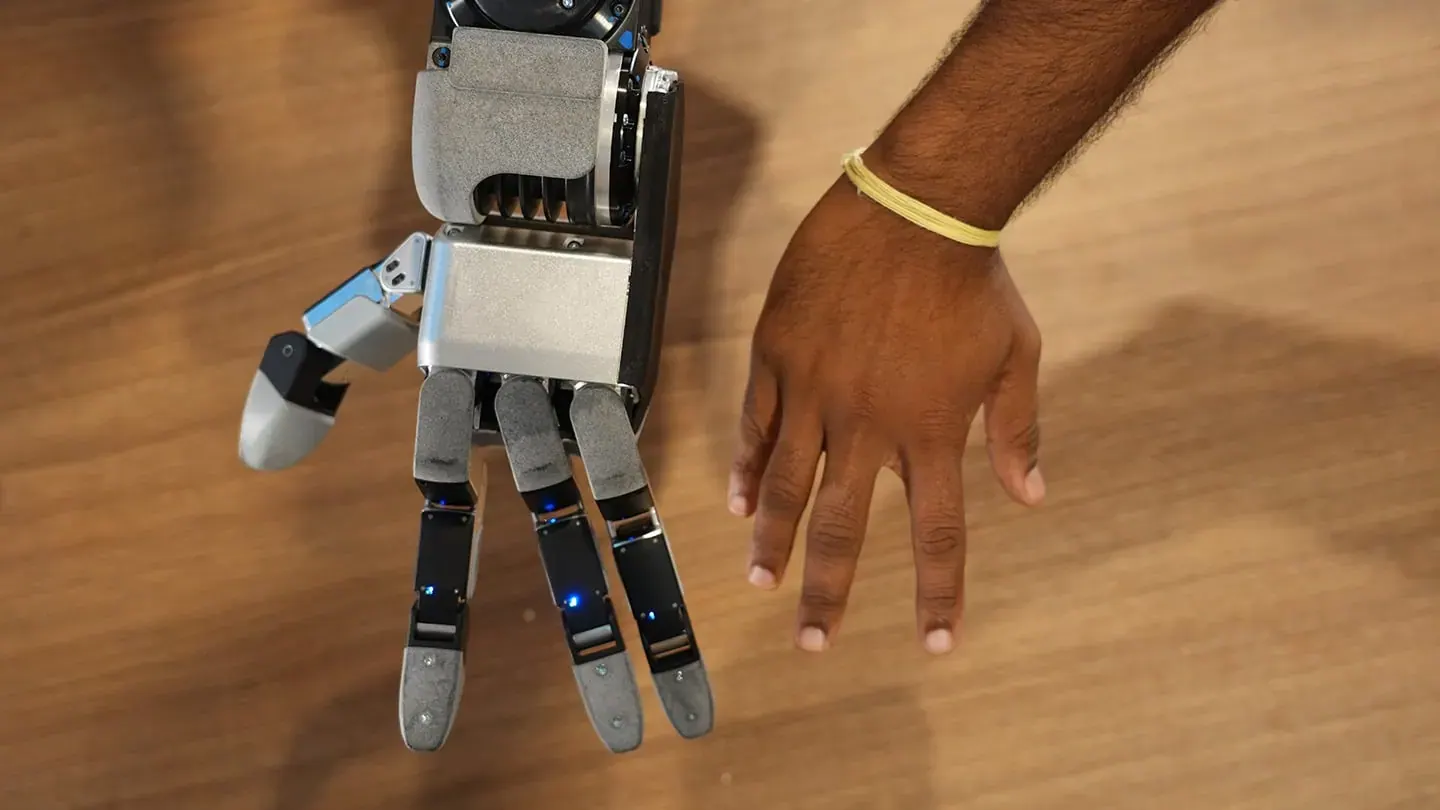
| 手指数量 | 4 根,含一根可对置、4 DOF 的拇指 |
| 驱动方式 | 关节处直接驱动(direct actuation),高透明度、可背驱动 |
| 执行器 | 全手只用一种执行器,完全密封封装,无线缆跨越关节 |
| 触觉 | 覆盖指尖与手掌的密集压力触觉传感器 |
| 尺寸 | 接近一只偏大的人手 |
| 力量 | 与上一代相当——能拎起装满东西、100 磅以上的迷你冰箱 |
一、这是一双「为工作而造」的手
波士顿动力工程师在官方视频里的说法很直接:今天看到的这双新手,是「Atlas 当下状态的最佳搭档」,从设计之初就考虑了量产路径,把「简单」放在第一位。
具体到运动学,自由度数量被往上加了一档:GR2 是 7 个自由度,GR3 现在是 13 个。尺寸和力量上,新手比普通人的手略大一点,平均也略强一些。
团队是带着一份「想让这只手天生就能做哪些灵巧动作」的清单进入设计流程的,比如:
- 灵巧的捏取(pinch grasp):抓一个小东西,再用拇指去搓它;
- 三指抓取(tripodal grasp):用一定力量握持某个物体,同时还能挪动它;
- 握持工具同时扣扳机:握住工具的手柄,同时扣动它的扳机。
团队把这些动作列为 Atlas 技能路线图上必须原生支持的能力。让工程师格外兴奋的一点是:这只手既能被干净地仿真,从而在强化学习上做很多有意思的尝试,又足够接近拟人,人类演示与这只手的本体之间差距非常小。
二、手部架构:四指、13 DOF、可对置拇指
Atlas 上一代的七自由度手,设计目标是抓取各种各样的物体;这一代的设计目标变成了操作它们。
新架构的要点:
- 换成四根手指,其中一根是更灵巧的拇指,总共 13 个自由度;
- 关节处维持高透明度的直接驱动;
- 全手只用一种执行器;
- 和 Atlas 身体一样,执行器完全封装,没有脆弱的线缆跨过关节。
尺寸是设计里的主要约束之一。Atlas 注定要使用为人设计的物体、伸进为人设计的空间,团队也希望把与人手操作数据之间的跨本体差距压到最小。结果是这只手的大小接近一只大号人手,而这一点又反过来决定了执行器的尺寸。靠着几项独特的驱动技术,它的力量维持在上一代的水平——能拎起装满东西、100 磅以上的迷你冰箱。一只要在体力活里使用人类工具的手,必须够有力。
背驱动与执行器的透明度,是整台机器人设计哲学的核心,也是机器人能依靠本体感知完成敏捷灵巧动作的前提。与本体感知互补的是触觉:这只手在指尖和手掌覆盖了密集的压力触觉传感器,让它能捕捉到很小的接触信号。
最后,团队针对「手内灵巧度」优化了运动学。那根 4 自由度的可对置拇指采用了非常拟人的构型,其余手指各 3 个自由度,可以张开(finger splaying),也能完全控制各自的指尖。这让 Atlas 的灵巧手部行为上了一个台阶,现在能做到:
- 拇指指尖沿着其他每根手指的长度方向滑动,并横向跨过它们的宽度;
- 拇指与任意其他手指之间完成灵巧捏取;
- 灵巧的三指抓取;
- 带扳机的工具握持——电钻、电动扭矩驱动器、角磨机、钉枪、焊枪。
为什么没有第五根手指
一个很自然的问题:为什么不做小指?
从小指的模块化设计来看,加一根小指并不难,它也确实会让这只手更接近人手。设计早期,团队为此有过一场大辩论:如果目标是功能,小指到底能多带来什么?
转折点来自 CTO Zack。有一段时间,他让团队把无名指和小指绑在一起过一天,然后回来报告有哪些事做不了。实验结束时,大家达成一致:不要小指。
四根手指加 13 个自由度,已经能解锁手内翻转物体(in-hand reorientation)、抓握打滑后重新抓回、以及握持工具的同时扣动扳机。手的设计是取舍,多一根手指意味着多三个执行器,对应着额外的成本、体积,以及出故障的概率。这只手是一次长期下注——赌的是未来能大规模、低成本地造出可靠硬件。那句老话依然成立:想做出好产品,最好的零件就是没有零件(the best part is no part)。
三、为仿真与强化学习而造
直接模仿人类,是训练操作能力的一大捷径。今天要规模化采集灵巧操作数据,最好的办法之一是让演示者穿戴设备——手套,或者通用操作接口(UMI)。设计得当的话,这类穿戴设备足够直观,演示者能自然地完成任务,并且自带传感器去捕捉操作中最相关的信号,比如接触事件、压力分布的快速变化。
但直接模仿有它的局限,这些局限在灵巧操作上和在全身控制上同样成立。人形机器人的全身行为,总是跑在一个全身控制器之上,由后者负责高速动力学:平衡、绊倒时的恢复步、对重力、自碰撞或外力推搡的补偿。关键在于:今天这些全身控制器永远是在仿真里用强化学习(RL)训出来的。
灵巧操作的行为逻辑很像。从大规模人类演示中学习,最适合捕捉「操作发生在什么视觉环境里」这种复杂性;但说到底,快速敏捷的灵巧操作,也是高速闭环控制与力调节的产物。穿戴设备采集不到控制一只灵巧手所需的动作信号,只能拿到代理信号——这些信号更适合用来预训练「操作的直觉物理」,而不是用来部署高性能的灵巧策略。和全身控制一样,波士顿动力相信:仿真里的强化学习,是解决灵巧操作不可或缺的一环。
这个判断对这只手的设计影响很大。它在很多方面就是为 sim2real 迁移和强化学习造的:刚性驱动加上可背驱动的传动,再配合为补偿齿槽转矩和摩擦而做的控制创新,使这只手能被以高动态保真度仿真出来。保真度上去了,强化学习训练鲁棒控制策略就更有效——可以往训练里注入电机扭矩曲线、表面摩擦系数、物体几何、任务扰动的随机化。
目前已经有初步结果,显示它能在有难度的动态任务上完成令人看好的 sim2real 迁移。这些行为直接在仿真里用域随机化训练,再部署到硬件上运行,反馈只靠高速的执行器本体感知。团队对这一方向以及正在推进的大规模扩展工作很期待。
四、灵巧度到底值什么
值得退一步问:人形机器人的手,为什么非要灵巧?毕竟今天工业里已经成功自动化的任务,看上去大多是刚性的抓取—放置。答案主要有两条:
- 现有自动化方案依赖被极其精确控过的零件位姿,以及针对特定零件的高度专用夹爪。而人形机器人的承诺是泛化与灵活:从任意位姿、任意摆放形式(货架、板条箱、纸箱、槽位、格子间、料堆)里抓取和放置任意零件,需要更动态、更灵巧的办法。如果你的价值主张建立在为机器人定制夹具、末端执行器和工作单元上,其实就放弃了人形机器人的价值。
- 往今天尚未自动化的部分看,对灵巧度的需求更清楚。这些人工工序大多涉及灵巧技能:用工具、处理可变形的线缆、从料箱里分拣。
工具使用,排在第一位
一只「真正的通用手」其实不是能实现的目标,因为手本身就是一场残酷的取舍。任何设计都必然在某些任务上更好、在另一些任务上更差。有时候你希望指尖更软,不至于刮伤表面;有时候希望更硬,像钳子那样能施加更大的力。有时候你希望指尖更小,像镊子;有时候希望更大,像钳夹。
人手也不例外。亚里士多德称它为「工具的工具」:它本身不是一件完备的器械,而是那件通过工具解锁各种可能性的东西。工具是放大器。最终极的通用灵巧操作器,不会是一只过度复杂的手,而是一只可靠、并且会用工具的手。会用工具所需要的灵巧度,是把人形机器人变成未来通用机器必须拿下的核心能力,它也驱动了这只手的许多设计决策。
附:官方视频里还讲了什么
文中嵌入了一段官方视频(波士顿动力工程师出镜讲解)。视频里有几处是正文没展开的细节:
- 背驱动在碰撞里同样有用。撞上很硬的东西时,关节能顺势加速、让开冲击;如果关节惯性或摩擦很大,齿轮箱就会被撞坏。所以它不只提升性能,也提升耐用度。
- 要仿真这只手,工程上主要盯三件事:运动学(手的几何、连杆和关节的位置)、动力学(系统里的摩擦、能施加的扭矩、回差,以及怎么把它们仿出来),以及接触动力学(夹爪怎么与环境交互)。
- sim-to-real 是双向对齐,不是只从一头死磕,而是两个方向同时逼近。
- 一根多指手「本身就是一台迷你机器人」——关节数和电机数量摆在那里。
- 团队已经能在仿真里对这套执行器建模,并把这套方法用在手臂与手部的操作训练上。
相关阅读
- Atlas 产品页
- Ask a Roboticist: Meet Karl——上一代七自由度手的设计故事
- Training a Humanoid Robot for Hard Work——那台能拎起满载迷你冰箱的 Atlas